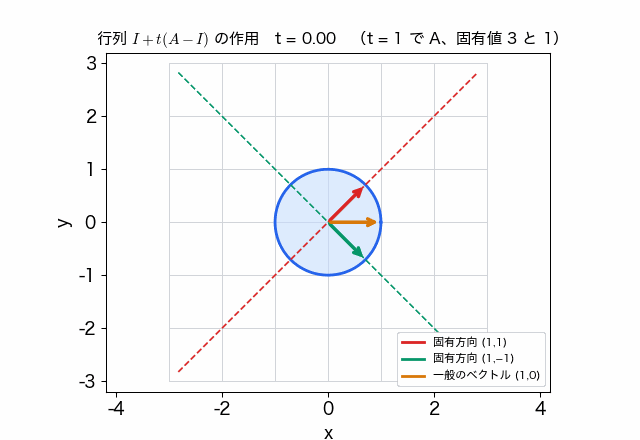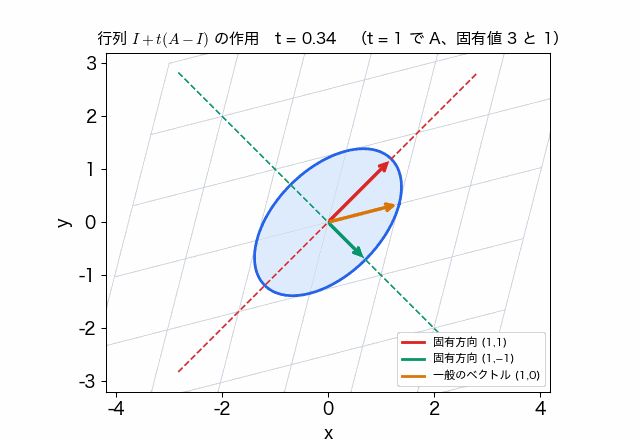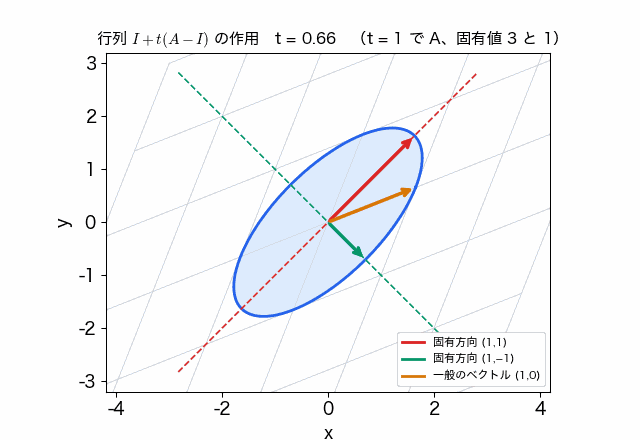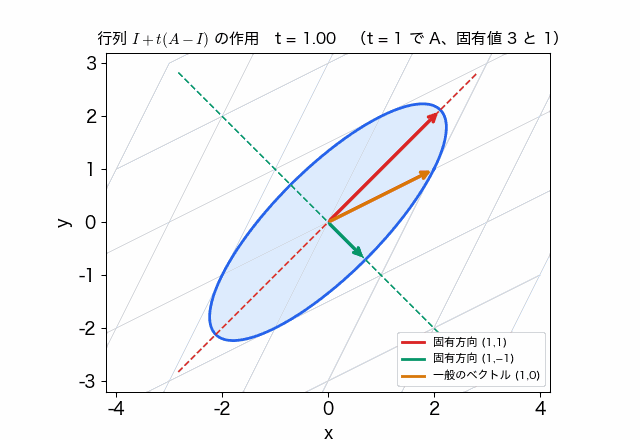
行列を 1 つ渡されても、それが空間をどう動かすのかは、成分を眺めるだけでは分かりません。この記事は、変換しても同じ直線の上に留まる方向を探す話です。そうした方向が見つかると、複雑に見える行列が「方向ごとの単なる何倍か」に分解できて、行列を何度もかけた結果や、データが最も広がる向きが計算できるようになります。
線形変換 T T T T v = λ v T\boldsymbol{v} = \lambda\boldsymbol{v} T v = λ v v ≠ 0 \boldsymbol{v} \ne \boldsymbol{0} v = 0 λ \lambda λ v \boldsymbol{v} v
λ \lambda λ A − λ I A - \lambda I A − λ I det ( λ I − A ) = 0 \det(\lambda I - A) = 0 det ( λ I − A ) = 0 特性多項式は相似 変換で不変です。その系として、トレースと行列式は基底の取り方によらない量であり、特性多項式が一次式の積に分解する場合には、それぞれ固有値の総和・総積に一致します。
固有値 λ \lambda λ W λ = ker ( A − λ I ) W_\lambda = \ker(A - \lambda I) W λ = ker ( A − λ I ) 直和 になります。
幾何学的重複度 dim W λ \dim W_\lambda dim W λ 対角化可能 であることと同値です。
せん断行列はこの不等式が真の不等号になる最小の例で、対角化できません。ここからジョルダン標準形(対角成分のすぐ上に 1 1 1
基底 : ベクトル空間の元を一通りに表せる、一次独立なベクトルの組。→ 基底 部分空間 : 足し算とスカラー倍で閉じている部分集合。→ 部分空間 次元 : 基底に含まれるベクトルの個数。→ 次元 表現行列 : 基底を決めたとき、線形変換を行列として書いたもの。→ 表現行列 相似 : 基底を取り替えて表現行列が P − 1 A P P^{-1}AP P − 1 A P 相似 行列式 : 正方行列に決まる数で、0 0 0 行列式 行列 A A A
A = ( 2 1 1 2 ) , B = ( 3 0 0 1 ) A = \begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix}, \qquad
B = \begin{pmatrix} 3 & 0 \\ 0 & 1 \end{pmatrix} A = ( 2 1 1 2 ) , B = ( 3 0 0 1 ) の二つを見比べてください。B B B 3 3 3 1 1 1 A A A p 1 = ( 1 , 1 ) T \boldsymbol{p}_1 = (1,1)^{\mathsf{T}} p 1 = ( 1 , 1 ) T p 2 = ( 1 , − 1 ) T \boldsymbol{p}_2 = (1,-1)^{\mathsf{T}} p 2 = ( 1 , − 1 ) T A A A p 1 \boldsymbol{p}_1 p 1 3 3 3 p 2 \boldsymbol{p}_2 p 2 1 1 1
A p 1 = ( 3 3 ) = 3 p 1 , A p 2 = ( 1 − 1 ) = 1 ⋅ p 2 A\boldsymbol{p}_1 = \begin{pmatrix} 3 \\ 3 \end{pmatrix} = 3\boldsymbol{p}_1, \qquad
A\boldsymbol{p}_2 = \begin{pmatrix} 1 \\ -1 \end{pmatrix} = 1\cdot\boldsymbol{p}_2 A p 1 = ( 3 3 ) = 3 p 1 , A p 2 = ( 1 − 1 ) = 1 ⋅ p 2 が成り立ちます。A A A e 1 , e 2 \boldsymbol{e}_1, \boldsymbol{e}_2 e 1 , e 2
そこで、次の問いを立てます。与えられた線形変換に対して、その変換を対角行列として書けるような基底はあるか。あるとすればどう見つけるか。 対角行列で書けるということは、各基底ベクトルが変換によって定数倍されるだけ、ということです。つまり探すべきは「変換しても向きが変わらないベクトル」であり、その定数倍の比率がわかれば変換は完全に記述できます。これが固有値・固有ベクトルという概念の出発点です。
この問いは、抽象的な整理欲から出てきたのではありません。18 世紀、オイラーは二次曲面の主軸を求める問題で、ラグランジュとラプラスは惑星軌道の長期的なずれ(永年摂動)を調べる問題で、いずれも「ある行列の対角化」に相当する計算に到達しました。当時この方程式は永年方程式(secular equation)と呼ばれ、現在の特性方程式にあたります。19 世紀にはコーシーが対称行列の固有値がすべて実数であることを示し、20 世紀初頭にヒルベルトが積分方程式の研究のなかで Eigenwert(固有値)という語を用いたことで、この呼び名が定着しました。
現代でも、固有値は「変換の核心」を取り出す道具として至るところに現れます。漸化式 x k + 1 = A x k \boldsymbol{x}_{k+1} = A\boldsymbol{x}_k x k + 1 = A x k A A A x ˙ = A x \dot{\boldsymbol{x}} = A\boldsymbol{x} x ˙ = A x 例 7.1 と 例 7.2 で、この二つを最後まで計算して見せます。
以下、K K K R \mathbb{R} R C \mathbb{C} C V V V K K K dim V = n ≥ 1 \dim V = n \ge 1 dim V = n ≥ 1 M n ( K ) M_n(K) M n ( K ) K K K n n n I I I I n I_n I n v \boldsymbol{v} v A A A A T A^{\mathsf{T}} A T
線形変換 T : V → V T : V \to V T : V → V V V V 基底 B = ( b 1 , … , b n ) \mathcal{B} = (\boldsymbol{b}_1,\ldots,\boldsymbol{b}_n) B = ( b 1 , … , b n ) 表現行列 A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K ) B ′ \mathcal{B}' B ′ P − 1 A P P^{-1}AP P − 1 A P P P P 表現行列の変換則(定理 5.2)[行列と連立一次方程式] を参照)。この関係を相似 といいます。詳しくは ベクトル空間と線形変換 を参照してください。
証明で繰り返し使う既知の事実を挙げておきます。いずれも 行列と連立一次方程式 と 行列式とその性質 の内容です。
次元定理 : 線形写像 S : V → V S : V \to V S : V → V dim ker S + dim im S = dim V \dim \ker S + \dim \operatorname{im} S = \dim V dim ker S + dim im S = dim V 次元定理(定理 7.3)[ベクトル空間と線形変換] )。とくに有限次元では、S S S 行列式の乗法性 : det ( A B ) = det A ⋅ det B \det(AB) = \det A \cdot \det B det ( A B ) = det A ⋅ det B 積の定理(定理 6.1)[行列式とその性質] )。また A A A det ( A − 1 ) = ( det A ) − 1 \det(A^{-1}) = (\det A)^{-1} det ( A − 1 ) = ( det A ) − 1 正則性の判定 : A A A det A ≠ 0 \det A \ne 0 det A = 0 正則性の判定(定理 7.1)[行列式とその性質] )。同値な言い換えとして、A x = 0 A\boldsymbol{x} = \boldsymbol{0} A x = 0 det A = 0 \det A = 0 det A = 0 三角行列の行列式 : 上三角行列(下三角行列)の行列式は対角成分の積です(転置不変性と三角行列(命題 3.3)[行列式とその性質] )。ブロック三角行列の行列式 : X X X r r r Z Z Z s s s Y Y Y r × s r \times s r × s O O O s × r s \times r s × r det ( X Y O Z ) = det X ⋅ det Z \det \begin{pmatrix} X & Y \\ O & Z \end{pmatrix} = \det X \cdot \det Z det ( X O Y Z ) = det X ⋅ det Z 転置不変性 : det ( A T ) = det A \det(A^{\mathsf{T}}) = \det A det ( A T ) = det A
定義 3.1 (固有値と固有ベクトル ) ↗
V V V K K K T : V → V T : V \to V T : V → V λ ∈ K \lambda \in K λ ∈ K v ∈ V \boldsymbol{v} \in V v ∈ V
T v = λ v , v ≠ 0 T\boldsymbol{v} = \lambda \boldsymbol{v}, \qquad \boldsymbol{v} \ne \boldsymbol{0} T v = λ v , v = 0 を満たすとき、λ \lambda λ T T T 固有値 、v \boldsymbol{v} v λ \lambda λ 固有ベクトル という。行列 A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K ) T ( x ) = A x T(\boldsymbol{x}) = A\boldsymbol{x} T ( x ) = A x K n K^n K n A A A
定義のうち二つの条件について、それぞれなぜそうなっているのかを確認しておきます。
一般の方向:向きが変わる v Av 固有方向:直線から出ない u Au = 3u 行列 A(第 1 行 2, 1 / 第 2 行 1, 2)の作用。左:一般のベクトルは変換で向きが変わる。右:固有ベクトル (1,1) は同じ直線上に留まり、長さが 3 倍になるだけ。 次の動画は、単位行列から A A A 3 3 3 1 1 1
行列 I + t(A − I) を t = 0 から 1 まで動かしたときの格子と単位円。t = 1 が A。赤(固有値 3)と緑(固有値 1)の固有ベクトルは向きを変えず、橙の一般のベクトルだけ向きが回る。 さて、定義は「そういう λ \lambda λ v \boldsymbol{v} v
命題 3.3 (固有値の判定条件 ) ✓
A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K ) λ ∈ K \lambda \in K λ ∈ K
λ \lambda λ A A A 行列 A − λ I A - \lambda I A − λ I
det ( λ I − A ) = 0 \det(\lambda I - A) = 0 det ( λ I − A ) = 0 証明(命題 3.3) まず 1 と 2 の同値性を示します。λ \lambda λ A A A 定義 3.1 より A v = λ v A\boldsymbol{v} = \lambda\boldsymbol{v} A v = λ v v ≠ 0 \boldsymbol{v} \ne \boldsymbol{0} v = 0
A v − λ v = ( A − λ I ) v = 0 A\boldsymbol{v} - \lambda\boldsymbol{v} = (A - \lambda I)\boldsymbol{v} = \boldsymbol{0} A v − λ v = ( A − λ I ) v = 0 と書き直せます(λ v = λ I v \lambda \boldsymbol{v} = \lambda I \boldsymbol{v} λ v = λ I v λ \lambda λ ( A − λ I ) x = 0 (A - \lambda I)\boldsymbol{x} = \boldsymbol{0} ( A − λ I ) x = 0 ker ( A − λ I ) ≠ { 0 } \ker(A - \lambda I) \ne \{\boldsymbol{0}\} ker ( A − λ I ) = { 0 } A − λ I A - \lambda I A − λ I
次に 2 と 3 の同値性ですが、これは準備 3 の正則性判定そのものです。A − λ I A - \lambda I A − λ I det ( A − λ I ) = 0 \det(A - \lambda I) = 0 det ( A − λ I ) = 0 λ I − A = − ( A − λ I ) \lambda I - A = -(A - \lambda I) λ I − A = − ( A − λ I ) n n n
det ( λ I − A ) = ( − 1 ) n det ( A − λ I ) \det(\lambda I - A) = (-1)^n \det(A - \lambda I) det ( λ I − A ) = ( − 1 ) n det ( A − λ I ) となります。( − 1 ) n ≠ 0 (-1)^n \ne 0 ( − 1 ) n = 0 0 0 0 0 0 0
∎ この命題の意味は大きいです。固有値の定義は「うまいベクトルが存在するか」という探索問題ですが、命題 3.3 の条件 3 は λ \lambda λ λ \lambda λ
例 3.4 (2 次の対称行列を最後まで解く )
冒頭の A = ( 2 1 1 2 ) A = \begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix} A = ( 2 1 1 2 ) K = R K = \mathbb{R} K = R 命題 3.3 より
det ( λ I − A ) = det ( λ − 2 − 1 − 1 λ − 2 ) = ( λ − 2 ) 2 − 1 = λ 2 − 4 λ + 3 = ( λ − 1 ) ( λ − 3 ) . \det(\lambda I - A) = \det \begin{pmatrix} \lambda - 2 & -1 \\ -1 & \lambda - 2 \end{pmatrix}
= (\lambda-2)^2 - 1 = \lambda^2 - 4\lambda + 3 = (\lambda - 1)(\lambda - 3). det ( λ I − A ) = det ( λ − 2 − 1 − 1 λ − 2 ) = ( λ − 2 ) 2 − 1 = λ 2 − 4 λ + 3 = ( λ − 1 ) ( λ − 3 ) . よって固有値は λ = 1 , 3 \lambda = 1, 3 λ = 1 , 3
λ = 3 \lambda = 3 λ = 3 ( A − 3 I ) x = 0 (A - 3I)\boldsymbol{x} = \boldsymbol{0} ( A − 3 I ) x = 0
A − 3 I = ( − 1 1 1 − 1 ) , { − x 1 + x 2 = 0 − x 1 − x 2 = 0 A - 3I = \begin{pmatrix} -1 & 1 \\ 1 & -1 \end{pmatrix}, \qquad
\begin{cases} -x_1 + x_2 = 0 \\ \phantom{-}x_1 - x_2 = 0 \end{cases} A − 3 I = ( − 1 1 1 − 1 ) , { − x 1 + x 2 = 0 − x 1 − x 2 = 0 二つの式は同値で、x 1 = x 2 x_1 = x_2 x 1 = x 2 { c ( 1 , 1 ) T : c ∈ R } \{ c(1,1)^{\mathsf{T}} : c \in \mathbb{R} \} { c ( 1 , 1 ) T : c ∈ R } p 1 = ( 1 , 1 ) T \boldsymbol{p}_1 = (1,1)^{\mathsf{T}} p 1 = ( 1 , 1 ) T A p 1 = ( 2 + 1 , 1 + 2 ) T = ( 3 , 3 ) T = 3 p 1 A\boldsymbol{p}_1 = (2+1, 1+2)^{\mathsf{T}} = (3,3)^{\mathsf{T}} = 3\boldsymbol{p}_1 A p 1 = ( 2 + 1 , 1 + 2 ) T = ( 3 , 3 ) T = 3 p 1
λ = 1 \lambda = 1 λ = 1
A − I = ( 1 1 1 1 ) , x 1 + x 2 = 0 A - I = \begin{pmatrix} 1 & 1 \\ 1 & 1 \end{pmatrix}, \qquad x_1 + x_2 = 0 A − I = ( 1 1 1 1 ) , x 1 + x 2 = 0 より解空間は { c ( 1 , − 1 ) T } \{ c(1,-1)^{\mathsf{T}} \} { c ( 1 , − 1 ) T } p 2 = ( 1 , − 1 ) T \boldsymbol{p}_2 = (1,-1)^{\mathsf{T}} p 2 = ( 1 , − 1 ) T A p 2 = ( 2 − 1 , 1 − 2 ) T = ( 1 , − 1 ) T = 1 ⋅ p 2 A\boldsymbol{p}_2 = (2-1, 1-2)^{\mathsf{T}} = (1,-1)^{\mathsf{T}} = 1 \cdot \boldsymbol{p}_2 A p 2 = ( 2 − 1 , 1 − 2 ) T = ( 1 , − 1 ) T = 1 ⋅ p 2
ここで P = ( p 1 p 2 ) = ( 1 1 1 − 1 ) P = (\boldsymbol{p}_1 \; \boldsymbol{p}_2) = \begin{pmatrix} 1 & 1 \\ 1 & -1 \end{pmatrix} P = ( p 1 p 2 ) = ( 1 1 1 − 1 ) det P = − 2 ≠ 0 \det P = -2 \ne 0 det P = − 2 = 0
A P = ( 3 1 3 − 1 ) = ( 1 1 1 − 1 ) ( 3 0 0 1 ) = P ( 3 0 0 1 ) AP = \begin{pmatrix} 3 & 1 \\ 3 & -1 \end{pmatrix} = \begin{pmatrix} 1 & 1 \\ 1 & -1 \end{pmatrix}\begin{pmatrix} 3 & 0 \\ 0 & 1 \end{pmatrix} = P \begin{pmatrix} 3 & 0 \\ 0 & 1 \end{pmatrix} A P = ( 3 3 1 − 1 ) = ( 1 1 1 − 1 ) ( 3 0 0 1 ) = P ( 3 0 0 1 ) なので、P − 1 A P = diag ( 3 , 1 ) P^{-1}AP = \operatorname{diag}(3,1) P − 1 A P = diag ( 3 , 1 ) A A A B B B
定義 4.1 (特性多項式 ) ↗
A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K ) t t t
φ A ( t ) : = det ( t I − A ) \varphi_A(t) := \det(t I - A) φ A ( t ) := det ( t I − A ) を A A A 特性多項式 という。方程式 φ A ( t ) = 0 \varphi_A(t) = 0 φ A ( t ) = 0 特性方程式 という。
次の命題は、特性多項式が何次で、どの係数に何が現れるかを確かめるものです。最高次の係数が 1 1 1
命題 4.3 (特性多項式の次数と係数 ) ✓
A = ( a i j ) ∈ M n ( K ) A = (a_{ij}) \in M_n(K) A = ( a ij ) ∈ M n ( K ) φ A ( t ) \varphi_A(t) φ A ( t ) t t t n n n
φ A ( t ) = t n − ( tr A ) t n − 1 + c n − 2 t n − 2 + ⋯ + c 1 t + ( − 1 ) n det A \varphi_A(t) = t^n - (\operatorname{tr} A)\, t^{n-1} + c_{n-2}t^{n-2} + \cdots + c_1 t + (-1)^n \det A φ A ( t ) = t n − ( tr A ) t n − 1 + c n − 2 t n − 2 + ⋯ + c 1 t + ( − 1 ) n det A の形をしている。ここで tr A = ∑ i = 1 n a i i \operatorname{tr} A = \sum_{i=1}^{n} a_{ii} tr A = ∑ i = 1 n a ii A A A c n − 2 , … , c 1 ∈ K c_{n-2},\ldots,c_1 \in K c n − 2 , … , c 1 ∈ K A A A
証明の方針は、行列式の展開の各項を t t t t − a i i t - a_{ii} t − a ii n = 3 n = 3 n = 3 1 1 1 2 2 2 t t t 3 3 3 1 = n − 2 1 = n - 2 1 = n − 2 t n t^n t n t n − 1 t^{n-1} t n − 1
証明(命題 4.3) M = t I − A M = tI - A M = t I − A m i i = t − a i i m_{ii} = t - a_{ii} m ii = t − a ii i ≠ j i \ne j i = j m i j = − a i j m_{ij} = -a_{ij} m ij = − a ij
φ A ( t ) = ∑ σ ∈ S n sgn ( σ ) ∏ i = 1 n m i σ ( i ) \varphi_A(t) = \sum_{\sigma \in S_n} \operatorname{sgn}(\sigma) \prod_{i=1}^{n} m_{i\,\sigma(i)} φ A ( t ) = σ ∈ S n ∑ sgn ( σ ) i = 1 ∏ n m i σ ( i ) の各項を、t t t
恒等置換 σ = i d \sigma = \mathrm{id} σ = id ∏ i = 1 n ( t − a i i ) \prod_{i=1}^{n}(t - a_{ii}) ∏ i = 1 n ( t − a ii ) n n n
σ ≠ i d \sigma \ne \mathrm{id} σ = id σ \sigma σ σ ( i ) ≠ i \sigma(i) \ne i σ ( i ) = i i i i i i i σ ( i 0 ) ≠ i 0 \sigma(i_0) \ne i_0 σ ( i 0 ) = i 0 i 0 i_0 i 0 j 0 = σ ( i 0 ) j_0 = \sigma(i_0) j 0 = σ ( i 0 ) j 0 ≠ i 0 j_0 \ne i_0 j 0 = i 0 σ \sigma σ σ ( j 0 ) ≠ σ ( i 0 ) = j 0 \sigma(j_0) \ne \sigma(i_0) = j_0 σ ( j 0 ) = σ ( i 0 ) = j 0 j 0 j_0 j 0 ∏ i m i σ ( i ) \prod_i m_{i\,\sigma(i)} ∏ i m i σ ( i ) t t t n − 2 n - 2 n − 2 n − 2 n-2 n − 2
以上より、t n t^n t n t n − 1 t^{n-1} t n − 1 ∏ i = 1 n ( t − a i i ) \prod_{i=1}^{n}(t - a_{ii}) ∏ i = 1 n ( t − a ii ) t n t^n t n 1 1 1 t n − 1 t^{n-1} t n − 1 − ∑ i = 1 n a i i = − tr A -\sum_{i=1}^{n} a_{ii} = -\operatorname{tr} A − ∑ i = 1 n a ii = − tr A n − 1 n-1 n − 1 t t t − a i i -a_{ii} − a ii n n n t n − 1 t^{n-1} t n − 1
定数項は φ A ( 0 ) \varphi_A(0) φ A ( 0 ) φ A ( 0 ) = det ( 0 ⋅ I − A ) = det ( − A ) \varphi_A(0) = \det(0 \cdot I - A) = \det(-A) φ A ( 0 ) = det ( 0 ⋅ I − A ) = det ( − A ) − A -A − A A A A − 1 -1 − 1 n n n det ( − A ) = ( − 1 ) n det A \det(-A) = (-1)^n \det A det ( − A ) = ( − 1 ) n det A
∎ 定理 4.4 (特性多項式と固有空間の相似不変性 ) ✓
A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K ) P ∈ M n ( K ) P \in M_n(K) P ∈ M n ( K ) B = P − 1 A P B = P^{-1}AP B = P − 1 A P
φ B ( t ) = φ A ( t ) \varphi_B(t) = \varphi_A(t) φ B ( t ) = φ A ( t ) tr B = tr A \operatorname{tr} B = \operatorname{tr} A tr B = tr A det B = det A \det B = \det A det B = det A 任意の λ ∈ K \lambda \in K λ ∈ K v ↦ P − 1 v \boldsymbol{v} \mapsto P^{-1}\boldsymbol{v} v ↦ P − 1 v ker ( A − λ I ) \ker(A - \lambda I) ker ( A − λ I ) ker ( B − λ I ) \ker(B - \lambda I) ker ( B − λ I ) dim ker ( A − λ I ) = dim ker ( B − λ I ) \dim \ker(A - \lambda I) = \dim \ker(B - \lambda I) dim ker ( A − λ I ) = dim ker ( B − λ I )
証明(定理 4.4) 1 の証明。 P − 1 ( t I ) P = t I P^{-1}(tI)P = tI P − 1 ( t I ) P = t I
t I − B = t I − P − 1 A P = P − 1 ( t I ) P − P − 1 A P = P − 1 ( t I − A ) P tI - B = tI - P^{-1}AP = P^{-1}(tI)P - P^{-1}AP = P^{-1}(tI - A)P t I − B = t I − P − 1 A P = P − 1 ( t I ) P − P − 1 A P = P − 1 ( t I − A ) P です。準備 2 の行列式の乗法性を 2 回使って
φ B ( t ) = det ( P − 1 ( t I − A ) P ) = det ( P − 1 ) det ( t I − A ) det ( P ) = det ( P ) − 1 det ( P ) φ A ( t ) = φ A ( t ) \varphi_B(t) = \det\bigl(P^{-1}(tI-A)P\bigr) = \det(P^{-1})\det(tI-A)\det(P) = \det(P)^{-1}\det(P)\,\varphi_A(t) = \varphi_A(t) φ B ( t ) = det ( P − 1 ( t I − A ) P ) = det ( P − 1 ) det ( t I − A ) det ( P ) = det ( P ) − 1 det ( P ) φ A ( t ) = φ A ( t ) を得ます。特性多項式が一致すれば、その t n − 1 t^{n-1} t n − 1 命題 4.3 によりこれらはそれぞれ − tr -\operatorname{tr} − tr ( − 1 ) n det (-1)^n \det ( − 1 ) n det
2 の証明。 v ∈ ker ( A − λ I ) \boldsymbol{v} \in \ker(A - \lambda I) v ∈ ker ( A − λ I ) A v = λ v A\boldsymbol{v} = \lambda\boldsymbol{v} A v = λ v w = P − 1 v \boldsymbol{w} = P^{-1}\boldsymbol{v} w = P − 1 v
B w = P − 1 A P P − 1 v = P − 1 A v = P − 1 ( λ v ) = λ P − 1 v = λ w B\boldsymbol{w} = P^{-1}AP P^{-1}\boldsymbol{v} = P^{-1}A\boldsymbol{v} = P^{-1}(\lambda \boldsymbol{v}) = \lambda P^{-1}\boldsymbol{v} = \lambda\boldsymbol{w} B w = P − 1 A P P − 1 v = P − 1 A v = P − 1 ( λ v ) = λ P − 1 v = λ w なので w ∈ ker ( B − λ I ) \boldsymbol{w} \in \ker(B - \lambda I) w ∈ ker ( B − λ I ) v ↦ P − 1 v \boldsymbol{v} \mapsto P^{-1}\boldsymbol{v} v ↦ P − 1 v ker ( A − λ I ) → ker ( B − λ I ) \ker(A-\lambda I) \to \ker(B - \lambda I) ker ( A − λ I ) → ker ( B − λ I ) w ↦ P w \boldsymbol{w} \mapsto P\boldsymbol{w} w ↦ P w A = P B P − 1 A = PBP^{-1} A = P B P − 1 A A A B B B P P P P − 1 P^{-1} P − 1
∎ この定理により、線形変換 T : V → V T : V \to V T : V → V T T T A A A φ T : = φ A \varphi_T := \varphi_A φ T := φ A P − 1 A P P^{-1}AP P − 1 A P 定理 4.4 の 1 によりこれは同じ多項式を与えるので、定義は基底の選び方によりません。トレースと行列式が「行列の量」ではなく「変換そのものの量」だと言えるのも、この定理のおかげです。
系 4.5 (固有値の総和と総積 ) ✓
A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K ) K K K
φ A ( t ) = ( t − λ 1 ) ( t − λ 2 ) ⋯ ( t − λ n ) \varphi_A(t) = (t - \lambda_1)(t - \lambda_2)\cdots(t - \lambda_n) φ A ( t ) = ( t − λ 1 ) ( t − λ 2 ) ⋯ ( t − λ n ) と書けたとする(λ i \lambda_i λ i
∑ i = 1 n λ i = tr A , ∏ i = 1 n λ i = det A . \sum_{i=1}^{n} \lambda_i = \operatorname{tr} A, \qquad \prod_{i=1}^{n} \lambda_i = \det A . i = 1 ∑ n λ i = tr A , i = 1 ∏ n λ i = det A . 証明(系 4.5) 右辺を展開します。∏ i = 1 n ( t − λ i ) \prod_{i=1}^n (t - \lambda_i) ∏ i = 1 n ( t − λ i ) t n − 1 t^{n-1} t n − 1 n − 1 n-1 n − 1 t t t − λ i -\lambda_i − λ i − ∑ i λ i -\sum_i \lambda_i − ∑ i λ i − λ i -\lambda_i − λ i ∏ i ( − λ i ) = ( − 1 ) n ∏ i λ i \prod_i(-\lambda_i) = (-1)^n\prod_i \lambda_i ∏ i ( − λ i ) = ( − 1 ) n ∏ i λ i
一方 命題 4.3 より、φ A ( t ) \varphi_A(t) φ A ( t ) t n − 1 t^{n-1} t n − 1 − tr A -\operatorname{tr}A − tr A ( − 1 ) n det A (-1)^n\det A ( − 1 ) n det A − ∑ i λ i = − tr A -\sum_i\lambda_i = -\operatorname{tr}A − ∑ i λ i = − tr A ( − 1 ) n ∏ i λ i = ( − 1 ) n det A (-1)^n \prod_i \lambda_i = (-1)^n \det A ( − 1 ) n ∏ i λ i = ( − 1 ) n det A
∎ 系 4.6 (固有値の存在 ) ✓
n ≥ 1 n \ge 1 n ≥ 1
任意の A ∈ M n ( C ) A \in M_n(\mathbb{C}) A ∈ M n ( C )
n n n A ∈ M n ( R ) A \in M_n(\mathbb{R}) A ∈ M n ( R ) 証明(系 4.6) 1. 命題 4.3 より φ A \varphi_A φ A n ≥ 1 n \ge 1 n ≥ 1 1 1 1 C \mathbb{C} C φ A ( λ ) = 0 \varphi_A(\lambda) = 0 φ A ( λ ) = 0 λ ∈ C \lambda \in \mathbb{C} λ ∈ C 命題 3.3 よりこの λ \lambda λ A A A
2. φ A \varphi_A φ A n n n n n n t → + ∞ t \to +\infty t → + ∞ φ A ( t ) → + ∞ \varphi_A(t) \to +\infty φ A ( t ) → + ∞ t → − ∞ t \to -\infty t → − ∞ φ A ( t ) → − ∞ \varphi_A(t) \to -\infty φ A ( t ) → − ∞ t n t^n t n n n n φ A \varphi_A φ A R \mathbb{R} R φ A ( λ ) = 0 \varphi_A(\lambda) = 0 φ A ( λ ) = 0 λ ∈ R \lambda \in \mathbb{R} λ ∈ R
∎ 例 4.7 (三角行列の固有値は対角成分 )
A = ( a i j ) A = (a_{ij}) A = ( a ij ) i > j i > j i > j a i j = 0 a_{ij} = 0 a ij = 0 t I − A tI - A t I − A t − a 11 , … , t − a n n t - a_{11}, \ldots, t - a_{nn} t − a 11 , … , t − a nn
φ A ( t ) = ∏ i = 1 n ( t − a i i ) \varphi_A(t) = \prod_{i=1}^{n} (t - a_{ii}) φ A ( t ) = i = 1 ∏ n ( t − a ii ) なので、固有値はちょうど対角成分 a 11 , … , a n n a_{11},\ldots,a_{nn} a 11 , … , a nn
A = ( 5 7 − 2 0 5 3 0 0 − 1 ) A = \begin{pmatrix} 5 & 7 & -2 \\ 0 & 5 & 3 \\ 0 & 0 & -1 \end{pmatrix} A = 5 0 0 7 5 0 − 2 3 − 1 の固有値は 5 , 5 , − 1 5, 5, -1 5 , 5 , − 1
ここで強調しておきたいのは、これは三角行列に限った話だ ということです。一般の行列では対角成分と固有値は無関係です。反例として A = ( 0 1 1 0 ) A = \begin{pmatrix} 0 & 1 \\ 1 & 0 \end{pmatrix} A = ( 0 1 1 0 ) 0 0 0 φ A ( t ) = t 2 − 1 = ( t − 1 ) ( t + 1 ) \varphi_A(t) = t^2 - 1 = (t-1)(t+1) φ A ( t ) = t 2 − 1 = ( t − 1 ) ( t + 1 ) ± 1 \pm 1 ± 1 0 0 0 det A = − 1 ≠ 0 \det A = -1 \ne 0 det A = − 1 = 0
例 4.8 (回転行列 — 体を変えると固有値が現れる )
平面の角 θ \theta θ
R θ = ( cos θ − sin θ sin θ cos θ ) R_\theta = \begin{pmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{pmatrix} R θ = ( cos θ sin θ − sin θ cos θ ) を考えます。特性多項式は
φ R θ ( t ) = det ( t − cos θ sin θ − sin θ t − cos θ ) = ( t − cos θ ) 2 + sin 2 θ = t 2 − 2 ( cos θ ) t + 1 \varphi_{R_\theta}(t) = \det\begin{pmatrix} t - \cos\theta & \sin\theta \\ -\sin\theta & t - \cos\theta\end{pmatrix} = (t-\cos\theta)^2 + \sin^2\theta = t^2 - 2(\cos\theta) t + 1 φ R θ ( t ) = det ( t − cos θ − sin θ sin θ t − cos θ ) = ( t − cos θ ) 2 + sin 2 θ = t 2 − 2 ( cos θ ) t + 1 です。判別式は 4 cos 2 θ − 4 = − 4 sin 2 θ 4\cos^2\theta - 4 = -4\sin^2\theta 4 cos 2 θ − 4 = − 4 sin 2 θ sin θ ≠ 0 \sin\theta \ne 0 sin θ = 0 θ \theta θ π \pi π K = R K = \mathbb{R} K = R R θ R_\theta R θ 0 0 0 π \pi π
ところが K = C K = \mathbb{C} K = C
t = cos θ ± i sin θ = e ± i θ t = \cos\theta \pm i\sin\theta = e^{\pm i\theta} t = cos θ ± i sin θ = e ± i θ です。λ = e i θ \lambda = e^{i\theta} λ = e i θ ( R θ − λ I ) x = 0 (R_\theta - \lambda I)\boldsymbol{x} = \boldsymbol{0} ( R θ − λ I ) x = 0
( cos θ − e i θ ) x 1 − sin θ x 2 = − i sin θ x 1 − sin θ x 2 = 0 (\cos\theta - e^{i\theta})x_1 - \sin\theta \, x_2 = -i\sin\theta \, x_1 - \sin\theta\, x_2 = 0 ( cos θ − e i θ ) x 1 − sin θ x 2 = − i sin θ x 1 − sin θ x 2 = 0 で、sin θ ≠ 0 \sin\theta \ne 0 sin θ = 0 x 2 = − i x 1 x_2 = -i x_1 x 2 = − i x 1 v = ( 1 , − i ) T \boldsymbol{v} = (1, -i)^{\mathsf{T}} v = ( 1 , − i ) T
sin θ ⋅ 1 + ( cos θ − e i θ ) ( − i ) = sin θ + ( − i sin θ ) ( − i ) = sin θ + i 2 sin θ = 0 \sin\theta \cdot 1 + (\cos\theta - e^{i\theta})(-i) = \sin\theta + (-i\sin\theta)(-i) = \sin\theta + i^2 \sin\theta = 0 sin θ ⋅ 1 + ( cos θ − e i θ ) ( − i ) = sin θ + ( − i sin θ ) ( − i ) = sin θ + i 2 sin θ = 0 で、確かに満たされています。同様に λ = e − i θ \lambda = e^{-i\theta} λ = e − i θ ( 1 , i ) T (1, i)^{\mathsf{T}} ( 1 , i ) T
この例が示すのは、固有値は行列だけでなく、係数体とセットで決まる ということです。系 4.6 が C \mathbb{C} C
固有ベクトルは定数倍の自由度を持つので、個々のベクトルではなく集合として扱うほうが自然です。
定義 5.1 (固有空間 ) ↗
A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K ) λ ∈ K \lambda \in K λ ∈ K
W λ : = ker ( A − λ I ) = { x ∈ K n : A x = λ x } W_\lambda := \ker(A - \lambda I) = \{ \boldsymbol{x} \in K^n : A\boldsymbol{x} = \lambda\boldsymbol{x} \} W λ := ker ( A − λ I ) = { x ∈ K n : A x = λ x } を λ \lambda λ 固有空間 という。線形変換 T T T W λ = ker ( T − λ i d V ) W_\lambda = \ker(T - \lambda\,\mathrm{id}_V) W λ = ker ( T − λ id V )
W λ W_\lambda W λ A − λ I A - \lambda I A − λ I K n K^n K n x , y ∈ W λ \boldsymbol{x}, \boldsymbol{y} \in W_\lambda x , y ∈ W λ c ∈ K c \in K c ∈ K A ( x + c y ) = A x + c A y = λ x + c λ y = λ ( x + c y ) A(\boldsymbol{x} + c\boldsymbol{y}) = A\boldsymbol{x} + cA\boldsymbol{y} = \lambda\boldsymbol{x} + c\lambda\boldsymbol{y} = \lambda(\boldsymbol{x} + c\boldsymbol{y}) A ( x + c y ) = A x + c A y = λ x + c λ y = λ ( x + c y ) x + c y ∈ W λ \boldsymbol{x} + c\boldsymbol{y} \in W_\lambda x + c y ∈ W λ
W λ W_\lambda W λ 0 \boldsymbol{0} 0 0 \boldsymbol{0} 0
λ が A の固有値 ⟺ W λ ≠ { 0 } ⟺ dim W λ ≥ 1 \lambda \text{ が } A \text{ の固有値} \iff W_\lambda \ne \{\boldsymbol{0}\} \iff \dim W_\lambda \ge 1 λ が A の固有値 ⟺ W λ = { 0 } ⟺ dim W λ ≥ 1 であり、このとき W λ W_\lambda W λ 0 \boldsymbol{0} 0 λ \lambda λ 0 \boldsymbol{0} 0 W λ W_\lambda W λ 0 \boldsymbol{0} 0
実用上は、W λ W_\lambda W λ ( A − λ I ) x = 0 (A - \lambda I)\boldsymbol{x} = \boldsymbol{0} ( A − λ I ) x = 0
dim W λ = n − rank ( A − λ I ) \dim W_\lambda = n - \operatorname{rank}(A - \lambda I) dim W λ = n − rank ( A − λ I ) で求まります。
固有空間の最も重要な性質は、異なる固有値の固有空間が「重ならない」ことです。
定理 5.2 (相異なる固有値に属する固有ベクトルの一次独立性 ) ✓
A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K ) λ 1 , … , λ k ∈ K \lambda_1, \ldots, \lambda_k \in K λ 1 , … , λ k ∈ K 互いに相異なる A A A v i \boldsymbol{v}_i v i λ i \lambda_i λ i i = 1 , … , k i = 1,\ldots,k i = 1 , … , k v 1 , … , v k \boldsymbol{v}_1, \ldots, \boldsymbol{v}_k v 1 , … , v k
証明の方針は、ベクトルの個数 k k k A − λ k I A - \lambda_k I A − λ k I v k \boldsymbol{v}_k v k ( A − λ k I ) v k = 0 (A - \lambda_k I)\boldsymbol{v}_k = \boldsymbol{0} ( A − λ k I ) v k = 0 λ i − λ k \lambda_i - \lambda_k λ i − λ k k k k k − 1 k-1 k − 1
証明(定理 5.2) k k k 証明の技術 を参照してください)。
k = 1 k = 1 k = 1 定義 3.1 )より v 1 ≠ 0 \boldsymbol{v}_1 \ne \boldsymbol{0} v 1 = 0 c 1 v 1 = 0 c_1\boldsymbol{v}_1 = \boldsymbol{0} c 1 v 1 = 0 c 1 = 0 c_1 = 0 c 1 = 0
帰納段階。 k − 1 k - 1 k − 1 k k k c 1 , … , c k ∈ K c_1,\ldots,c_k \in K c 1 , … , c k ∈ K
c 1 v 1 + c 2 v 2 + ⋯ + c k v k = 0 c_1\boldsymbol{v}_1 + c_2\boldsymbol{v}_2 + \cdots + c_k\boldsymbol{v}_k = \boldsymbol{0} c 1 v 1 + c 2 v 2 + ⋯ + c k v k = 0 を満たすとします。この両辺に行列 A − λ k I A - \lambda_k I A − λ k I A v i = λ i v i A\boldsymbol{v}_i = \lambda_i \boldsymbol{v}_i A v i = λ i v i
( A − λ k I ) ( c i v i ) = c i ( A v i − λ k v i ) = c i ( λ i − λ k ) v i (A - \lambda_k I)(c_i \boldsymbol{v}_i) = c_i(A\boldsymbol{v}_i - \lambda_k \boldsymbol{v}_i) = c_i(\lambda_i - \lambda_k)\boldsymbol{v}_i ( A − λ k I ) ( c i v i ) = c i ( A v i − λ k v i ) = c i ( λ i − λ k ) v i です。i = k i = k i = k c k ( λ k − λ k ) v k = 0 c_k(\lambda_k - \lambda_k)\boldsymbol{v}_k = \boldsymbol{0} c k ( λ k − λ k ) v k = 0 ( A − λ k I ) 0 = 0 (A - \lambda_k I)\boldsymbol{0} = \boldsymbol{0} ( A − λ k I ) 0 = 0
c 1 ( λ 1 − λ k ) v 1 + ⋯ + c k − 1 ( λ k − 1 − λ k ) v k − 1 = 0 c_1(\lambda_1 - \lambda_k)\boldsymbol{v}_1 + \cdots + c_{k-1}(\lambda_{k-1} - \lambda_k)\boldsymbol{v}_{k-1} = \boldsymbol{0} c 1 ( λ 1 − λ k ) v 1 + ⋯ + c k − 1 ( λ k − 1 − λ k ) v k − 1 = 0 を得ます。ここで v 1 , … , v k − 1 \boldsymbol{v}_1,\ldots,\boldsymbol{v}_{k-1} v 1 , … , v k − 1 λ 1 , … , λ k − 1 \lambda_1,\ldots,\lambda_{k-1} λ 1 , … , λ k − 1 0 0 0
c i ( λ i − λ k ) = 0 ( i = 1 , … , k − 1 ) c_i(\lambda_i - \lambda_k) = 0 \qquad (i = 1, \ldots, k-1) c i ( λ i − λ k ) = 0 ( i = 1 , … , k − 1 ) です。仮定より λ i ≠ λ k \lambda_i \ne \lambda_k λ i = λ k i < k i < k i < k λ i − λ k ≠ 0 \lambda_i - \lambda_k \ne 0 λ i − λ k = 0 c i = 0 c_i = 0 c i = 0 i = 1 , … , k − 1 i = 1,\ldots,k-1 i = 1 , … , k − 1
これを最初の関係式に戻すと c k v k = 0 c_k \boldsymbol{v}_k = \boldsymbol{0} c k v k = 0 v k ≠ 0 \boldsymbol{v}_k \ne \boldsymbol{0} v k = 0 c k = 0 c_k = 0 c k = 0 c i c_i c i 0 0 0 v 1 , … , v k \boldsymbol{v}_1,\ldots,\boldsymbol{v}_k v 1 , … , v k
∎ 次の系は、上の定理を部分空間の言葉に言い換えたものです。直和 とは、0 \boldsymbol{0} 0 0 \boldsymbol{0} 0
系 5.3 (固有空間の和は直和 ) ✓
λ 1 , … , λ k \lambda_1,\ldots,\lambda_k λ 1 , … , λ k A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K ) W λ 1 + ⋯ + W λ k W_{\lambda_1} + \cdots + W_{\lambda_k} W λ 1 + ⋯ + W λ k w i ∈ W λ i \boldsymbol{w}_i \in W_{\lambda_i} w i ∈ W λ i w 1 + ⋯ + w k = 0 \boldsymbol{w}_1 + \cdots + \boldsymbol{w}_k = \boldsymbol{0} w 1 + ⋯ + w k = 0 i i i w i = 0 \boldsymbol{w}_i = \boldsymbol{0} w i = 0
dim ( W λ 1 + ⋯ + W λ k ) = ∑ i = 1 k dim W λ i ≤ n . \dim(W_{\lambda_1} + \cdots + W_{\lambda_k}) = \sum_{i=1}^{k}\dim W_{\lambda_i} \le n . dim ( W λ 1 + ⋯ + W λ k ) = i = 1 ∑ k dim W λ i ≤ n . 証明(系 5.3) w i ∈ W λ i \boldsymbol{w}_i \in W_{\lambda_i} w i ∈ W λ i ∑ i = 1 k w i = 0 \sum_{i=1}^k \boldsymbol{w}_i = \boldsymbol{0} ∑ i = 1 k w i = 0 S = { i : w i ≠ 0 } S = \{ i : \boldsymbol{w}_i \ne \boldsymbol{0}\} S = { i : w i = 0 } S ≠ ∅ S \ne \emptyset S = ∅
w i = 0 \boldsymbol{w}_i = \boldsymbol{0} w i = 0 ∑ i ∈ S w i = 0 \sum_{i \in S} \boldsymbol{w}_i = \boldsymbol{0} ∑ i ∈ S w i = 0 i ∈ S i \in S i ∈ S w i \boldsymbol{w}_i w i W λ i W_{\lambda_i} W λ i λ i \lambda_i λ i { λ i } i ∈ S \{\lambda_i\}_{i \in S} { λ i } i ∈ S 定理 5.2 より { w i } i ∈ S \{\boldsymbol{w}_i\}_{i \in S} { w i } i ∈ S ∑ i ∈ S 1 ⋅ w i = 0 \sum_{i\in S} 1 \cdot \boldsymbol{w}_i = \boldsymbol{0} ∑ i ∈ S 1 ⋅ w i = 0 1 ≠ 0 1 \ne 0 1 = 0
よって S = ∅ S = \emptyset S = ∅ w i = 0 \boldsymbol{w}_i = \boldsymbol{0} w i = 0 K n K^n K n n n n
∎ 3 本の直線の例を具体的に書くと、平面の ( 1 , 0 ) T (1,0)^{\mathsf{T}} ( 1 , 0 ) T ( 0 , 1 ) T (0,1)^{\mathsf{T}} ( 0 , 1 ) T ( − 1 , − 1 ) T (-1,-1)^{\mathsf{T}} ( − 1 , − 1 ) T ( 1 , 0 ) T + ( 0 , 1 ) T + ( − 1 , − 1 ) T = 0 (1,0)^{\mathsf{T}} + (0,1)^{\mathsf{T}} + (-1,-1)^{\mathsf{T}} = \boldsymbol{0} ( 1 , 0 ) T + ( 0 , 1 ) T + ( − 1 , − 1 ) T = 0
例 4.7 の例では固有値 5 5 5 2 2 2
定義 6.1 (代数的重複度と幾何学的重複度 ) ↗
λ \lambda λ A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K )
φ A ( t ) = ( t − λ ) m g ( t ) \varphi_A(t) = (t - \lambda)^m g(t) φ A ( t ) = ( t − λ ) m g ( t ) g ( λ ) ≠ 0 g(\lambda) \ne 0 g ( λ ) = 0 m ≥ 1 m \ge 1 m ≥ 1 λ \lambda λ 代数的重複度 といい、m a ( λ ) m_a(\lambda) m a ( λ ) K [ t ] K[t] K [ t ] m m m g g g m g ( λ ) : = dim W λ m_g(\lambda) := \dim W_\lambda m g ( λ ) := dim W λ λ \lambda λ 幾何学的重複度 という。 代数的重複度は「特性方程式の根として何重か」、幾何学的重複度は「その固有値の固有方向がどれだけ豊富か」を測っています。両者は無関係ではなく、次の一方向の不等式で結ばれています。
定理 6.2 (幾何学的重複度は代数的重複度以下 ) ✓
λ \lambda λ A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K )
1 ≤ m g ( λ ) ≤ m a ( λ ) ≤ n 1 \le m_g(\lambda) \le m_a(\lambda) \le n 1 ≤ m g ( λ ) ≤ m a ( λ ) ≤ n が成り立つ。
証明の方針は、固有空間の基底を全体の基底に延ばして行列を書き直すと、左上に λ \lambda λ n = 3 n = 3 n = 3 dim W λ = 1 \dim W_\lambda = 1 dim W λ = 1 ( λ , 0 , 0 ) T (\lambda, 0, 0)^{\mathsf{T}} ( λ , 0 , 0 ) T ( t − λ ) d (t-\lambda)^d ( t − λ ) d
λ I_d C O(零) D p₁ … p_d q(d+1 番目以降)
基底を延長して書き直した行列 B のブロック構造。左上は λ が d 個並ぶ対角ブロック、左下は零行列で、特性多項式は左上と右下のブロックの特性多項式の積になる。 証明(定理 6.2) 左端の不等式。 λ \lambda λ 定義 3.1 より非零の固有ベクトルが存在し、W λ ≠ { 0 } W_\lambda \ne \{\boldsymbol{0}\} W λ = { 0 } m g ( λ ) = dim W λ ≥ 1 m_g(\lambda) = \dim W_\lambda \ge 1 m g ( λ ) = dim W λ ≥ 1
右端の不等式。 φ A \varphi_A φ A n n n 命題 4.3 )で、( t − λ ) m a ( λ ) (t-\lambda)^{m_a(\lambda)} ( t − λ ) m a ( λ ) m a ( λ ) ≤ n m_a(\lambda) \le n m a ( λ ) ≤ n
中央の不等式。 d = m g ( λ ) = dim W λ d = m_g(\lambda) = \dim W_\lambda d = m g ( λ ) = dim W λ W λ W_\lambda W λ p 1 , … , p d \boldsymbol{p}_1,\ldots,\boldsymbol{p}_d p 1 , … , p d K n K^n K n
p 1 , … , p d , q d + 1 , … , q n \boldsymbol{p}_1, \ldots, \boldsymbol{p}_d, \boldsymbol{q}_{d+1}, \ldots, \boldsymbol{q}_n p 1 , … , p d , q d + 1 , … , q n に延長します(一次独立な組は基底に延長できる、という基底の延長定理を使いました。ベクトル空間と線形変換 の 有限次元空間の基本性質(命題 5.7)[ベクトル空間と線形変換] を参照)。これらを列に並べた行列を P = ( p 1 ⋯ p d q d + 1 ⋯ q n ) P = (\boldsymbol{p}_1 \cdots \boldsymbol{p}_d \; \boldsymbol{q}_{d+1} \cdots \boldsymbol{q}_n) P = ( p 1 ⋯ p d q d + 1 ⋯ q n ) P P P
B = P − 1 A P B = P^{-1}AP B = P − 1 A P B B B j j j P − 1 A p j P^{-1}A\boldsymbol{p}_j P − 1 A p j j ≤ d j \le d j ≤ d P − 1 A q j P^{-1}A\boldsymbol{q}_j P − 1 A q j j > d j > d j > d j ≤ d j \le d j ≤ d p j ∈ W λ \boldsymbol{p}_j \in W_\lambda p j ∈ W λ A p j = λ p j A\boldsymbol{p}_j = \lambda\boldsymbol{p}_j A p j = λ p j
P − 1 A p j = λ P − 1 p j = λ e j P^{-1}A\boldsymbol{p}_j = \lambda P^{-1}\boldsymbol{p}_j = \lambda \boldsymbol{e}_j P − 1 A p j = λ P − 1 p j = λ e j です(P e j = p j P\boldsymbol{e}_j = \boldsymbol{p}_j P e j = p j P − 1 p j = e j P^{-1}\boldsymbol{p}_j = \boldsymbol{e}_j P − 1 p j = e j B B B d d d λ e 1 , … , λ e d \lambda\boldsymbol{e}_1, \ldots, \lambda\boldsymbol{e}_d λ e 1 , … , λ e d B B B
B = ( λ I d C O D ) B = \begin{pmatrix} \lambda I_d & C \\ O & D \end{pmatrix} B = ( λ I d O C D ) をしています(C C C d × ( n − d ) d \times (n-d) d × ( n − d ) D D D ( n − d ) (n-d) ( n − d ) ( n − d ) × d (n-d)\times d ( n − d ) × d
すると t I n − B = ( ( t − λ ) I d − C O t I n − d − D ) tI_n - B = \begin{pmatrix} (t-\lambda)I_d & -C \\ O & tI_{n-d} - D\end{pmatrix} t I n − B = ( ( t − λ ) I d O − C t I n − d − D )
φ B ( t ) = det ( ( t − λ ) I d ) ⋅ det ( t I n − d − D ) = ( t − λ ) d φ D ( t ) \varphi_B(t) = \det\bigl((t-\lambda)I_d\bigr)\cdot\det(tI_{n-d} - D) = (t-\lambda)^d\,\varphi_D(t) φ B ( t ) = det ( ( t − λ ) I d ) ⋅ det ( t I n − d − D ) = ( t − λ ) d φ D ( t ) です。A A A B B B 定理 4.4 の 1 より φ A ( t ) = φ B ( t ) = ( t − λ ) d φ D ( t ) \varphi_A(t) = \varphi_B(t) = (t-\lambda)^d\varphi_D(t) φ A ( t ) = φ B ( t ) = ( t − λ ) d φ D ( t ) φ A \varphi_A φ A ( t − λ ) d (t-\lambda)^d ( t − λ ) d ( t − λ ) (t-\lambda) ( t − λ ) 定義 6.1 )ですから、m a ( λ ) ≥ d = m g ( λ ) m_a(\lambda) \ge d = m_g(\lambda) m a ( λ ) ≥ d = m g ( λ )
∎ 例 6.3 (せん断行列 — 不等号が真になる最小の例 )
A = ( 1 1 0 1 ) A = \begin{pmatrix} 1 & 1 \\ 0 & 1 \end{pmatrix} A = ( 1 0 1 1 ) を考えます。これは x x x y y y y y y A A A 例 4.7 より
φ A ( t ) = ( t − 1 ) 2 \varphi_A(t) = (t-1)^2 φ A ( t ) = ( t − 1 ) 2 で、固有値は λ = 1 \lambda = 1 λ = 1 m a ( 1 ) = 2 m_a(1) = 2 m a ( 1 ) = 2
固有空間を求めます。
A − I = ( 0 1 0 0 ) A - I = \begin{pmatrix} 0 & 1 \\ 0 & 0 \end{pmatrix} A − I = ( 0 0 1 0 ) なので ( A − I ) x = 0 (A-I)\boldsymbol{x} = \boldsymbol{0} ( A − I ) x = 0 x 2 = 0 x_2 = 0 x 2 = 0
W 1 = { ( c , 0 ) T : c ∈ K } = span { e 1 } , m g ( 1 ) = 1. W_1 = \{ (c, 0)^{\mathsf{T}} : c \in K \} = \operatorname{span}\{\boldsymbol{e}_1\}, \qquad m_g(1) = 1 . W 1 = {( c , 0 ) T : c ∈ K } = span { e 1 } , m g ( 1 ) = 1. よって m g ( 1 ) = 1 < 2 = m a ( 1 ) m_g(1) = 1 < 2 = m_a(1) m g ( 1 ) = 1 < 2 = m a ( 1 ) 定理 6.2 の不等号は真の不等号になりえます。dim W 1 = 2 − rank ( A − I ) = 2 − 1 = 1 \dim W_1 = 2 - \operatorname{rank}(A - I) = 2 - 1 = 1 dim W 1 = 2 − rank ( A − I ) = 2 − 1 = 1
幾何学的にも納得できます。せん断で向きが変わらないのは x x x A A A
定理 6.4 (対角化可能性の判定 ) ✓
A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K ) λ 1 , … , λ k ∈ K \lambda_1,\ldots,\lambda_k \in K λ 1 , … , λ k ∈ K A A A
A A A K K K P ∈ M n ( K ) P \in M_n(K) P ∈ M n ( K ) P − 1 A P P^{-1}AP P − 1 A P K n K^n K n A A A φ A ( t ) \varphi_A(t) φ A ( t ) K K K i i i m g ( λ i ) = m a ( λ i ) m_g(\lambda_i) = m_a(\lambda_i) m g ( λ i ) = m a ( λ i ) ∑ i = 1 k m g ( λ i ) = n \displaystyle\sum_{i=1}^{k} m_g(\lambda_i) = n i = 1 ∑ k m g ( λ i ) = n 証明の流れは、1 と 2 の同値(対角化とは固有ベクトルの基底を取ること)、2 と 4 の同値(固有空間の次元を足し合わせて n n n λ i \lambda_i λ i ( t − λ i ) m (t-\lambda_i)^{m} ( t − λ i ) m φ A \varphi_A φ A
証明(定理 6.4) 1 と 2 の同値性。 P P P j j j p j \boldsymbol{p}_j p j D = diag ( d 1 , … , d n ) D = \operatorname{diag}(d_1,\ldots,d_n) D = diag ( d 1 , … , d n ) P − 1 A P = D P^{-1}AP = D P − 1 A P = D A P = P D AP = PD A P = P D j j j A p j = d j p j A\boldsymbol{p}_j = d_j \boldsymbol{p}_j A p j = d j p j P P P p 1 , … , p n \boldsymbol{p}_1,\ldots,\boldsymbol{p}_n p 1 , … , p n K n K^n K n 0 \boldsymbol{0} 0 p j \boldsymbol{p}_j p j d j d_j d j p 1 , … , p n \boldsymbol{p}_1,\ldots,\boldsymbol{p}_n p 1 , … , p n A p j = d j p j A\boldsymbol{p}_j = d_j\boldsymbol{p}_j A p j = d j p j P P P A P = P D AP = PD A P = P D P − 1 A P = D P^{-1}AP = D P − 1 A P = D
2 から 4。 固有ベクトルからなる基底 p 1 , … , p n \boldsymbol{p}_1,\ldots,\boldsymbol{p}_n p 1 , … , p n p j \boldsymbol{p}_j p j i i i p j ∈ W λ i \boldsymbol{p}_j \in W_{\lambda_i} p j ∈ W λ i λ 1 , … , λ k \lambda_1,\ldots,\lambda_k λ 1 , … , λ k i i i p j ∈ W λ i \boldsymbol{p}_j \in W_{\lambda_i} p j ∈ W λ i j j j n i n_i n i ∑ i = 1 k n i = n \sum_{i=1}^k n_i = n ∑ i = 1 k n i = n W λ i W_{\lambda_i} W λ i n i n_i n i n i ≤ dim W λ i = m g ( λ i ) n_i \le \dim W_{\lambda_i} = m_g(\lambda_i) n i ≤ dim W λ i = m g ( λ i ) n = ∑ i n i ≤ ∑ i m g ( λ i ) n = \sum_i n_i \le \sum_i m_g(\lambda_i) n = ∑ i n i ≤ ∑ i m g ( λ i ) 系 5.3 の ∑ i dim W λ i ≤ n \sum_i \dim W_{\lambda_i} \le n ∑ i dim W λ i ≤ n
4 から 2。 各 W λ i W_{\lambda_i} W λ i ∑ i m g ( λ i ) = n \sum_i m_g(\lambda_i) = n ∑ i m g ( λ i ) = n W λ i W_{\lambda_i} W λ i w 1 + ⋯ + w k = 0 \boldsymbol{w}_1 + \cdots + \boldsymbol{w}_k = \boldsymbol{0} w 1 + ⋯ + w k = 0 w i ∈ W λ i \boldsymbol{w}_i \in W_{\lambda_i} w i ∈ W λ i 系 5.3 よりすべての w i = 0 \boldsymbol{w}_i = \boldsymbol{0} w i = 0 w i \boldsymbol{w}_i w i W λ i W_{\lambda_i} W λ i 0 0 0 n = dim K n n = \dim K^n n = dim K n
3 と 4 の同値性。 λ 1 , … , λ k \lambda_1,\ldots,\lambda_k λ 1 , … , λ k ( t − λ 1 ) m a ( λ 1 ) , … , ( t − λ k ) m a ( λ k ) (t-\lambda_1)^{m_a(\lambda_1)},\ldots,(t-\lambda_k)^{m_a(\lambda_k)} ( t − λ 1 ) m a ( λ 1 ) , … , ( t − λ k ) m a ( λ k ) K [ t ] K[t] K [ t ] φ A \varphi_A φ A 定義 6.1 )ので、その積も φ A \varphi_A φ A
∑ i = 1 k m a ( λ i ) ≤ deg φ A = n \sum_{i=1}^{k} m_a(\lambda_i) \le \deg \varphi_A = n i = 1 ∑ k m a ( λ i ) ≤ deg φ A = n を得ます。しかも等号が成り立つことと、商が定数(モニック性より 1 1 1 φ A ( t ) = ∏ i = 1 k ( t − λ i ) m a ( λ i ) \varphi_A(t) = \prod_{i=1}^k (t-\lambda_i)^{m_a(\lambda_i)} φ A ( t ) = ∏ i = 1 k ( t − λ i ) m a ( λ i ) K K K
さて 定理 6.2 より各 i i i m g ( λ i ) ≤ m a ( λ i ) m_g(\lambda_i) \le m_a(\lambda_i) m g ( λ i ) ≤ m a ( λ i )
∑ i = 1 k m g ( λ i ) ≤ ∑ i = 1 k m a ( λ i ) ≤ n \sum_{i=1}^{k} m_g(\lambda_i) \le \sum_{i=1}^{k} m_a(\lambda_i) \le n i = 1 ∑ k m g ( λ i ) ≤ i = 1 ∑ k m a ( λ i ) ≤ n です。条件 4 はこの両端が等しいことなので、途中の不等号がすべて等号であること、つまり「各 i i i m g ( λ i ) = m a ( λ i ) m_g(\lambda_i) = m_a(\lambda_i) m g ( λ i ) = m a ( λ i ) ∑ i m a ( λ i ) = n \sum_i m_a(\lambda_i) = n ∑ i m a ( λ i ) = n φ A \varphi_A φ A
∎ はい いいえ 特性方程式の根 = 固有値 λ1, ..., λk
各 λi について (A - λi I)x = 0 を掃き出し法で解く
dim W_λi = 幾何学的重複度 m_g ≤ m_a
固有値・固有空間・重複度を求める手順の全体像 例 7.1 (フィボナッチ数列とビネの公式 )
フィボナッチ数列 F 0 = 0 F_0 = 0 F 0 = 0 F 1 = 1 F_1 = 1 F 1 = 1 F k + 1 = F k + F k − 1 F_{k+1} = F_k + F_{k-1} F k + 1 = F k + F k − 1
( F k + 1 F k ) = ( 1 1 1 0 ) ( F k F k − 1 ) , A : = ( 1 1 1 0 ) \begin{pmatrix} F_{k+1} \\ F_k \end{pmatrix}
= \begin{pmatrix} 1 & 1 \\ 1 & 0\end{pmatrix} \begin{pmatrix} F_k \\ F_{k-1}\end{pmatrix}, \qquad A := \begin{pmatrix} 1 & 1 \\ 1 & 0\end{pmatrix} ( F k + 1 F k ) = ( 1 1 1 0 ) ( F k F k − 1 ) , A := ( 1 1 1 0 ) とベクトルの形に書けます。したがって ( F k + 1 F k ) = A k ( F 1 F 0 ) = A k ( 1 0 ) \begin{pmatrix} F_{k+1} \\ F_k\end{pmatrix} = A^k \begin{pmatrix} F_1 \\ F_0 \end{pmatrix} = A^k\begin{pmatrix}1\\0\end{pmatrix} ( F k + 1 F k ) = A k ( F 1 F 0 ) = A k ( 1 0 ) A k A^k A k
φ A ( t ) = det ( t − 1 − 1 − 1 t ) = t ( t − 1 ) − 1 = t 2 − t − 1 \varphi_A(t) = \det\begin{pmatrix} t-1 & -1 \\ -1 & t\end{pmatrix} = t(t-1) - 1 = t^2 - t - 1 φ A ( t ) = det ( t − 1 − 1 − 1 t ) = t ( t − 1 ) − 1 = t 2 − t − 1 なので、固有値は
ϕ = 1 + 5 2 , ψ = 1 − 5 2 \phi = \frac{1+\sqrt5}{2}, \qquad \psi = \frac{1-\sqrt5}{2} ϕ = 2 1 + 5 , ψ = 2 1 − 5 です(黄金比とその共役)。相異なる 2 個の固有値があるので、定理 5.2 により固有ベクトルは一次独立で、定理 6.4 の条件 4 が満たされます(m g m_g m g 1 + 1 = 2 = n 1 + 1 = 2 = n 1 + 1 = 2 = n
固有ベクトルを求めます。固有値 λ \lambda λ ϕ \phi ϕ ψ \psi ψ ( A − λ I ) x = 0 (A - \lambda I)\boldsymbol{x} = \boldsymbol{0} ( A − λ I ) x = 0 x 1 − λ x 2 = 0 x_1 - \lambda x_2 = 0 x 1 − λ x 2 = 0 v λ = ( λ , 1 ) T \boldsymbol{v}_\lambda = (\lambda, 1)^{\mathsf{T}} v λ = ( λ , 1 ) T λ 2 = λ + 1 \lambda^2 = \lambda + 1 λ 2 = λ + 1 λ \lambda λ t 2 − t − 1 t^2 - t - 1 t 2 − t − 1
( 1 − λ ) λ + 1 = λ − λ 2 + 1 = λ − ( λ + 1 ) + 1 = 0 (1-\lambda)\lambda + 1 = \lambda - \lambda^2 + 1 = \lambda - (\lambda+1) + 1 = 0 ( 1 − λ ) λ + 1 = λ − λ 2 + 1 = λ − ( λ + 1 ) + 1 = 0 で、確かに満たされています。
初期ベクトルを固有ベクトルで展開します。( 1 , 0 ) T = a v ϕ + b v ψ (1,0)^{\mathsf{T}} = a\boldsymbol{v}_\phi + b\boldsymbol{v}_\psi ( 1 , 0 ) T = a v ϕ + b v ψ a + b = 0 a + b = 0 a + b = 0 a ϕ + b ψ = 1 a\phi + b\psi = 1 a ϕ + b ψ = 1 b = − a b = -a b = − a a ( ϕ − ψ ) = 1 a(\phi - \psi) = 1 a ( ϕ − ψ ) = 1 ϕ − ψ = 5 \phi - \psi = \sqrt5 ϕ − ψ = 5 a = 1 / 5 a = 1/\sqrt5 a = 1/ 5 b = − 1 / 5 b = -1/\sqrt5 b = − 1/ 5
固有ベクトルには A k v λ = λ k v λ A^k\boldsymbol{v}_\lambda = \lambda^k \boldsymbol{v}_\lambda A k v λ = λ k v λ A v λ = λ v λ A\boldsymbol{v}_\lambda = \lambda\boldsymbol{v}_\lambda A v λ = λ v λ k k k
( F k + 1 F k ) = A k ( a v ϕ + b v ψ ) = a ϕ k ( ϕ 1 ) + b ψ k ( ψ 1 ) \begin{pmatrix} F_{k+1} \\ F_k \end{pmatrix} = A^k\bigl(a\boldsymbol{v}_\phi + b\boldsymbol{v}_\psi\bigr) = a\phi^k \begin{pmatrix}\phi\\1\end{pmatrix} + b\psi^k\begin{pmatrix}\psi\\1\end{pmatrix} ( F k + 1 F k ) = A k ( a v ϕ + b v ψ ) = a ϕ k ( ϕ 1 ) + b ψ k ( ψ 1 ) です。第 2 成分を読むと
F k = a ϕ k + b ψ k = 1 5 ( ( 1 + 5 2 ) k − ( 1 − 5 2 ) k ) F_k = a\phi^k + b\psi^k = \frac{1}{\sqrt5}\left( \left(\frac{1+\sqrt5}{2}\right)^{k} - \left(\frac{1-\sqrt5}{2}\right)^{k} \right) F k = a ϕ k + b ψ k = 5 1 ( 2 1 + 5 ) k − ( 2 1 − 5 ) k が得られます。これがビネの公式です。k = 5 k = 5 k = 5 ϕ 5 ≈ 11.0902 \phi^5 \approx 11.0902 ϕ 5 ≈ 11.0902 ψ 5 ≈ − 0.0902 \psi^5 \approx -0.0902 ψ 5 ≈ − 0.0902 F 5 ≈ ( 11.0902 + 0.0902 ) / 2.2360 = 5 F_5 \approx (11.0902 + 0.0902)/2.2360 = 5 F 5 ≈ ( 11.0902 + 0.0902 ) /2.2360 = 5 F 5 = 5 F_5 = 5 F 5 = 5
∣ ψ ∣ ≈ 0.618 < 1 |\psi| \approx 0.618 < 1 ∣ ψ ∣ ≈ 0.618 < 1 k → ∞ k \to \infty k → ∞ 0 0 0 F k F_k F k ϕ k / 5 \phi^k/\sqrt5 ϕ k / 5 F k + 1 / F k F_{k+1}/F_k F k + 1 / F k ϕ \phi ϕ べき乗の長期挙動は絶対値最大の固有値が支配する という一般原理の、最も簡単な現れ方です。
次の例では、「分散を最大にする向きが固有ベクトルになる」理由そのものは扱わず、その結果を使って固有値の計算が何の役に立つかを見ます。理由はスペクトル定理の記事に書かれています。
例 7.2 (主成分分析 — データが最も広がっている方向 )
N N N p p p x 1 , … , x N ∈ R p \boldsymbol{x}_1,\ldots,\boldsymbol{x}_N \in \mathbb{R}^p x 1 , … , x N ∈ R p 0 \boldsymbol{0} 0 N × p N \times p N × p X X X
Σ = 1 N X T X \Sigma = \frac{1}{N} X^{\mathsf{T}} X Σ = N 1 X T X です。単位ベクトル u \boldsymbol{u} u
1 N ∑ i = 1 N ⟨ x i , u ⟩ 2 = 1 N u T X T X u = u T Σ u \frac{1}{N}\sum_{i=1}^{N} \langle \boldsymbol{x}_i, \boldsymbol{u}\rangle^2 = \frac{1}{N}\,\boldsymbol{u}^{\mathsf{T}}X^{\mathsf{T}}X\boldsymbol{u} = \boldsymbol{u}^{\mathsf{T}}\Sigma\boldsymbol{u} N 1 i = 1 ∑ N ⟨ x i , u ⟩ 2 = N 1 u T X T X u = u T Σ u と書けます。主成分分析とは、この値を最大にする方向 u \boldsymbol{u} u Σ \Sigma Σ レイリー商の最大・最小(定理 7.1)[スペクトル定理] がこれを与えます。スペクトル定理 と 内積空間とグラム・シュミット直交化 を参照してください)。
具体的に計算します。p = 2 p = 2 p = 2 N = 4 N = 4 N = 4
x 1 = ( 2 1 ) , x 2 = ( 1 2 ) , x 3 = ( − 1 − 2 ) , x 4 = ( − 2 − 1 ) \boldsymbol{x}_1 = \begin{pmatrix}2\\1\end{pmatrix},\;
\boldsymbol{x}_2 = \begin{pmatrix}1\\2\end{pmatrix},\;
\boldsymbol{x}_3 = \begin{pmatrix}-1\\-2\end{pmatrix},\;
\boldsymbol{x}_4 = \begin{pmatrix}-2\\-1\end{pmatrix} x 1 = ( 2 1 ) , x 2 = ( 1 2 ) , x 3 = ( − 1 − 2 ) , x 4 = ( − 2 − 1 ) とします。和が 0 \boldsymbol{0} 0
∑ i x i 1 2 = 4 + 1 + 1 + 4 = 10 , ∑ i x i 1 x i 2 = 2 + 2 + 2 + 2 = 8 , ∑ i x i 2 2 = 1 + 4 + 4 + 1 = 10 \sum_i x_{i1}^2 = 4+1+1+4 = 10, \quad \sum_i x_{i1}x_{i2} = 2+2+2+2 = 8, \quad \sum_i x_{i2}^2 = 1+4+4+1 = 10 i ∑ x i 1 2 = 4 + 1 + 1 + 4 = 10 , i ∑ x i 1 x i 2 = 2 + 2 + 2 + 2 = 8 , i ∑ x i 2 2 = 1 + 4 + 4 + 1 = 10 なので
Σ = 1 4 ( 10 8 8 10 ) = ( 2.5 2 2 2.5 ) \Sigma = \frac{1}{4}\begin{pmatrix} 10 & 8 \\ 8 & 10\end{pmatrix} = \begin{pmatrix} 2.5 & 2 \\ 2 & 2.5 \end{pmatrix} Σ = 4 1 ( 10 8 8 10 ) = ( 2.5 2 2 2.5 ) です。特性多項式は
φ Σ ( t ) = ( t − 2.5 ) 2 − 4 = ( t − 2.5 − 2 ) ( t − 2.5 + 2 ) = ( t − 4.5 ) ( t − 0.5 ) \varphi_\Sigma(t) = (t - 2.5)^2 - 4 = (t - 2.5 - 2)(t - 2.5 + 2) = (t - 4.5)(t - 0.5) φ Σ ( t ) = ( t − 2.5 ) 2 − 4 = ( t − 2.5 − 2 ) ( t − 2.5 + 2 ) = ( t − 4.5 ) ( t − 0.5 ) で、固有値は 4.5 4.5 4.5 0.5 0.5 0.5 tr Σ = 5 = 4.5 + 0.5 \operatorname{tr}\Sigma = 5 = 4.5 + 0.5 tr Σ = 5 = 4.5 + 0.5 det Σ = 6.25 − 4 = 2.25 = 4.5 × 0.5 \det\Sigma = 6.25 - 4 = 2.25 = 4.5 \times 0.5 det Σ = 6.25 − 4 = 2.25 = 4.5 × 0.5 系 4.5 による検算も合っています。
固有ベクトルは 例 3.4 と同じ計算で、4.5 4.5 4.5 ( 1 , 1 ) T (1,1)^{\mathsf{T}} ( 1 , 1 ) T 0.5 0.5 0.5 ( 1 , − 1 ) T (1,-1)^{\mathsf{T}} ( 1 , − 1 ) T 1 1 1 u 1 = ( 1 , 1 ) T / 2 \boldsymbol{u}_1 = (1,1)^{\mathsf{T}}/\sqrt2 u 1 = ( 1 , 1 ) T / 2 u 2 = ( 1 , − 1 ) T / 2 \boldsymbol{u}_2 = (1,-1)^{\mathsf{T}}/\sqrt2 u 2 = ( 1 , − 1 ) T / 2
読み取れることは次のとおりです。データは 45 45 45 u 1 \boldsymbol{u}_1 u 1 4.5 4.5 4.5 0.5 0.5 0.5 tr Σ = 5 \operatorname{tr}\Sigma = 5 tr Σ = 5 4.5 / 5 = 90 % 4.5/5 = 90\% 4.5/5 = 90% 90 % 90\% 90%
NumPy で確かめると次のようになります。
X = np. array ( [[ 2.0 , 1.0 ] , [ 1.0 , 2.0 ] , [ - 1.0 , - 2.0 ] , [ - 2.0 , - 1.0 ]] )
Sigma = X.T @ X / X.shape[ 0 ]
w, V = np.linalg. eigh ( Sigma ) # 実対称行列用。固有値は昇順に返る
print ( V [ :, - 1 ]) # 最大固有値の固有ベクトル(符号は不定)
print ( w [ - 1 ] / w. sum ()) # 0.9
np.linalg.eigh は実対称行列専用の関数で、固有値を昇順に、対応する固有ベクトルを列に持つ直交行列を返します。固有ベクトルの符号(および同じ固有値が重複する場合は固有空間内での取り方)は一意でないことに注意してください。注意 3.2 で述べた「決まるのは方向であってベクトルではない」という事情が、そのまま数値計算にも現れています。
演習 8.1 標準
A = ( 3 1 1 1 3 1 1 1 3 ) A = \begin{pmatrix} 3 & 1 & 1 \\ 1 & 3 & 1 \\ 1 & 1 & 3 \end{pmatrix} A = 3 1 1 1 3 1 1 1 3 のすべての固有値、それぞれの固有空間、代数的重複度と幾何学的重複度を求めよ。また A A A
解答 特性多項式を計算します。
φ A ( t ) = det ( t − 3 − 1 − 1 − 1 t − 3 − 1 − 1 − 1 t − 3 ) \varphi_A(t) = \det \begin{pmatrix} t-3 & -1 & -1 \\ -1 & t-3 & -1 \\ -1 & -1 & t-3\end{pmatrix} φ A ( t ) = det t − 3 − 1 − 1 − 1 t − 3 − 1 − 1 − 1 t − 3 第 2 行と第 3 行を第 1 行に加えます(行列式は変わりません)。第 1 行の各成分は ( t − 3 ) − 1 − 1 = t − 5 (t-3) - 1 - 1 = t-5 ( t − 3 ) − 1 − 1 = t − 5 t − 5 t-5 t − 5
φ A ( t ) = ( t − 5 ) det ( 1 1 1 − 1 t − 3 − 1 − 1 − 1 t − 3 ) \varphi_A(t) = (t-5)\det\begin{pmatrix} 1 & 1 & 1 \\ -1 & t-3 & -1 \\ -1 & -1 & t-3 \end{pmatrix} φ A ( t ) = ( t − 5 ) det 1 − 1 − 1 1 t − 3 − 1 1 − 1 t − 3 を得ます。次に第 1 行を第 2 行と第 3 行にそれぞれ加えると
φ A ( t ) = ( t − 5 ) det ( 1 1 1 0 t − 2 0 0 0 t − 2 ) = ( t − 5 ) ( t − 2 ) 2 \varphi_A(t) = (t-5)\det\begin{pmatrix} 1 & 1 & 1 \\ 0 & t-2 & 0 \\ 0 & 0 & t-2 \end{pmatrix} = (t-5)(t-2)^2 φ A ( t ) = ( t − 5 ) det 1 0 0 1 t − 2 0 1 0 t − 2 = ( t − 5 ) ( t − 2 ) 2 です(最後は上三角行列の行列式)。よって固有値は λ = 5 \lambda = 5 λ = 5 m a = 1 m_a = 1 m a = 1 λ = 2 \lambda = 2 λ = 2 m a = 2 m_a = 2 m a = 2
λ = 5 \lambda = 5 λ = 5 A − 5 I = ( − 2 1 1 1 − 2 1 1 1 − 2 ) A - 5I = \begin{pmatrix} -2 & 1 & 1 \\ 1 & -2 & 1 \\ 1 & 1 & -2\end{pmatrix} A − 5 I = − 2 1 1 1 − 2 1 1 1 − 2 ( − 1 , − 1 , 2 ) (-1,-1,2) ( − 1 , − 1 , 2 ) 0 \boldsymbol{0} 0 0 \boldsymbol{0} 0 rank ≤ 2 \operatorname{rank} \le 2 rank ≤ 2 rank = 2 \operatorname{rank} = 2 rank = 2 dim W 5 = 3 − 2 = 1 \dim W_5 = 3 - 2 = 1 dim W 5 = 3 − 2 = 1 3 x 1 − 3 x 2 = 0 3x_1 - 3x_2 = 0 3 x 1 − 3 x 2 = 0 x 1 = x 2 x_1 = x_2 x 1 = x 2 x 2 = x 3 x_2 = x_3 x 2 = x 3
W 5 = span { ( 1 , 1 , 1 ) T } , m g ( 5 ) = 1. W_5 = \operatorname{span}\{(1,1,1)^{\mathsf{T}}\}, \qquad m_g(5) = 1 . W 5 = span {( 1 , 1 , 1 ) T } , m g ( 5 ) = 1. 検算すると A ( 1 , 1 , 1 ) T = ( 5 , 5 , 5 ) T = 5 ( 1 , 1 , 1 ) T A(1,1,1)^{\mathsf{T}} = (5,5,5)^{\mathsf{T}} = 5(1,1,1)^{\mathsf{T}} A ( 1 , 1 , 1 ) T = ( 5 , 5 , 5 ) T = 5 ( 1 , 1 , 1 ) T
λ = 2 \lambda = 2 λ = 2 A − 2 I = ( 1 1 1 1 1 1 1 1 1 ) A - 2I = \begin{pmatrix} 1&1&1\\1&1&1\\1&1&1\end{pmatrix} A − 2 I = 1 1 1 1 1 1 1 1 1 1 1 1 x 1 + x 2 + x 3 = 0 x_1 + x_2 + x_3 = 0 x 1 + x 2 + x 3 = 0
W 2 = { x : x 1 + x 2 + x 3 = 0 } = span { ( 1 , − 1 , 0 ) T , ( 1 , 0 , − 1 ) T } , m g ( 2 ) = 2. W_2 = \{ \boldsymbol{x} : x_1 + x_2 + x_3 = 0\} = \operatorname{span}\{(1,-1,0)^{\mathsf{T}}, (1,0,-1)^{\mathsf{T}}\}, \qquad m_g(2) = 2 . W 2 = { x : x 1 + x 2 + x 3 = 0 } = span {( 1 , − 1 , 0 ) T , ( 1 , 0 , − 1 ) T } , m g ( 2 ) = 2. m g ( 5 ) + m g ( 2 ) = 1 + 2 = 3 = n m_g(5) + m_g(2) = 1 + 2 = 3 = n m g ( 5 ) + m g ( 2 ) = 1 + 2 = 3 = n 定理 6.4 の条件 4 により A A A P = ( 1 1 1 1 − 1 0 1 0 − 1 ) P = \begin{pmatrix} 1&1&1\\1&-1&0\\1&0&-1\end{pmatrix} P = 1 1 1 1 − 1 0 1 0 − 1 P − 1 A P = diag ( 5 , 2 , 2 ) P^{-1}AP = \operatorname{diag}(5,2,2) P − 1 A P = diag ( 5 , 2 , 2 )
別解の見通し。 全成分が 1 1 1 J J J A = 2 I + J A = 2I + J A = 2 I + J A x = 2 x + J x A\boldsymbol{x} = 2\boldsymbol{x} + J\boldsymbol{x} A x = 2 x + J x A A A J J J 2 2 2 J J J 1 1 1 dim ker J = 2 \dim\ker J = 2 dim ker J = 2 0 0 0 2 2 2 系 4.5 より tr J − 0 − 0 = 3 \operatorname{tr}J - 0 - 0 = 3 tr J − 0 − 0 = 3 A A A 2 , 2 , 5 2, 2, 5 2 , 2 , 5
演習 8.2 標準
A ∈ M n ( K ) A \in M_n(K) A ∈ M n ( K ) A A A A T A^{\mathsf{T}} A T W λ ( A ) W_\lambda(A) W λ ( A ) W λ ( A T ) W_\lambda(A^{\mathsf{T}}) W λ ( A T )
解答 特性多項式の一致。 転置の性質 ( X + Y ) T = X T + Y T (X + Y)^{\mathsf{T}} = X^{\mathsf{T}} + Y^{\mathsf{T}} ( X + Y ) T = X T + Y T I T = I I^{\mathsf{T}} = I I T = I ( t I − A ) T = t I − A T (tI - A)^{\mathsf{T}} = tI - A^{\mathsf{T}} ( t I − A ) T = t I − A T det ( M T ) = det M \det(M^{\mathsf{T}}) = \det M det ( M T ) = det M M = t I − A M = tI - A M = t I − A
φ A T ( t ) = det ( t I − A T ) = det ( ( t I − A ) T ) = det ( t I − A ) = φ A ( t ) \varphi_{A^{\mathsf{T}}}(t) = \det(tI - A^{\mathsf{T}}) = \det\bigl((tI - A)^{\mathsf{T}}\bigr) = \det(tI - A) = \varphi_A(t) φ A T ( t ) = det ( t I − A T ) = det ( ( t I − A ) T ) = det ( t I − A ) = φ A ( t ) を得ます。特性多項式が同じなら、その根とその重複度、すなわち固有値と代数的重複度(定義 6.1 )も同じです。
固有空間は一致しない。 例 6.3 のせん断行列 A = ( 1 1 0 1 ) A = \begin{pmatrix} 1&1\\0&1\end{pmatrix} A = ( 1 0 1 1 ) W 1 ( A ) = span { e 1 } W_1(A) = \operatorname{span}\{\boldsymbol{e}_1\} W 1 ( A ) = span { e 1 }
A T = ( 1 0 1 1 ) , A T − I = ( 0 0 1 0 ) A^{\mathsf{T}} = \begin{pmatrix} 1 & 0 \\ 1 & 1\end{pmatrix}, \qquad A^{\mathsf{T}} - I = \begin{pmatrix} 0 & 0 \\ 1 & 0 \end{pmatrix} A T = ( 1 1 0 1 ) , A T − I = ( 0 1 0 0 ) なので、( A T − I ) x = 0 (A^{\mathsf{T}} - I)\boldsymbol{x} = \boldsymbol{0} ( A T − I ) x = 0 x 1 = 0 x_1 = 0 x 1 = 0
W 1 ( A T ) = span { e 2 } ≠ span { e 1 } = W 1 ( A ) W_1(A^{\mathsf{T}}) = \operatorname{span}\{\boldsymbol{e}_2\} \ne \operatorname{span}\{\boldsymbol{e}_1\} = W_1(A) W 1 ( A T ) = span { e 2 } = span { e 1 } = W 1 ( A ) です。
補足。 固有空間そのものは違っても、その次元は必ず一致します。rank ( M T ) = rank ( M ) \operatorname{rank}(M^{\mathsf{T}}) = \operatorname{rank}(M) rank ( M T ) = rank ( M ) M = A − λ I M = A - \lambda I M = A − λ I
m g A ( λ ) = n − rank ( A − λ I ) = n − rank ( A T − λ I ) = m g A T ( λ ) m_g^{A}(\lambda) = n - \operatorname{rank}(A - \lambda I) = n - \operatorname{rank}(A^{\mathsf{T}} - \lambda I) = m_g^{A^{\mathsf{T}}}(\lambda) m g A ( λ ) = n − rank ( A − λ I ) = n − rank ( A T − λ I ) = m g A T ( λ ) となるからです。上の例でも m g = 1 m_g = 1 m g = 1
演習 8.3 標準
P ∈ M n ( K ) P \in M_n(K) P ∈ M n ( K ) P 2 = P P^2 = P P 2 = P P P P
P P P 0 0 0 1 1 1 K n = ker P ⊕ im P K^n = \ker P \oplus \operatorname{im} P K n = ker P ⊕ im P ker P = W 0 \ker P = W_0 ker P = W 0 im P = W 1 \operatorname{im}P = W_1 im P = W 1 P P P 解答 1. λ \lambda λ v ≠ 0 \boldsymbol{v} \ne \boldsymbol{0} v = 0 P v = λ v P\boldsymbol{v} = \lambda\boldsymbol{v} P v = λ v P P P P 2 v = P v = λ v P^2\boldsymbol{v} = P\boldsymbol{v} = \lambda\boldsymbol{v} P 2 v = P v = λ v λ P v = λ 2 v \lambda P\boldsymbol{v} = \lambda^2\boldsymbol{v} λ P v = λ 2 v ( λ 2 − λ ) v = 0 (\lambda^2 - \lambda)\boldsymbol{v} = \boldsymbol{0} ( λ 2 − λ ) v = 0 v ≠ 0 \boldsymbol{v} \ne \boldsymbol{0} v = 0 λ 2 − λ = λ ( λ − 1 ) = 0 \lambda^2 - \lambda = \lambda(\lambda-1) = 0 λ 2 − λ = λ ( λ − 1 ) = 0 λ ∈ { 0 , 1 } \lambda \in \{0, 1\} λ ∈ { 0 , 1 }
2. まず ker P = W 0 \ker P = W_0 ker P = W 0 定義 5.1 で λ = 0 \lambda = 0 λ = 0
次に im P = W 1 \operatorname{im}P = W_1 im P = W 1 w ∈ im P \boldsymbol{w} \in \operatorname{im}P w ∈ im P w = P u \boldsymbol{w} = P\boldsymbol{u} w = P u P w = P 2 u = P u = w P\boldsymbol{w} = P^2\boldsymbol{u} = P\boldsymbol{u} = \boldsymbol{w} P w = P 2 u = P u = w w ∈ W 1 \boldsymbol{w} \in W_1 w ∈ W 1 w ∈ W 1 \boldsymbol{w} \in W_1 w ∈ W 1 w = P w ∈ im P \boldsymbol{w} = P\boldsymbol{w} \in \operatorname{im}P w = P w ∈ im P im P = W 1 \operatorname{im}P = W_1 im P = W 1
和が全体になること。任意の x ∈ K n \boldsymbol{x} \in K^n x ∈ K n x = ( x − P x ) + P x \boldsymbol{x} = (\boldsymbol{x} - P\boldsymbol{x}) + P\boldsymbol{x} x = ( x − P x ) + P x P ( x − P x ) = P x − P 2 x = P x − P x = 0 P(\boldsymbol{x} - P\boldsymbol{x}) = P\boldsymbol{x} - P^2\boldsymbol{x} = P\boldsymbol{x} - P\boldsymbol{x} = \boldsymbol{0} P ( x − P x ) = P x − P 2 x = P x − P x = 0 ker P \ker P ker P im P \operatorname{im}P im P K n = ker P + im P K^n = \ker P + \operatorname{im}P K n = ker P + im P
直和であること。x ∈ ker P ∩ im P = W 0 ∩ W 1 \boldsymbol{x} \in \ker P \cap \operatorname{im}P = W_0 \cap W_1 x ∈ ker P ∩ im P = W 0 ∩ W 1 x ∈ W 1 \boldsymbol{x} \in W_1 x ∈ W 1 x = P x \boldsymbol{x} = P\boldsymbol{x} x = P x x ∈ W 0 \boldsymbol{x} \in W_0 x ∈ W 0 P x = 0 P\boldsymbol{x} = \boldsymbol{0} P x = 0 x = 0 \boldsymbol{x} = \boldsymbol{0} x = 0 系 5.3 の特別な場合でもあります。)
3. 2 より dim W 0 + dim W 1 = dim K n = n \dim W_0 + \dim W_1 = \dim K^n = n dim W 0 + dim W 1 = dim K n = n P = O P = O P = O P = I P = I P = I { 0 } \{\boldsymbol{0}\} { 0 } 0 0 0 m g m_g m g n n n 定理 6.4 の条件 4 が満たされ、P P P rank P = r \operatorname{rank}P = r rank P = r diag ( 1 , … , 1 , 0 , … , 0 ) \operatorname{diag}(1,\ldots,1,0,\ldots,0) diag ( 1 , … , 1 , 0 , … , 0 ) 1 1 1 r r r
演習 8.4 難
A , B ∈ M n ( K ) A, B \in M_n(K) A , B ∈ M n ( K ) λ ≠ 0 \lambda \ne 0 λ = 0 A B AB A B λ \lambda λ B A BA B A λ = 0 \lambda = 0 λ = 0 n n n
解答 λ ≠ 0 \lambda \ne 0 λ = 0 λ ≠ 0 \lambda \ne 0 λ = 0 A B AB A B A B v = λ v AB\boldsymbol{v} = \lambda\boldsymbol{v} A B v = λ v v ≠ 0 \boldsymbol{v} \ne \boldsymbol{0} v = 0 w : = B v \boldsymbol{w} := B\boldsymbol{v} w := B v
まず w ≠ 0 \boldsymbol{w} \ne \boldsymbol{0} w = 0 w = B v = 0 \boldsymbol{w} = B\boldsymbol{v} = \boldsymbol{0} w = B v = 0 λ v = A B v = A 0 = 0 \lambda\boldsymbol{v} = AB\boldsymbol{v} = A\boldsymbol{0} = \boldsymbol{0} λ v = A B v = A 0 = 0 λ ≠ 0 \lambda \ne 0 λ = 0 v = 0 \boldsymbol{v} = \boldsymbol{0} v = 0 v ≠ 0 \boldsymbol{v} \ne \boldsymbol{0} v = 0 w ≠ 0 \boldsymbol{w} \ne \boldsymbol{0} w = 0
次に w \boldsymbol{w} w B A BA B A
( B A ) w = B A B v = B ( A B v ) = B ( λ v ) = λ B v = λ w (BA)\boldsymbol{w} = BA B\boldsymbol{v} = B(AB\boldsymbol{v}) = B(\lambda\boldsymbol{v}) = \lambda B\boldsymbol{v} = \lambda\boldsymbol{w} ( B A ) w = B A B v = B ( A B v ) = B ( λ v ) = λ B v = λ w です(行列の積の結合法則と、B B B w ≠ 0 \boldsymbol{w} \ne \boldsymbol{0} w = 0 定義 3.1 より λ \lambda λ B A BA B A
λ = 0 \lambda = 0 λ = 0 0 0 0 命題 3.3 より 0 0 0 A B AB A B det ( A B ) = 0 \det(AB) = 0 det ( A B ) = 0
det ( A B ) = det A ⋅ det B = det B ⋅ det A = det ( B A ) \det(AB) = \det A \cdot \det B = \det B \cdot \det A = \det(BA) det ( A B ) = det A ⋅ det B = det B ⋅ det A = det ( B A ) なので、det ( A B ) = 0 \det(AB) = 0 det ( A B ) = 0 det ( B A ) = 0 \det(BA) = 0 det ( B A ) = 0 0 0 0 A B AB A B B A BA B A A B AB A B B A BA B A
注意。 A A A m × n m\times n m × n B B B n × m n \times m n × m A B AB A B m m m B A BA B A n n n 0 0 0 A = ( 1 0 ) A = (1\ 0) A = ( 1 0 ) B = ( 1 0 ) T B = (1\ 0)^{\mathsf{T}} B = ( 1 0 ) T A B = ( 1 ) AB = (1) A B = ( 1 ) 1 1 1 B A = ( 1 0 0 0 ) BA = \begin{pmatrix}1&0\\0&0\end{pmatrix} B A = ( 1 0 0 0 ) 1 1 1 0 0 0 φ A B = φ B A \varphi_{AB} = \varphi_{BA} φ A B = φ B A
齋藤正彦『線型代数入門』東京大学出版会、1966 — 第 5 章(固有値と固有ベクトル、対角化)。日本語の標準的な教科書で、この記事の内容はおおむね同章に対応します。
佐武一郎『線型代数学』裳華房、1974 — 第 III 章・第 IV 章。特性多項式と最小多項式の関係、標準形への接続が丁寧です。
Sheldon Axler, Linear Algebra Done Right , 4th ed., Springer, 2024 — Chapter 5(Eigenvalues and Eigenvectors)。行列式を使わずに固有値の存在を示す構成で、この記事とは異なる筋道が学べます。オープンアクセス版が linear.axler.net で公開されています。
Gilbert Strang, Introduction to Linear Algebra , 5th ed., Wellesley-Cambridge Press, 2016 — Chapter 6(Eigenvalues and Eigenvectors)。応用(差分方程式、微分方程式、主成分分析)との接続が豊富です。
Roger A. Horn and Charles R. Johnson, Matrix Analysis , 2nd ed., Cambridge University Press, 2013 — Chapter 1。重複度、相似不変量についての厳密で網羅的な記述があります。
Lloyd N. Trefethen and David Bau III, Numerical Linear Algebra , SIAM, 1997 — Lecture 24–28。特性方程式を解くのではない固有値計算の方法(べき乗法、QR 法)を扱います。
手計算と数値計算の断絶。 この記事では固有値を「特性方程式の根」として求めました。手で計算する 2 次・3 次の行列ではこれが最短ですが、計算機で 1000 1000 1000
第一に、5 5 5 5 5 5
第二に、より実際的な問題として、多項式の根は係数の微小な変化に対して極めて敏感になることがあります。ウィルキンソンが挙げた有名な例では、∏ k = 1 20 ( t − k ) \prod_{k=1}^{20}(t - k) ∏ k = 1 20 ( t − k ) 1 , 2 , … , 20 1,2,\ldots,20 1 , 2 , … , 20 t 19 t^{19} t 19 2 − 23 2^{-23} 2 − 23
実際に使われる方法。 代わりに用いられるのは、行列に直接作用する反復法です。最も素朴なのはべき乗法で、適当な初期ベクトル x 0 \boldsymbol{x}_0 x 0 x k + 1 = A x k / ∥ A x k ∥ \boldsymbol{x}_{k+1} = A\boldsymbol{x}_k / \|A\boldsymbol{x}_k\| x k + 1 = A x k /∥ A x k ∥ 例 7.1 で見たように、絶対値最大の固有値がただ一つで、初期ベクトルがその方向の成分を持つならば、べき乗を繰り返すとその固有値に属する成分が支配的になるため、x k \boldsymbol{x}_k x k 定理 4.4 、上三角行列の固有値が対角成分であることは 例 4.7 が保証しています。この記事で証明した二つの事実が、そのまま数値アルゴリズムの正当性の土台になっているわけです。
向きが逆になる話。 面白いことに、実務では逆向きの使い方もされます。多項式 p ( t ) = t n + c n − 1 t n − 1 + ⋯ + c 0 p(t) = t^n + c_{n-1}t^{n-1} + \cdots + c_0 p ( t ) = t n + c n − 1 t n − 1 + ⋯ + c 0 p p p numpy.roots はこの方法を採っています。多項式の根を求めるために固有値計算に帰着させる、という順序は、手計算の直観とはちょうど反対です。