曲線と曲線が平面の中で交わる点の数は、曲線を少し動かすと増えたり減ったりします。ところが、交わりの向きに応じて + 1 +1 + 1 − 1 -1 − 1
以下は結果の一覧です。
コンパクトな X X X f : X → Y f\colon X\to Y f : X → Y Z ⊂ Y Z\subset Y Z ⊂ Y dim X + dim Z = dim Y \dim X+\dim Z=\dim Y dim X + dim Z = dim Y 横断的 (f f f Z Z Z f − 1 ( Z ) f^{-1}(Z) f − 1 ( Z ) mod 2 交点数 )と、向きがあるときの符号つきの個数(交点数 )は、f f f
証明は 1 つの事実に尽きます。ホモトピーによる逆像はコンパクトな 1 次元多様体で、その境界の点は偶数個、向きを付ければ符号の和が 0 0 0
Z Z Z 写像度 です。正則値 の逆像を符号つきで数えたものは正則値によらず、∫ X f ∗ ω = deg f ∫ Y ω \int_Xf^{*}\omega=\deg f\int_Y\omega ∫ X f ∗ ω = deg f ∫ Y ω mod 2 の回転数で、R n \mathbb{R}^n R n Jordan–Brouwer の分離定理 )。奇写像 S k → S k S^k\to S^k S k → S k Borsuk–Ulam の定理 )。
閉多様体上の孤立零点を持つベクトル場の指数の和は Euler 標数 に等しく(Poincaré–Hopf の定理 )、どこでも 0 0 0 χ = 0 \chi=0 χ = 0
絡み数は、写像度・Seifert 膜(一方の輪を縁とする曲面)との交点数・Gauss の積分の 3 通りに表せます。不動点の局所 Lefschetz 数は sign det ( d f x − I ) \operatorname{sign}\det(df_x-I) sign det ( d f x − I )
横断的 : 2 つの部分多様体が交点で接空間を合わせると全体の接空間になる、というつぶれのない交わり方。→ 横断性 正則値 : その逆像のどの点でも写像の微分が全射になっているような値。→ 正則値 滑らかなホモトピー : 写像を滑らかに連続変形する族。→ 滑らかなホモトピー 境界付き多様体 : 円板のように縁を持つ多様体。→ 境界付き多様体 写像度 : 球面などの間の写像が、ホモロジーで何回まわるかを表す整数。→ 写像度 Euler 標数 : 胞体の個数の交代和(Betti 数の交代和)。→ Euler 標数 代数学の基本定理を思い出します。n n n n n n n n n
実数の世界ではこれほどうまくいきません。x 2 − t x^2-t x 2 − t t t t 2 2 2 0 0 0 x x x + 1 +1 + 1 − 1 -1 − 1 0 0 0
交点数はこの考えを一般の多様体で実行したものです。横断性 の記事で、(1) 一般の位置では逆像は多様体、(2) どの写像も一般の位置に動かせる、(3) コンパクトな 1 次元多様体の境界点は偶数個、の 3 つを用意しました。この記事はその応用編で、写像度、分離定理、不動点、ベクトル場の零点、絡み目といった古典的な不変量が、すべて同じ仕組みで定義でき、同じ仕組みでホモトピー不変になることを示します。
この記事を通じて、多様体は滑らか・Hausdorff・第二可算、写像は滑らかとします。代数的位相幾何学 の写像度は連続写像に対して定義されていますが、連続写像は滑らかな写像にホモトピックで、滑らかなホモトピー類と連続なホモトピー類は一致するので(系 8.2[管状近傍・カラー・イソトピーの拡張] )、滑らかな写像だけを考えても失うものはありません。滑らかにホモトピックであることは同値関係です(2 つのホモトピーは、径数を端の近くで止まるように取り替えてからつなげば滑らかです)。
定義 2.1 (mod 2 交点数 ) ↗
X X X Y Y Y Z ⊂ Y Z\subset Y Z ⊂ Y dim X + dim Z = dim Y \dim X+\dim Z=\dim Y dim X + dim Z = dim Y f : X → Y f\colon X\to Y f : X → Y f ⋔ Z f\pitchfork Z f ⋔ Z f − 1 ( Z ) f^{-1}(Z) f − 1 ( Z ) X X X 0 0 0 定理 3.3[横断性] )、すなわち有限集合である。その元の個数を 2 2 2
I 2 ( f , Z ) = # f − 1 ( Z ) m o d 2 ∈ Z / 2 I_2(f,Z)=\#f^{-1}(Z)\bmod2\in\mathbb{Z}/2 I 2 ( f , Z ) = # f − 1 ( Z ) mod 2 ∈ Z /2 と書き、f f f Z Z Z mod 2 交点数 という。一般の f f f f f f Z Z Z g g g 定理 9.1[横断性] )、I 2 ( f , Z ) = I 2 ( g , Z ) I_2(f,Z)=I_2(g,Z) I 2 ( f , Z ) = I 2 ( g , Z ) X X X Y Y Y f f f I 2 ( X , Z ) I_2(X,Z) I 2 ( X , Z )
定理 2.2 (mod 2 交点数のホモトピー不変性 ) ✓
定義 2.1 の状況で、f 0 , f 1 : X → Y f_0,f_1\colon X\to Y f 0 , f 1 : X → Y Z Z Z # f 0 − 1 ( Z ) ≡ # f 1 − 1 ( Z ) ( m o d 2 ) \#f_0^{-1}(Z)\equiv\#f_1^{-1}(Z)\pmod2 # f 0 − 1 ( Z ) ≡ # f 1 − 1 ( Z ) ( mod 2 ) I 2 ( f , Z ) I_2(f,Z) I 2 ( f , Z ) g g g
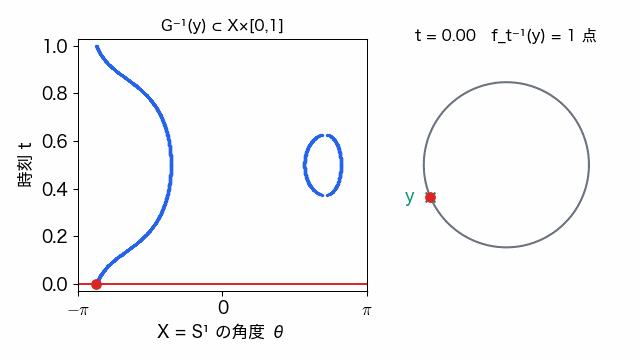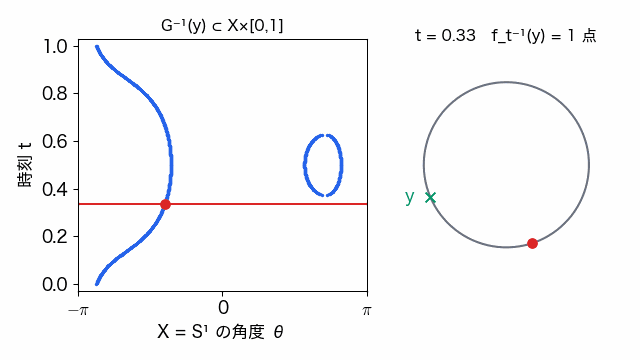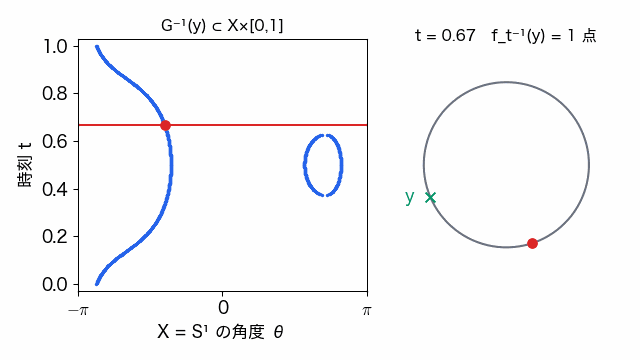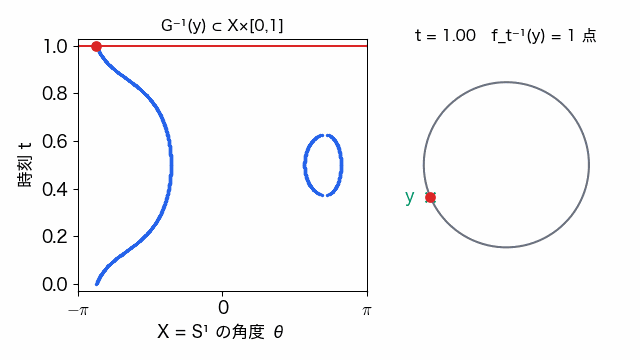
証明(定理 2.2) F : X × [ 0 , 1 ] → Y F\colon X\times[0,1]\to Y F : X × [ 0 , 1 ] → Y f 0 f_0 f 0 f 1 f_1 f 1 X × [ 0 , 1 ] X\times[0,1] X × [ 0 , 1 ] X × { 0 } ⊔ X × { 1 } X\times\{0\}\sqcup X\times\{1\} X × { 0 } ⊔ X × { 1 } 補題 2.1[横断性] )、∂ F \partial F ∂ F f 0 f_0 f 0 f 1 f_1 f 1 Z Z Z 系 9.4[横断性] により、G ⋔ Z G\pitchfork Z G ⋔ Z ∂ G = ∂ F \partial G=\partial F ∂ G = ∂ F G : X × [ 0 , 1 ] → Y G\colon X\times[0,1]\to Y G : X × [ 0 , 1 ] → Y 定理 3.8[横断性] により G − 1 ( Z ) G^{-1}(Z) G − 1 ( Z ) ( dim X + 1 ) − codim Z = 1 (\dim X+1)-\operatorname{codim}Z=1 ( dim X + 1 ) − codim Z = 1
∂ ( G − 1 ( Z ) ) = G − 1 ( Z ) ∩ ∂ ( X × [ 0 , 1 ] ) = f 0 − 1 ( Z ) × { 0 } ⊔ f 1 − 1 ( Z ) × { 1 } \partial\bigl(G^{-1}(Z)\bigr)=G^{-1}(Z)\cap\partial(X\times[0,1])=f_0^{-1}(Z)\times\{0\}\ \sqcup\ f_1^{-1}(Z)\times\{1\} ∂ ( G − 1 ( Z ) ) = G − 1 ( Z ) ∩ ∂ ( X × [ 0 , 1 ]) = f 0 − 1 ( Z ) × { 0 } ⊔ f 1 − 1 ( Z ) × { 1 } です。コンパクトな 1 次元多様体の境界の点は偶数個なので(系 4.5[横断性] )、# f 0 − 1 ( Z ) + # f 1 − 1 ( Z ) \#f_0^{-1}(Z)+\#f_1^{-1}(Z) # f 0 − 1 ( Z ) + # f 1 − 1 ( Z )
∎ 下の動画は X = Y = S 1 X=Y=S^1 X = Y = S 1 f t ( θ ) = θ + A ( t ) sin θ f_t(\theta)=\theta+A(t)\sin\theta f t ( θ ) = θ + A ( t ) sin θ A ( t ) = 1.8 sin π t A(t)=1.8\sin\pi t A ( t ) = 1.8 sin π t Z = { y } Z=\{y\} Z = { y } t t t f t − 1 ( y ) f_t^{-1}(y) f t − 1 ( y ) G − 1 ( y ) G^{-1}(y) G − 1 ( y ) t = 0 , 1 t=0,1 t = 0 , 1
t f t − 1 ( y ) t = 0 t = 1 定理 2.3 (境界定理(mod 2) ) ✓
W W W X = ∂ W X=\partial W X = ∂ W Y , Z Y,Z Y , Z 定義 2.1 のとおり(dim X + dim Z = dim Y \dim X+\dim Z=\dim Y dim X + dim Z = dim Y f : X → Y f\colon X\to Y f : X → Y F : W → Y F\colon W\to Y F : W → Y I 2 ( f , Z ) = 0 I_2(f,Z)=0 I 2 ( f , Z ) = 0
証明(定理 2.3) 定理 9.1[横断性] を F F F F F F G : W → Y G\colon W\to Y G : W → Y G ⋔ Z G\pitchfork Z G ⋔ Z ∂ G ⋔ Z \partial G\pitchfork Z ∂ G ⋔ Z ∂ W \partial W ∂ W ∂ G \partial G ∂ G f f f I 2 ( f , Z ) = # ( ∂ G ) − 1 ( Z ) m o d 2 I_2(f,Z)=\#(\partial G)^{-1}(Z)\bmod2 I 2 ( f , Z ) = # ( ∂ G ) − 1 ( Z ) mod 2 G − 1 ( Z ) G^{-1}(Z) G − 1 ( Z ) ( ∂ G ) − 1 ( Z ) (\partial G)^{-1}(Z) ( ∂ G ) − 1 ( Z )
∎ 例 2.4 (トーラス上の閉曲線・Möbius の帯の中心円 )
(a) トーラス T 2 = S 1 × S 1 T^2=S^1\times S^1 T 2 = S 1 × S 1 X = S 1 × { 1 } X=S^1\times\{1\} X = S 1 × { 1 } Z = { 1 } × S 1 Z=\{1\}\times S^1 Z = { 1 } × S 1 ( 1 , 1 ) (1,1) ( 1 , 1 ) I 2 ( X , Z ) = 1 I_2(X,Z)=1 I 2 ( X , Z ) = 1 X X X Z Z Z X X X Z Z Z 0 0 0
(b) Möbius の帯の中心円 C C C I 2 ( C , C ) I_2(C,C) I 2 ( C , C ) C C C C ′ C' C ′ 0 0 0 C C C I 2 ( C , C ) = 1 I_2(C,C)=1 I 2 ( C , C ) = 1 C ′ C' C ′ I 2 ( C , C ) = 0 I_2(C,C)=0 I 2 ( C , C ) = 0
Z Z Z
定義 2.5 (mod 2 写像度 ) ↗
X , Y X,Y X , Y Y Y Y f : X → Y f\colon X\to Y f : X → Y y ∈ Y y\in Y y ∈ Y deg 2 f = I 2 ( f , { y } ) \deg_2f=I_2(f,\{y\}) deg 2 f = I 2 ( f , { y }) f f f mod 2 写像度 という。
f ⋔ { y } f\pitchfork\{y\} f ⋔ { y } y y y f f f 正則値 であることなので、正則値 y y y deg 2 f = # f − 1 ( y ) m o d 2 \deg_2f=\#f^{-1}(y)\bmod2 deg 2 f = # f − 1 ( y ) mod 2 y y y 命題 4.2 で示します。
定義 3.1 (交わりの符号と向き付きの交点数 ) ↗
定義 2.1 の状況で、さらに X , Y , Z X,Y,Z X , Y , Z f ⋔ Z f\pitchfork Z f ⋔ Z x ∈ f − 1 ( Z ) x\in f^{-1}(Z) x ∈ f − 1 ( Z ) z = f ( x ) z=f(x) z = f ( x ) d f x df_x d f x d f x ( T x X ) ⊕ T z Z = T z Y df_x(T_xX)\oplus T_zZ=T_zY d f x ( T x X ) ⊕ T z Z = T z Y T x X T_xX T x X ( v 1 , … , v k ) (v_1,\dots,v_k) ( v 1 , … , v k ) T z Z T_zZ T z Z ( w 1 , … , w l ) (w_1,\dots,w_l) ( w 1 , … , w l )
( d f x ( v 1 ) , … , d f x ( v k ) , w 1 , … , w l ) \bigl(df_x(v_1),\dots,df_x(v_k),w_1,\dots,w_l\bigr) ( d f x ( v 1 ) , … , d f x ( v k ) , w 1 , … , w l ) が T z Y T_zY T z Y sign x ( f , Z ) = + 1 \operatorname{sign}_x(f,Z)=+1 sign x ( f , Z ) = + 1 − 1 -1 − 1 交わりの符号 という。
I ( f , Z ) = ∑ x ∈ f − 1 ( Z ) sign x ( f , Z ) ∈ Z I(f,Z)=\sum_{x\in f^{-1}(Z)}\operatorname{sign}_x(f,Z)\in\mathbb{Z} I ( f , Z ) = x ∈ f − 1 ( Z ) ∑ sign x ( f , Z ) ∈ Z を f f f Z Z Z 交点数 という。一般の f f f g g g I ( f , Z ) = I ( g , Z ) I(f,Z)=I(g,Z) I ( f , Z ) = I ( g , Z ) X X X Y Y Y f f f I ( X , Z ) I(X,Z) I ( X , Z ) X = Z X=Z X = Z I ( X , X ) I(X,X) I ( X , X ) 自己交点数 という。
「X X X Z Z Z I ( f , Z ) ≡ I 2 ( f , Z ) ( m o d 2 ) I(f,Z)\equiv I_2(f,Z)\pmod2 I ( f , Z ) ≡ I 2 ( f , Z ) ( mod 2 )
ホモトピー不変性を示すには、ホモトピーの逆像である 1 次元多様体に向きを付け、境界の符号と交わりの符号を比べる必要があります。
次の定義のねらいは、1 次元の逆像 A A A T a V / T a A T_aV/T_aA T a V / T a A A A A A A A
定義 3.2 (逆像の向き ) ↗
V V V Y Y Y Z ⊂ Y Z\subset Y Z ⊂ Y F : V → Y F\colon V\to Y F : V → Y F ⋔ Z F\pitchfork Z F ⋔ Z ∂ F ⋔ Z \partial F\pitchfork Z ∂ F ⋔ Z A = F − 1 ( Z ) A=F^{-1}(Z) A = F − 1 ( Z )
z ∈ Z z\in Z z ∈ Z N z = T z Y / T z Z N_z=T_zY/T_zZ N z = T z Y / T z Z N z N_z N z T z Z T_zZ T z Z T z Y T_zY T z Y a ∈ A a\in A a ∈ A z = F ( a ) z=F(a) z = F ( a ) T a A = ( d F a ) − 1 ( T z Z ) T_aA=(dF_a)^{-1}(T_zZ) T a A = ( d F a ) − 1 ( T z Z ) d F a dF_a d F a T a V / T a A → N z T_aV/T_aA\to N_z T a V / T a A → N z T a V / T a A T_aV/T_aA T a V / T a A T a V / T a A T_aV/T_aA T a V / T a A T a A T_aA T a A T a V T_aV T a V T a A T_aA T a A A A A 逆像の向き という。 持ち上げの取り方を変えても、後ろに並ぶ部分空間のベクトルの 1 次結合を足すだけなので、基底の向きは変わりません。局所的に枠を連続に取れるので、この向きは A A A 定義 3.1[ストークスの定理] )を定めます。dim A = 0 \dim A=0 dim A = 0 T a A = 0 T_aA=0 T a A = 0 a a a d F a : T a V → N z dF_a\colon T_aV\to N_z d F a : T a V → N z sign a ( F , Z ) \operatorname{sign}_a(F,Z) sign a ( F , Z )
次の補題は、この向きのもとで、1 次元の逆像 A A A ∂ V \partial V ∂ V 0 0 0 A A A a a a ∂ F \partial F ∂ F ( − 1 ) n (-1)^n ( − 1 ) n
補題 3.3 (1 次元の逆像の境界の符号 ) ✓
定義 3.2 の状況で、V V V Z Z Z dim V = codim Z + 1 \dim V=\operatorname{codim}Z+1 dim V = codim Z + 1 n = codim Z = dim ∂ V n=\operatorname{codim}Z=\dim\partial V n = codim Z = dim ∂ V ∂ V \partial V ∂ V 定義 4.5[ストークスの定理] )を入れると、逆像の向きを持つ 1 次元多様体 A A A a ∈ ∂ A = ( ∂ F ) − 1 ( Z ) a\in\partial A=(\partial F)^{-1}(Z) a ∈ ∂ A = ( ∂ F ) − 1 ( Z ) ε ( a ) \varepsilon(a) ε ( a )
ε ( a ) = ( − 1 ) n sign a ( ∂ F , Z ) \varepsilon(a)=(-1)^n\operatorname{sign}_a(\partial F,Z) ε ( a ) = ( − 1 ) n sign a ( ∂ F , Z ) を満たす。したがって
∑ a ∈ ( ∂ F ) − 1 ( Z ) sign a ( ∂ F , Z ) = 0. \sum_{a\in(\partial F)^{-1}(Z)}\operatorname{sign}_a(\partial F,Z)=0 . a ∈ ( ∂ F ) − 1 ( Z ) ∑ sign a ( ∂ F , Z ) = 0. 証明(補題 3.3) a ∈ ∂ A a\in\partial A a ∈ ∂ A z = F ( a ) z=F(a) z = F ( a ) ∂ F ⋔ Z \partial F\pitchfork Z ∂ F ⋔ Z d ( ∂ F ) a : T a ∂ V → T z Y d(\partial F)_a\colon T_a\partial V\to T_zY d ( ∂ F ) a : T a ∂ V → T z Y T z Z T_zZ T z Z T a ∂ V ∩ T a A = 0 T_a\partial V\cap T_aA=0 T a ∂ V ∩ T a A = 0 T a ∂ V T_a\partial V T a ∂ V T a V / T a A T_aV/T_aA T a V / T a A s = sign a ( ∂ F , Z ) s=\operatorname{sign}_a(\partial F,Z) s = sign a ( ∂ F , Z ) T a ∂ V T_a\partial V T a ∂ V ( h 1 , … , h n ) (h_1,\dots,h_n) ( h 1 , … , h n ) T a V / T a A ≅ N z T_aV/T_aA\cong N_z T a V / T a A ≅ N z s s s
w ∈ T a A w\in T_aA w ∈ T a A ν \nu ν V V V w = c ν + h w=c\nu+h w = c ν + h h ∈ T a ∂ V h\in T_a\partial V h ∈ T a ∂ V c ≠ 0 c\ne0 c = 0 ( h 1 , … , h n , w ) (h_1,\dots,h_n,w) ( h 1 , … , h n , w ) T a V T_aV T a V s s s ( h 1 , … , h n , c ν ) (h_1,\dots,h_n,c\nu) ( h 1 , … , h n , c ν ) ν \nu ν ( − 1 ) n (-1)^n ( − 1 ) n ( ν , h 1 , … , h n ) (\nu,h_1,\dots,h_n) ( ν , h 1 , … , h n ) sign ( c ) ( − 1 ) n \operatorname{sign}(c)(-1)^n sign ( c ) ( − 1 ) n sign ( c ) = ( − 1 ) n s \operatorname{sign}(c)=(-1)^ns sign ( c ) = ( − 1 ) n s
A A A V V V 補題 3.7[横断性] )、A A A A A A V V V w w w c > 0 c>0 c > 0 ε ( a ) \varepsilon(a) ε ( a ) ε ( a ) = sign ( c ) = ( − 1 ) n s \varepsilon(a)=\operatorname{sign}(c)=(-1)^ns ε ( a ) = sign ( c ) = ( − 1 ) n s
後半を示します。A A A S 1 S^1 S 1 [ 0 , 1 ] [0,1] [ 0 , 1 ] 定理 4.4[横断性] )。[ 0 , 1 ] [0,1] [ 0 , 1 ] t t t t = 1 t=1 t = 1 ∂ t \partial_t ∂ t t = 0 t=0 t = 0 − ∂ t -\partial_t − ∂ t ε \varepsilon ε ∑ a ∈ ∂ A ε ( a ) = 0 \sum_{a\in\partial A}\varepsilon(a)=0 ∑ a ∈ ∂ A ε ( a ) = 0 ( − 1 ) n (-1)^n ( − 1 ) n
∎ 定理 3.4 (向き付き交点数のホモトピー不変性と境界定理 ) ✓
Y Y Y Z ⊂ Y Z\subset Y Z ⊂ Y
X X X dim X + dim Z = dim Y \dim X+\dim Z=\dim Y dim X + dim Z = dim Y f 0 , f 1 : X → Y f_0,f_1\colon X\to Y f 0 , f 1 : X → Y Z Z Z I ( f , Z ) I(f,Z) I ( f , Z ) W W W X = ∂ W X=\partial W X = ∂ W dim X + dim Z = dim Y \dim X+\dim Z=\dim Y dim X + dim Z = dim Y f : X → Y f\colon X\to Y f : X → Y F : W → Y F\colon W\to Y F : W → Y I ( f , Z ) = 0 I(f,Z)=0 I ( f , Z ) = 0 証明(定理 3.4) 1。 定理 2.2 の証明と同じく、G : X × [ 0 , 1 ] → Y G\colon X\times[0,1]\to Y G : X × [ 0 , 1 ] → Y G ⋔ Z G\pitchfork Z G ⋔ Z ∂ G = f 0 ⊔ f 1 \partial G=f_0\sqcup f_1 ∂ G = f 0 ⊔ f 1 V = X × [ 0 , 1 ] V=X\times[0,1] V = X × [ 0 , 1 ] X × { 1 } X\times\{1\} X × { 1 } X × { 0 } X\times\{0\} X × { 0 } ∂ t \partial_t ∂ t − ∂ t -\partial_t − ∂ t X X X η \eta η − η -\eta − η η = ± 1 \eta=\pm1 η = ± 1 dim X \dim X dim X 補題 3.3 から
0 = ∑ a ∈ ( ∂ G ) − 1 ( Z ) sign a ( ∂ G , Z ) = η ( ∑ x ∈ f 1 − 1 ( Z ) sign x ( f 1 , Z ) − ∑ x ∈ f 0 − 1 ( Z ) sign x ( f 0 , Z ) ) 0=\sum_{a\in(\partial G)^{-1}(Z)}\operatorname{sign}_a(\partial G,Z)=\eta\Bigl(\sum_{x\in f_1^{-1}(Z)}\operatorname{sign}_x(f_1,Z)-\sum_{x\in f_0^{-1}(Z)}\operatorname{sign}_x(f_0,Z)\Bigr) 0 = a ∈ ( ∂ G ) − 1 ( Z ) ∑ sign a ( ∂ G , Z ) = η ( x ∈ f 1 − 1 ( Z ) ∑ sign x ( f 1 , Z ) − x ∈ f 0 − 1 ( Z ) ∑ sign x ( f 0 , Z ) ) です。
2。 定理 2.3 の証明の G : W → Y G\colon W\to Y G : W → Y G ⋔ Z G\pitchfork Z G ⋔ Z ∂ G ⋔ Z \partial G\pitchfork Z ∂ G ⋔ Z ∂ G \partial G ∂ G f f f I ( f , Z ) = I ( ∂ G , Z ) I(f,Z)=I(\partial G,Z) I ( f , Z ) = I ( ∂ G , Z ) 補題 3.3 からこれは 0 0 0
∎ 次の命題は、X X X Z Z Z ( − 1 ) dim X ⋅ dim Z (-1)^{\dim X\cdot\dim Z} ( − 1 ) d i m X ⋅ d i m Z X X X Z Z Z X X X
命題 3.5 (交点数の対称性 ) ✓
Y Y Y X , Z ⊂ Y X,Z\subset Y X , Z ⊂ Y dim X + dim Z = dim Y \dim X+\dim Z=\dim Y dim X + dim Z = dim Y
I ( X , Z ) = ( − 1 ) dim X ⋅ dim Z I ( Z , X ) . I(X,Z)=(-1)^{\dim X\cdot\dim Z}\,I(Z,X). I ( X , Z ) = ( − 1 ) d i m X ⋅ d i m Z I ( Z , X ) . 証明(命題 3.5) k = dim X k=\dim X k = dim X l = dim Z l=\dim Z l = dim Z
横断的な場合。 X ⋔ Z X\pitchfork Z X ⋔ Z p p p I ( X , Z ) I(X,Z) I ( X , Z ) ( v 1 , … , v k , w 1 , … , w l ) (v_1,\dots,v_k,w_1,\dots,w_l) ( v 1 , … , v k , w 1 , … , w l ) I ( Z , X ) I(Z,X) I ( Z , X ) ( w 1 , … , w l , v 1 , … , v k ) (w_1,\dots,w_l,v_1,\dots,v_k) ( w 1 , … , w l , v 1 , … , v k ) k l kl k l ( − 1 ) k l (-1)^{kl} ( − 1 ) k l
一般の場合。 包含 ι X \iota_X ι X Z Z Z 定理 9.1[横断性] の証明の族 f s = F ( ⋅ , s ) f_s=F(\cdot,s) f s = F ( ⋅ , s ) 0 0 0 s s s f s f_s f s 系 5.4[横断性] )。その近傍を球に取り、横断的になる s s s t ∈ [ 0 , 1 ] t\in[0,1] t ∈ [ 0 , 1 ] f t s f_{ts} f t s X ′ = f s ( X ) X'=f_s(X) X ′ = f s ( X ) Z Z Z X ′ X' X ′ f s f_s f s X X X I ( X , Z ) = I ( f s , Z ) = I ( X ′ , Z ) I(X,Z)=I(f_s,Z)=I(X',Z) I ( X , Z ) = I ( f s , Z ) = I ( X ′ , Z ) I ( X ′ , Z ) = ( − 1 ) k l I ( Z , X ′ ) I(X',Z)=(-1)^{kl}I(Z,X') I ( X ′ , Z ) = ( − 1 ) k l I ( Z , X ′ )
残りは I ( Z , X ′ ) = I ( Z , X ) I(Z,X')=I(Z,X) I ( Z , X ′ ) = I ( Z , X ) t ↦ f t s t\mapsto f_{ts} t ↦ f t s X X X 定理 5.2[管状近傍・カラー・イソトピーの拡張] )により、Y Y Y Φ \Phi Φ Φ 1 ∘ ι X = f s \Phi_1\circ\iota_X=f_s Φ 1 ∘ ι X = f s Φ 1 \Phi_1 Φ 1 X X X X ′ X' X ′ Φ 1 \Phi_1 Φ 1 I ( ι Z , X ′ ) = I ( Φ 1 − 1 ∘ ι Z , X ) I(\iota_Z,X')=I(\Phi_1^{-1}\circ\iota_Z,X) I ( ι Z , X ′ ) = I ( Φ 1 − 1 ∘ ι Z , X ) Φ 1 − 1 ∘ ι Z \Phi_1^{-1}\circ\iota_Z Φ 1 − 1 ∘ ι Z ι Z \iota_Z ι Z 定理 3.4 から I ( Φ 1 − 1 ∘ ι Z , X ) = I ( Z , X ) I(\Phi_1^{-1}\circ\iota_Z,X)=I(Z,X) I ( Φ 1 − 1 ∘ ι Z , X ) = I ( Z , X )
∎ 系 3.6 (奇数次元では対角集合の自己交点数は 0 ) ✓
X X X n n n Δ = { ( x , x ) } ⊂ X × X \Delta=\{(x,x)\}\subset X\times X Δ = {( x , x )} ⊂ X × X x ↦ ( x , x ) x\mapsto(x,x) x ↦ ( x , x ) X X X n n n I ( Δ , Δ ) = 0 I(\Delta,\Delta)=0 I ( Δ , Δ ) = 0
証明(系 3.6) 命題 3.5 を X = Z = Δ ⊂ X × X X=Z=\Delta\subset X\times X X = Z = Δ ⊂ X × X I ( Δ , Δ ) = ( − 1 ) n 2 I ( Δ , Δ ) = − I ( Δ , Δ ) I(\Delta,\Delta)=(-1)^{n^2}I(\Delta,\Delta)=-I(\Delta,\Delta) I ( Δ , Δ ) = ( − 1 ) n 2 I ( Δ , Δ ) = − I ( Δ , Δ )
∎ I ( Δ , Δ ) I(\Delta,\Delta) I ( Δ , Δ ) X X X Euler 数 と呼ばれます。命題 8.5 と Poincaré–Hopf の定理から、これは Euler 標数 χ ( X ) \chi(X) χ ( X ) 注意 8.6 )。したがって上の系は「奇数次元の閉多様体の Euler 標数は 0 0 0
定義 4.1 (滑らかな写像の写像度 ) ↗
X , Y X,Y X , Y n n n Y Y Y f : X → Y f\colon X\to Y f : X → Y y ∈ Y y\in Y y ∈ Y 0 0 0
deg f = I ( f , { y } ) \deg f=I(f,\{y\}) deg f = I ( f , { y }) を f f f 写像度 という。
y y y sign x ( f , { y } ) \operatorname{sign}_x(f,\{y\}) sign x ( f , { y }) d f x : T x X → T y Y df_x\colon T_xX\to T_yY d f x : T x X → T y Y + 1 +1 + 1 − 1 -1 − 1 sign det d f x \operatorname{sign}\det df_x sign det d f x
命題 4.2 (写像度は点によらない ) ✓
定義 4.1 の deg f \deg f deg f y y y X = ∂ W X=\partial W X = ∂ W W W W f f f W W W deg f = 0 \deg f=0 deg f = 0 定義 2.5 の deg 2 f \deg_2f deg 2 f
証明(命題 4.2) ホモトピー不変性と境界定理は 定理 3.4 (mod 2 では 定理 2.2 、定理 2.3 )です。y , y ′ ∈ Y y,y'\in Y y , y ′ ∈ Y Y Y Y Φ \Phi Φ Φ ( y ) = y ′ \Phi(y)=y' Φ ( y ) = y ′ 定理 5.4[管状近傍・カラー・イソトピーの拡張] )。Φ \Phi Φ g ⋔ { y ′ } g\pitchfork\{y'\} g ⋔ { y ′ } g g g f f f Φ − 1 ∘ g ⋔ { y } \Phi^{-1}\circ g\pitchfork\{y\} Φ − 1 ∘ g ⋔ { y } I ( g , { y ′ } ) = I ( Φ − 1 ∘ g , { y } ) I(g,\{y'\})=I(\Phi^{-1}\circ g,\{y\}) I ( g , { y ′ }) = I ( Φ − 1 ∘ g , { y }) Φ − 1 ∘ g \Phi^{-1}\circ g Φ − 1 ∘ g g g g f f f I ( f , { y } ) I(f,\{y\}) I ( f , { y })
∎ 補題 4.3 (正則値のまわりの逆像 ) ✓
X , Y X,Y X , Y X X X y y y f : X → Y f\colon X\to Y f : X → Y f − 1 ( y ) = { x 1 , … , x m } f^{-1}(y)=\{x_1,\dots,x_m\} f − 1 ( y ) = { x 1 , … , x m } y y y V V V x i x_i x i U i U_i U i f − 1 ( V ) = U 1 ⊔ ⋯ ⊔ U m f^{-1}(V)=U_1\sqcup\dots\sqcup U_m f − 1 ( V ) = U 1 ⊔ ⋯ ⊔ U m f ∣ U i : U i → V f|_{U_i}\colon U_i\to V f ∣ U i : U i → V
証明(補題 4.3) f − 1 ( y ) f^{-1}(y) f − 1 ( y ) 0 0 0 x i x_i x i d f df df x i x_i x i U i ′ U_i' U i ′ f ∣ U i ′ f|_{U_i'} f ∣ U i ′ 系 2.2[部分多様体と正則値定理] )、小さく取って互いに交わらないようにします。f ( X ∖ ⋃ i U i ′ ) f(X\setminus\bigcup_iU_i') f ( X ∖ ⋃ i U i ′ ) y y y V = ⋂ i f ( U i ′ ) ∖ f ( X ∖ ⋃ i U i ′ ) V=\bigcap_if(U_i')\setminus f(X\setminus\bigcup_iU_i') V = ⋂ i f ( U i ′ ) ∖ f ( X ∖ ⋃ i U i ′ ) y y y U i = U i ′ ∩ f − 1 ( V ) U_i=U_i'\cap f^{-1}(V) U i = U i ′ ∩ f − 1 ( V )
∎ 系 4.4 (写像度の積分による表示 ) ✓
定義 4.1 の状況で、Y Y Y n n n ω \omega ω
∫ X f ∗ ω = deg f ∫ Y ω \int_Xf^{*}\omega=\deg f\int_Y\omega ∫ X f ∗ ω = deg f ∫ Y ω が成り立つ。
証明(系 4.4) Sard の定理(定理 7.4[部分多様体と正則値定理] )により正則値 y y y 補題 4.3 の V , U i V,U_i V , U i V V V U i U_i U i
台が V V V ω 0 \omega_0 ω 0 f ∗ ω 0 f^{*}\omega_0 f ∗ ω 0 ⨆ U i \bigsqcup U_i ⨆ U i f ∣ U i f|_{U_i} f ∣ U i U i U_i U i sign det d f x i \operatorname{sign}\det df_{x_i} sign det d f x i 補題 5.2[ストークスの定理] 。V V V f ∣ U i f|_{U_i} f ∣ U i U i U_i U i ε \varepsilon ε sign det d f x i \operatorname{sign}\det df_{x_i} sign det d f x i ∫ U i f ∗ ω 0 = sign det d f x i ∫ V ω 0 \int_{U_i}f^{*}\omega_0=\operatorname{sign}\det df_{x_i}\int_V\omega_0 ∫ U i f ∗ ω 0 = sign det d f x i ∫ V ω 0 ∫ X f ∗ ω 0 = deg f ∫ Y ω 0 \int_Xf^{*}\omega_0=\deg f\int_Y\omega_0 ∫ X f ∗ ω 0 = deg f ∫ Y ω 0
一般の場合。 台が V V V ∫ Y ω 0 = 1 \int_Y\omega_0=1 ∫ Y ω 0 = 1 ω 0 \omega_0 ω 0 Y Y Y H d R n ( Y ) → R H^n_{\mathrm{dR}}(Y)\to\mathbb{R} H dR n ( Y ) → R 系 6.5[コホモロジーと双対性] (1))。よって c = ∫ Y ω c=\int_Y\omega c = ∫ Y ω ω − c ω 0 = d η \omega-c\omega_0=d\eta ω − c ω 0 = d η η \eta η
∫ X f ∗ ω = c ∫ X f ∗ ω 0 + ∫ X d ( f ∗ η ) = c deg f \int_Xf^{*}\omega=c\int_Xf^{*}\omega_0+\int_Xd(f^{*}\eta)=c\deg f ∫ X f ∗ ω = c ∫ X f ∗ ω 0 + ∫ X d ( f ∗ η ) = c deg f です(最後に 系 6.2[ストークスの定理] を使いました)。
∎ 定理 4.5 (正則値による写像度の計算と、ホモロジーによる写像度との一致 ) ✓
X , Y X,Y X , Y n ≥ 1 n\ge1 n ≥ 1 Y Y Y f : X → Y f\colon X\to Y f : X → Y
任意の正則値 y y y deg f = ∑ x ∈ f − 1 ( y ) sign det d f x \deg f=\sum_{x\in f^{-1}(y)}\operatorname{sign}\det df_x deg f = ∑ x ∈ f − 1 ( y ) sign det d f x y y y f f f f f f deg f = 0 \deg f=0 deg f = 0
g : Y → Y ′ g\colon Y\to Y' g : Y → Y ′ Y ′ Y' Y ′ deg ( g ∘ f ) = deg g ⋅ deg f \deg(g\circ f)=\deg g\cdot\deg f deg ( g ∘ f ) = deg g ⋅ deg f 1 1 1 − 1 -1 − 1 X = Y = S n X=Y=S^n X = Y = S n deg f \deg f deg f 定義 5.1[胞体ホモロジーと写像度] )に一致する。 証明(定理 4.5) 1 は 定義 4.1 と 命題 4.2 です。全射でなければ、像に入らない点 y y y f − 1 ( y ) = ∅ f^{-1}(y)=\varnothing f − 1 ( y ) = ∅
Y ′ Y' Y ′ n n n ω \omega ω ∫ Y ′ ω = 1 \int_{Y'}\omega=1 ∫ Y ′ ω = 1 系 4.4 を 2 回使って deg ( g ∘ f ) = ∫ X f ∗ g ∗ ω = deg f ∫ Y g ∗ ω = deg f deg g \deg(g\circ f)=\int_Xf^{*}g^{*}\omega=\deg f\int_Yg^{*}\omega=\deg f\deg g deg ( g ∘ f ) = ∫ X f ∗ g ∗ ω = deg f ∫ Y g ∗ ω = deg f deg g
特異ホモロジーによる写像度を deg H f \deg^{H}f deg H f 命題 5.4[ホモトピー群とファイブレーション] により ∫ S n f ∗ ω = deg H f ∫ S n ω \int_{S^n}f^{*}\omega=\deg^{H}f\int_{S^n}\omega ∫ S n f ∗ ω = deg H f ∫ S n ω ∫ ω ≠ 0 \int\omega\ne0 ∫ ω = 0 ω \omega ω 系 4.4 と比べれば deg H f = deg f \deg^{H}f=\deg f deg H f = deg f
∎ 例 4.7 (代数学の基本定理 )
p ( z ) = z m + a 1 z m − 1 + ⋯ + a m p(z)=z^m+a_1z^{m-1}+\dots+a_m p ( z ) = z m + a 1 z m − 1 + ⋯ + a m m ≥ 1 m\ge1 m ≥ 1 p t ( z ) = z m + t ( a 1 z m − 1 + ⋯ + a m ) p_t(z)=z^m+t(a_1z^{m-1}+\dots+a_m) p t ( z ) = z m + t ( a 1 z m − 1 + ⋯ + a m ) S 2 = C ∪ { ∞ } S^2=\mathbb{C}\cup\{\infty\} S 2 = C ∪ { ∞ } p ^ t \hat p_t p ^ t p ^ t ( ∞ ) = ∞ \hat p_t(\infty)=\infty p ^ t ( ∞ ) = ∞ ∞ \infty ∞ w = 1 / z w=1/z w = 1/ z p ^ t \hat p_t p ^ t w ↦ w m / ( 1 + t ( a 1 w + ⋯ + a m w m ) ) w\mapsto w^m/(1+t(a_1w+\dots+a_mw^m)) w ↦ w m / ( 1 + t ( a 1 w + ⋯ + a m w m )) ( w , t ) (w,t) ( w , t ) w = 0 w=0 w = 0 p ^ t \hat p_t p ^ t p ^ 0 ( z ) = z m \hat p_0(z)=z^m p ^ 0 ( z ) = z m p ^ 1 = p ^ \hat p_1=\hat p p ^ 1 = p ^
z m z^m z m 1 1 1 1 1 1 m m m m m m m z m − 1 ≠ 0 mz^{m-1}\ne0 m z m − 1 = 0 ∣ m z m − 1 ∣ 2 > 0 |mz^{m-1}|^2>0 ∣ m z m − 1 ∣ 2 > 0 deg p ^ = deg p ^ 0 = m ≠ 0 \deg\hat p=\deg\hat p_0=m\ne0 deg p ^ = deg p ^ 0 = m = 0 0 0 0 定理 4.5 (1))、p ( z ) = 0 p(z)=0 p ( z ) = 0 z z z 0 0 0 m m m 0 0 0 m m m m m m
注意 4.6 で触れた、Jacobi 行列式の符号とホモロジーの局所写像度の一致を証明しておきます。連続写像が逆像の近くでだけ滑らかな場合(胞体の接着写像の写像度を数えるときなど)に、和公式と合わせて使います。
補題 4.8 (局所微分同相の局所写像度 ) ✓
n ≥ 1 n\ge1 n ≥ 1 S n S^n S n f : S n → S n f\colon S^n\to S^n f : S n → S n x ∈ S n x\in S^n x ∈ S n f f f x x x d f x df_x d f x x x x f − 1 ( f ( x ) ) f^{-1}(f(x)) f − 1 ( f ( x )) 定義 5.3[胞体ホモロジーと写像度] )は
d x ( f ) = sign det d f x d_x(f)=\operatorname{sign}\det df_x d x ( f ) = sign det d f x である(右辺は d f x : T x S n → T f ( x ) S n df_x\colon T_xS^n\to T_{f(x)}S^n d f x : T x S n → T f ( x ) S n + 1 +1 + 1 − 1 -1 − 1
証明(補題 4.8) 逆関数定理(系 2.2[部分多様体と正則値定理] )により、x x x U U U f ∣ U f|_U f ∣ U f f f U U U U ∩ f − 1 ( f ( x ) ) = { x } U\cap f^{-1}(f(x))=\{x\} U ∩ f − 1 ( f ( x )) = { x } x x x e : B R → U e\colon B_R\to U e : B R → U R > 1 R>1 R > 1 e ( 0 ) = x e(0)=x e ( 0 ) = x
d f x df_x d f x f ∘ e : B R → S n f\circ e\colon B_R\to S^n f ∘ e : B R → S n U U U f ∣ U f|_U f ∣ U U U U S n S^n S n 定理 6.2[管状近傍・カラー・イソトピーの拡張] )により、S n S^n S n Φ \Phi Φ Φ 1 ∘ e ∣ D n = f ∘ e ∣ D n \Phi_1\circ e|_{D^n}=f\circ e|_{D^n} Φ 1 ∘ e ∣ D n = f ∘ e ∣ D n x x x e ( B 1 ) e(B_1) e ( B 1 ) f = Φ 1 f=\Phi_1 f = Φ 1 x x x d x ( f ) = d x ( Φ 1 ) d_x(f)=d_x(\Phi_1) d x ( f ) = d x ( Φ 1 ) Φ 1 \Phi_1 Φ 1 Φ 1 − 1 ( Φ 1 ( x ) ) = { x } \Phi_1^{-1}(\Phi_1(x))=\{x\} Φ 1 − 1 ( Φ 1 ( x )) = { x } 定理 5.4[胞体ホモロジーと写像度] )から d x ( Φ 1 ) = deg Φ 1 d_x(\Phi_1)=\deg\Phi_1 d x ( Φ 1 ) = deg Φ 1 Φ 1 \Phi_1 Φ 1 deg Φ 1 = 1 \deg\Phi_1=1 deg Φ 1 = 1 命題 5.2[胞体ホモロジーと写像度] の 1・2)。
d f x df_x d f x r r r S n ⊂ R n + 1 S^n\subset\mathbb{R}^{n+1} S n ⊂ R n + 1 r r r R n + 1 \mathbb{R}^{n+1} R n + 1 S n S^n S n S n S^n S n r ∘ f ∘ e r\circ f\circ e r ∘ f ∘ e Φ 1 ∘ e ∣ D n = r ∘ f ∘ e ∣ D n \Phi_1\circ e|_{D^n}=r\circ f\circ e|_{D^n} Φ 1 ∘ e ∣ D n = r ∘ f ∘ e ∣ D n Φ \Phi Φ r ∘ r = i d r\circ r=\mathrm{id} r ∘ r = id e ( B 1 ) e(B_1) e ( B 1 ) f = r ∘ Φ 1 f=r\circ\Phi_1 f = r ∘ Φ 1 r ∘ Φ 1 r\circ\Phi_1 r ∘ Φ 1 d x ( f ) = deg ( r ∘ Φ 1 ) = deg r ⋅ deg Φ 1 = − 1 d_x(f)=\deg(r\circ\Phi_1)=\deg r\cdot\deg\Phi_1=-1 d x ( f ) = deg ( r ∘ Φ 1 ) = deg r ⋅ deg Φ 1 = − 1 命題 5.2[胞体ホモロジーと写像度] の 1・3)。
∎ 以下 n ≥ 2 n\ge2 n ≥ 2 S n − 1 ⊂ R n S^{n-1}\subset\mathbb{R}^n S n − 1 ⊂ R n
定義 5.1 (回転数と孤立零点の局所指数 ) ↗
X X X ( n − 1 ) (n-1) ( n − 1 ) f : X → R n f\colon X\to\mathbb{R}^n f : X → R n z ∉ f ( X ) z\notin f(X) z ∈ / f ( X ) u z = ( f − z ) / ∣ f − z ∣ : X → S n − 1 u_z=(f-z)/|f-z|\colon X\to S^{n-1} u z = ( f − z ) /∣ f − z ∣ : X → S n − 1 W 2 ( f , z ) W_2(f,z) W 2 ( f , z ) f f f z z z mod 2 回転数 という。X X X W ( f , z ) = deg u z W(f,z)=\deg u_z W ( f , z ) = deg u z 回転数 という。X ⊂ R n X\subset\mathbb{R}^n X ⊂ R n W 2 ( X , z ) W_2(X,z) W 2 ( X , z ) D D D n n n G : D → R n G\colon D\to\mathbb{R}^n G : D → R n x ∈ Int D x\in\operatorname{Int}D x ∈ Int D G G G n n n B ⊂ Int D B\subset\operatorname{Int}D B ⊂ Int D x ∈ Int B x\in\operatorname{Int}B x ∈ Int B B B B x x x ind x ( G ) = W ( G ∣ ∂ B , 0 ) = deg ( G / ∣ G ∣ : ∂ B → S n − 1 ) \operatorname{ind}_x(G)=W(G|_{\partial B},0)=\deg\bigl(G/|G|\colon\partial B\to S^{n-1}\bigr) ind x ( G ) = W ( G ∣ ∂ B , 0 ) = deg ( G /∣ G ∣ : ∂ B → S n − 1 ) G G G x x x 局所指数 という(∂ B \partial B ∂ B B B B 補題 5.2 (境界の回転数は内部の零点の指数の和 ) ✓
D D D n n n G : D → R n G\colon D\to\mathbb{R}^n G : D → R n G G G Int D \operatorname{Int}D Int D
D D D 定義 5.1 (2) の局所指数は B B B W ( ∂ G , 0 ) = ∑ G ( x ) = 0 ind x ( G ) W(\partial G,0)=\sum_{G(x)=0}\operatorname{ind}_x(G) W ( ∂ G , 0 ) = G ( x ) = 0 ∑ ind x ( G ) 零点 x x x d G x dG_x d G x ind x ( G ) = sign det d G x \operatorname{ind}_x(G)=\operatorname{sign}\det dG_x ind x ( G ) = sign det d G x
D D D 0 0 0 G G G W 2 ( ∂ G , 0 ) = # G − 1 ( 0 ) m o d 2 W_2(\partial G,0)=\#G^{-1}(0)\bmod2 W 2 ( ∂ G , 0 ) = # G − 1 ( 0 ) mod 2 証明(補題 5.2) B B B B , B ′ B,B' B , B ′ x x x Int B ∩ Int B ′ \operatorname{Int}B\cap\operatorname{Int}B' Int B ∩ Int B ′ B ′ ′ B'' B ′′ B ∖ Int B ′ ′ B\setminus\operatorname{Int}B'' B ∖ Int B ′′ ∂ B \partial B ∂ B ∂ B ′ ′ \partial B'' ∂ B ′′ B ′ ′ B'' B ′′ G / ∣ G ∣ G/|G| G /∣ G ∣ 命題 4.2 の境界定理から deg ( G / ∣ G ∣ ; ∂ B ) − deg ( G / ∣ G ∣ ; ∂ B ′ ′ ) = 0 \deg(G/|G|;\partial B)-\deg(G/|G|;\partial B'')=0 deg ( G /∣ G ∣ ; ∂ B ) − deg ( G /∣ G ∣ ; ∂ B ′′ ) = 0 B ′ B' B ′ B B B B ′ B' B ′
1。 零点 x 1 , … , x r x_1,\dots,x_r x 1 , … , x r B i B_i B i D ′ = D ∖ ⋃ i Int B i D'=D\setminus\bigcup_i\operatorname{Int}B_i D ′ = D ∖ ⋃ i Int B i G / ∣ G ∣ G/|G| G /∣ G ∣ D ′ D' D ′ deg ( G / ∣ G ∣ ; ∂ D ) − ∑ i deg ( G / ∣ G ∣ ; ∂ B i ) = 0 \deg(G/|G|;\partial D)-\sum_i\deg(G/|G|;\partial B_i)=0 deg ( G /∣ G ∣ ; ∂ D ) − ∑ i deg ( G /∣ G ∣ ; ∂ B i ) = 0
2。 G G G x x x U U U 0 0 0 δ > 0 \delta>0 δ > 0 B = U ∩ G − 1 ( B δ ‾ ) B=U\cap G^{-1}(\overline{B_\delta}) B = U ∩ G − 1 ( B δ ) G : B → B δ ‾ G\colon B\to\overline{B_\delta} G : B → B δ det d G x > 0 \det dG_x>0 det d G x > 0 det d G x < 0 \det dG_x<0 det d G x < 0 G / ∣ G ∣ : ∂ B → S n − 1 G/|G|\colon\partial B\to S^{n-1} G /∣ G ∣ : ∂ B → S n − 1 G : ∂ B → ∂ B δ G\colon\partial B\to\partial B_\delta G : ∂ B → ∂ B δ sign det d G x \operatorname{sign}\det dG_x sign det d G x 定理 4.5 (2))。
3。 1・2 の議論を mod 2 で行います。G − 1 ( 0 ) G^{-1}(0) G − 1 ( 0 ) 0 0 0 B i B_i B i G / ∣ G ∣ : ∂ B i → S n − 1 G/|G|\colon\partial B_i\to S^{n-1} G /∣ G ∣ : ∂ B i → S n − 1 1 1 1 D ′ D' D ′ 定理 2.3 )から W 2 ( ∂ G , 0 ) = ∑ i 1 W_2(\partial G,0)=\sum_i1 W 2 ( ∂ G , 0 ) = ∑ i 1
∎ 次の定理は、平面の閉曲線が平面を内側と外側に分けることの一般化です。点 z z z z z z z z z W 2 ( X , z ) W_2(X,z) W 2 ( X , z ) z z z X X X
P Q 1 回 2 回 曲線 X
閉曲線 X P X Q 定理 5.3 (Jordan–Brouwer の分離定理(滑らかな場合) ) ✓
n ≥ 2 n\ge2 n ≥ 2 X ⊂ R n X\subset\mathbb{R}^n X ⊂ R n ( n − 1 ) (n-1) ( n − 1 )
R n ∖ X \mathbb{R}^n\setminus X R n ∖ X D 1 D_1 D 1 D 0 D_0 D 0 z ∈ R n ∖ X z\in\mathbb{R}^n\setminus X z ∈ R n ∖ X z ∈ D 1 z\in D_1 z ∈ D 1 W 2 ( X , z ) = 1 W_2(X,z)=1 W 2 ( X , z ) = 1 D 1 ‾ = D 1 ∪ X \overline{D_1}=D_1\cup X D 1 = D 1 ∪ X n n n X X X X X X 証明(定理 5.3) x ∈ X x\in X x ∈ X ( U , ψ ) (U,\psi) ( U , ψ ) ψ ( U ) \psi(U) ψ ( U ) ψ ( U ∩ X ) = ψ ( U ) ∩ { x n = 0 } \psi(U\cap X)=\psi(U)\cap\{x^n=0\} ψ ( U ∩ X ) = ψ ( U ) ∩ { x n = 0 } U ∖ X U\setminus X U ∖ X U + = { x n > 0 } U^{+}=\{x^n>0\} U + = { x n > 0 } U − = { x n < 0 } U^{-}=\{x^n<0\} U − = { x n < 0 } U ∩ X U\cap X U ∩ X U + U^{+} U + U − U^{-} U −
第 1 段:成分は高々 2 つ。 z ∈ R n ∖ X z\in\mathbb{R}^n\setminus X z ∈ R n ∖ X C C C 命題 9.7[連結性] )、X C = X ∩ C ‾ X_C=X\cap\overline C X C = X ∩ C X C X_C X C X X X x 1 ∈ X x_1\in X x 1 ∈ X t ∗ = min { t ∈ [ 0 , 1 ] : z + t ( x 1 − z ) ∈ X } t^{*}=\min\{t\in[0,1]:z+t(x_1-z)\in X\} t ∗ = min { t ∈ [ 0 , 1 ] : z + t ( x 1 − z ) ∈ X } X X X z ∉ X z\notin X z ∈ / X t ∗ > 0 t^{*}>0 t ∗ > 0 t < t ∗ t<t^{*} t < t ∗ z z z C C C z + t ∗ ( x 1 − z ) ∈ X C z+t^{*}(x_1-z)\in X_C z + t ∗ ( x 1 − z ) ∈ X C X C X_C X C X X X x ∈ X C x\in X_C x ∈ X C U U U C ∩ U ≠ ∅ C\cap U\ne\varnothing C ∩ U = ∅ C ∩ U ⊂ U + ⊔ U − C\cap U\subset U^{+}\sqcup U^{-} C ∩ U ⊂ U + ⊔ U − C C C U + U^{+} U + U − U^{-} U − R n ∖ X \mathbb{R}^n\setminus X R n ∖ X C C C U ∩ X U\cap X U ∩ X C ‾ \overline C C X X X X C = X X_C=X X C = X
1 点 x 0 ∈ X x_0\in X x 0 ∈ X U U U U + U^{+} U + U − U^{-} U −
第 2 段:回転数は成分の上で一定。 z ∈ R n ∖ X z\in\mathbb{R}^n\setminus X z ∈ R n ∖ X X X X z ′ z' z ′ u z + t ( z ′ − z ) u_{z+t(z'-z)} u z + t ( z ′ − z ) u z u_z u z u z ′ u_{z'} u z ′ W 2 ( X , z ′ ) = W 2 ( X , z ) W_2(X,z')=W_2(X,z) W 2 ( X , z ′ ) = W 2 ( X , z ) 定理 2.2 )。局所定数な関数は連結集合の上で一定です。
第 3 段:回転数は両方の値を取る。 単位ベクトル v v v P : R n → v ⊥ P\colon\mathbb{R}^n\to v^{\perp} P : R n → v ⊥ q = P ∣ X : X → v ⊥ q=P|_X\colon X\to v^\perp q = P ∣ X : X → v ⊥ X X X ⟨ x , v ⟩ \langle x,v\rangle ⟨ x , v ⟩ p p p T p X = v ⊥ T_pX=v^\perp T p X = v ⊥ d q p dq_p d q p q ( X ) q(X) q ( X ) q ( p ) q(p) q ( p ) q q q w w w ℓ = { w + t v } \ell=\{w+tv\} ℓ = { w + t v } X X X { x 1 , … , x m } \{x_1,\dots,x_m\} { x 1 , … , x m } t 1 < ⋯ < t m t_1<\dots<t_m t 1 < ⋯ < t m x i x_i x i P ∣ T x i X P|_{T_{x_i}X} P ∣ T x i X
z = w + t v ∈ ℓ ∖ X z=w+tv\in\ell\setminus X z = w + t v ∈ ℓ ∖ X u z ( x ) = v u_z(x)=v u z ( x ) = v x ∈ ℓ ∩ X x\in\ell\cap X x ∈ ℓ ∩ X t t t x = x i x=x_i x = x i t i > t t_i>t t i > t a ∈ T x i X a\in T_{x_i}X a ∈ T x i X d ( u z ) x i ( a ) = P ( a ) / ∣ x i − z ∣ d(u_z)_{x_i}(a)=P(a)/|x_i-z| d ( u z ) x i ( a ) = P ( a ) /∣ x i − z ∣ v ⊥ v^\perp v ⊥ T v S n − 1 = v ⊥ T_vS^{n-1}=v^\perp T v S n − 1 = v ⊥ v v v u z u_z u z
W 2 ( X , z ) = # { i : t i > t } m o d 2 W_2(X,z)=\#\{i:t_i>t\}\bmod2 W 2 ( X , z ) = # { i : t i > t } mod 2 です。t t t t m t_m t m 1 1 1 0 0 0 W 2 W_2 W 2 D i = { z : W 2 ( X , z ) = i } D_i=\{z:W_2(X,z)=i\} D i = { z : W 2 ( X , z ) = i }
第 4 段:有界性。 X ⊂ B R X\subset B_R X ⊂ B R ∣ z ∣ > R |z|>R ∣ z ∣ > R x ∈ X x\in X x ∈ X ⟨ x − z , − z ⟩ = ∣ z ∣ 2 − ⟨ x , z ⟩ > 0 \langle x-z,-z\rangle=|z|^2-\langle x,z\rangle>0 ⟨ x − z , − z ⟩ = ∣ z ∣ 2 − ⟨ x , z ⟩ > 0 u z u_z u z z / ∣ z ∣ z/|z| z /∣ z ∣ W 2 ( X , z ) = 0 W_2(X,z)=0 W 2 ( X , z ) = 0 { ∣ z ∣ > R } ⊂ D 0 \{|z|>R\}\subset D_0 { ∣ z ∣ > R } ⊂ D 0 D 1 ⊂ B R ‾ D_1\subset\overline{B_R} D 1 ⊂ B R
第 5 段:D 1 ‾ \overline{D_1} D 1 第 1 段から X ⊂ D 0 ‾ ∩ D 1 ‾ X\subset\overline{D_0}\cap\overline{D_1} X ⊂ D 0 ∩ D 1 x ∈ X x\in X x ∈ X U U U U + U^{+} U + U − U^{-} U − U U U x x x U + U^{+} U + D 1 D_1 D 1 D 0 D_0 D 0 D 1 ‾ ∩ U = U + ∪ ( U ∩ X ) \overline{D_1}\cap U=U^{+}\cup(U\cap X) D 1 ∩ U = U + ∪ ( U ∩ X ) D 1 ‾ \overline{D_1} D 1 R n \mathbb{R}^n R n X X X 定義 4.5[ストークスの定理] )。
∎ この節の主張は、球面上の奇写像(f ( − x ) = − f ( x ) f(-x)=-f(x) f ( − x ) = − f ( x ) 0 0 0 1 1 1 k k k k ≥ 2 k\ge2 k ≥ 2 ℓ \ell ℓ f − 1 ( ℓ ) f^{-1}(\ell) f − 1 ( ℓ ) − x -x − x D D D S k − 1 S^{k-1} S k − 1 補題 5.2 (3))からです。最後の 3 は、1 から導く応用です。
定理 6.1 (Borsuk–Ulam の定理 ) ✓
k ≥ 1 k\ge1 k ≥ 1
滑らかな写像 f : S k → R k + 1 ∖ { 0 } f\colon S^k\to\mathbb{R}^{k+1}\setminus\{0\} f : S k → R k + 1 ∖ { 0 } f ( − x ) = − f ( x ) f(-x)=-f(x) f ( − x ) = − f ( x ) W 2 ( f , 0 ) = 1 W_2(f,0)=1 W 2 ( f , 0 ) = 1
滑らかな奇写像 f : S k → S k f\colon S^k\to S^k f : S k → S k
連続写像 g : S k → R k g\colon S^k\to\mathbb{R}^k g : S k → R k g ( x ) = g ( − x ) g(x)=g(-x) g ( x ) = g ( − x ) x ∈ S k x\in S^k x ∈ S k
証明(定理 6.1) 1。 k k k
k = 1 k=1 k = 1 h = f / ∣ f ∣ : S 1 → S 1 h=f/|f|\colon S^1\to S^1 h = f /∣ f ∣ : S 1 → S 1 c ( θ ) = h ( cos θ , sin θ ) = ( a ( θ ) , b ( θ ) ) c(\theta)=h(\cos\theta,\sin\theta)=(a(\theta),b(\theta)) c ( θ ) = h ( cos θ , sin θ ) = ( a ( θ ) , b ( θ )) ω = x d y − y d x \omega=x\,dy-y\,dx ω = x d y − y d x ∫ S 1 ω = 2 π \int_{S^1}\omega=2\pi ∫ S 1 ω = 2 π 系 4.4 から 2 π deg h = ∫ 0 2 π ( a b ′ − b a ′ ) d θ 2\pi\deg h=\int_0^{2\pi}(ab'-ba')\,d\theta 2 π deg h = ∫ 0 2 π ( a b ′ − b a ′ ) d θ c ( θ + π ) = − c ( θ ) c(\theta+\pi)=-c(\theta) c ( θ + π ) = − c ( θ ) π \pi π deg h = 1 π ∫ 0 π ( a b ′ − b a ′ ) d θ \deg h=\frac1\pi\int_0^\pi(ab'-ba')\,d\theta deg h = π 1 ∫ 0 π ( a b ′ − b a ′ ) d θ φ ( θ ) = φ 0 + ∫ 0 θ ( a b ′ − b a ′ ) \varphi(\theta)=\varphi_0+\int_0^\theta(ab'-ba') φ ( θ ) = φ 0 + ∫ 0 θ ( a b ′ − b a ′ ) c ( 0 ) = ( cos φ 0 , sin φ 0 ) c(0)=(\cos\varphi_0,\sin\varphi_0) c ( 0 ) = ( cos φ 0 , sin φ 0 ) ∣ c ∣ = 1 |c|=1 ∣ c ∣ = 1 c ′ ⊥ c c'\perp c c ′ ⊥ c J J J 90 ∘ 90^\circ 9 0 ∘ c ′ = ⟨ c ′ , J c ⟩ J c = ( a b ′ − b a ′ ) J c c'=\langle c',Jc\rangle Jc=(ab'-ba')Jc c ′ = ⟨ c ′ , J c ⟩ J c = ( a b ′ − b a ′ ) J c ( cos φ , sin φ ) (\cos\varphi,\sin\varphi) ( cos φ , sin φ ) 定理 2.1[線形微分方程式系] )から c = ( cos φ , sin φ ) c=(\cos\varphi,\sin\varphi) c = ( cos φ , sin φ ) c ( π ) = − c ( 0 ) c(\pi)=-c(0) c ( π ) = − c ( 0 ) φ ( π ) − φ ( 0 ) = π ( 2 q + 1 ) \varphi(\pi)-\varphi(0)=\pi(2q+1) φ ( π ) − φ ( 0 ) = π ( 2 q + 1 ) q ∈ Z q\in\mathbb{Z} q ∈ Z deg h = 2 q + 1 \deg h=2q+1 deg h = 2 q + 1 W 2 ( f , 0 ) = deg 2 h = 1 W_2(f,0)=\deg_2h=1 W 2 ( f , 0 ) = deg 2 h = 1
k ≥ 2 k\ge2 k ≥ 2 k − 1 k-1 k − 1 u = f / ∣ f ∣ : S k → S k u=f/|f|\colon S^k\to S^k u = f /∣ f ∣ : S k → S k S k − 1 = { x k + 1 = 0 } S^{k-1}=\{x_{k+1}=0\} S k − 1 = { x k + 1 = 0 } g = f ∣ S k − 1 g=f|_{S^{k-1}} g = f ∣ S k − 1 u g = g / ∣ g ∣ u_g=g/|g| u g = g /∣ g ∣ u u u u g : S k − 1 → S k u_g\colon S^{k-1}\to S^k u g : S k − 1 → S k a ∈ S k a\in S^k a ∈ S k − a -a − a x ↦ − x x\mapsto-x x ↦ − x u ( − x ) = − u ( x ) u(-x)=-u(x) u ( − x ) = − u ( x ) dim S k − 1 < dim S k \dim S^{k-1}<\dim S^k dim S k − 1 < dim S k u g u_g u g ℓ = R a \ell=\mathbb{R}a ℓ = R a g ( S k − 1 ) ∩ ℓ = ∅ g(S^{k-1})\cap\ell=\varnothing g ( S k − 1 ) ∩ ℓ = ∅
f − 1 ( ℓ ) = u − 1 ( a ) ⊔ u − 1 ( − a ) f^{-1}(\ell)=u^{-1}(a)\sqcup u^{-1}(-a) f − 1 ( ℓ ) = u − 1 ( a ) ⊔ u − 1 ( − a ) x ↦ − x x\mapsto-x x ↦ − x u − 1 ( a ) u^{-1}(a) u − 1 ( a ) u − 1 ( − a ) u^{-1}(-a) u − 1 ( − a ) S + k S^k_{+} S + k f − 1 ( ℓ ) f^{-1}(\ell) f − 1 ( ℓ )
# u − 1 ( a ) = 1 2 # f − 1 ( ℓ ) = # ( f − 1 ( ℓ ) ∩ S + k ) , W 2 ( f , 0 ) = # ( f − 1 ( ℓ ) ∩ S + k ) m o d 2 \#u^{-1}(a)=\tfrac12\#f^{-1}(\ell)=\#\bigl(f^{-1}(\ell)\cap S^k_{+}\bigr),\qquad W_2(f,0)=\#\bigl(f^{-1}(\ell)\cap S^k_{+}\bigr)\bmod2 # u − 1 ( a ) = 2 1 # f − 1 ( ℓ ) = # ( f − 1 ( ℓ ) ∩ S + k ) , W 2 ( f , 0 ) = # ( f − 1 ( ℓ ) ∩ S + k ) mod 2 です。P : R k + 1 → a ⊥ ≅ R k P\colon\mathbb{R}^{k+1}\to a^\perp\cong\mathbb{R}^k P : R k + 1 → a ⊥ ≅ R k P ∘ g : S k − 1 → a ⊥ ∖ { 0 } P\circ g\colon S^{k-1}\to a^\perp\setminus\{0\} P ∘ g : S k − 1 → a ⊥ ∖ { 0 } W 2 ( P ∘ g , 0 ) = 1 W_2(P\circ g,0)=1 W 2 ( P ∘ g , 0 ) = 1 D D D S k − 1 S^{k-1} S k − 1 k k k G = P ∘ f ∣ D : D → a ⊥ G=P\circ f|_D\colon D\to a^\perp G = P ∘ f ∣ D : D → a ⊥ G − 1 ( 0 ) = f − 1 ( ℓ ) ∩ S + k G^{-1}(0)=f^{-1}(\ell)\cap S^k_{+} G − 1 ( 0 ) = f − 1 ( ℓ ) ∩ S + k 0 0 0 G G G f ( x ) ∈ ℓ f(x)\in\ell f ( x ) ∈ ℓ u ( x ) = ± a u(x)=\pm a u ( x ) = ± a d u x = P ∘ d f x / ∣ f ( x ) ∣ du_x=P\circ df_x/|f(x)| d u x = P ∘ d f x /∣ f ( x ) ∣ u ( x ) ⊥ = a ⊥ u(x)^\perp=a^\perp u ( x ) ⊥ = a ⊥ T ± a S k = a ⊥ T_{\pm a}S^k=a^\perp T ± a S k = a ⊥ d G x = P ∘ d f x dG_x=P\circ df_x d G x = P ∘ d f x 補題 5.2 (3) から
1 = W 2 ( P ∘ g , 0 ) = W 2 ( ∂ G , 0 ) = # G − 1 ( 0 ) m o d 2 = W 2 ( f , 0 ) 1=W_2(P\circ g,0)=W_2(\partial G,0)=\#G^{-1}(0)\bmod2=W_2(f,0) 1 = W 2 ( P ∘ g , 0 ) = W 2 ( ∂ G , 0 ) = # G − 1 ( 0 ) mod 2 = W 2 ( f , 0 ) です。
2。 f : S k → S k ⊂ R k + 1 ∖ { 0 } f\colon S^k\to S^k\subset\mathbb{R}^{k+1}\setminus\{0\} f : S k → S k ⊂ R k + 1 ∖ { 0 } W 2 ( f , 0 ) = deg 2 f W_2(f,0)=\deg_2f W 2 ( f , 0 ) = deg 2 f deg f ≡ deg 2 f = 1 ( m o d 2 ) \deg f\equiv\deg_2f=1\pmod2 deg f ≡ deg 2 f = 1 ( mod 2 )
3。 すべての x x x g ( x ) ≠ g ( − x ) g(x)\ne g(-x) g ( x ) = g ( − x ) S k S^k S k c = min x ∣ g ( x ) − g ( − x ) ∣ > 0 c=\min_x|g(x)-g(-x)|>0 c = min x ∣ g ( x ) − g ( − x ) ∣ > 0 S k S^k S k U j U_j U j x j ∈ U j x_j\in U_j x j ∈ U j U j U_j U j ∣ g − g ( x j ) ∣ < c / 4 |g-g(x_j)|<c/4 ∣ g − g ( x j ) ∣ < c /4 { ρ j } \{\rho_j\} { ρ j } g ~ = ∑ j ρ j g ( x j ) \tilde g=\sum_j\rho_jg(x_j) g ~ = ∑ j ρ j g ( x j ) g ~ \tilde g g ~ ∣ g ~ − g ∣ < c / 4 |\tilde g-g|<c/4 ∣ g ~ − g ∣ < c /4 f ( x ) = g ~ ( x ) − g ~ ( − x ) f(x)=\tilde g(x)-\tilde g(-x) f ( x ) = g ~ ( x ) − g ~ ( − x ) ∣ f ( x ) ∣ ≥ c − c / 2 > 0 |f(x)|\ge c-c/2>0 ∣ f ( x ) ∣ ≥ c − c /2 > 0 f f f S k → R k ∖ { 0 } ⊂ R k + 1 ∖ { 0 } S^k\to\mathbb{R}^k\setminus\{0\}\subset\mathbb{R}^{k+1}\setminus\{0\} S k → R k ∖ { 0 } ⊂ R k + 1 ∖ { 0 } f / ∣ f ∣ f/|f| f /∣ f ∣ S k − 1 S^{k-1} S k − 1 W 2 ( f , 0 ) = 0 W_2(f,0)=0 W 2 ( f , 0 ) = 0
∎ 3 は、「地球上には、気温と気圧がともに対蹠点と等しい点がある」という形でよく述べられます(気温と気圧が連続関数であるとして)。S k S^k S k R k \mathbb{R}^k R k S k S^k S k R k \mathbb{R}^k R k
系 6.2 (ハムサンドイッチの定理 ) ✓
A 1 , … , A k ⊂ R k A_1,\dots,A_k\subset\mathbb{R}^k A 1 , … , A k ⊂ R k R k \mathbb{R}^k R k A i A_i A i
証明(系 6.2) x = ( x ′ , x k + 1 ) ∈ S k ⊂ R k + 1 x=(x',x_{k+1})\in S^k\subset\mathbb{R}^{k+1} x = ( x ′ , x k + 1 ) ∈ S k ⊂ R k + 1 R k \mathbb{R}^k R k H x = { y : ⟨ y , x ′ ⟩ + x k + 1 > 0 } H_x=\{y:\langle y,x'\rangle+x_{k+1}>0\} H x = { y : ⟨ y , x ′ ⟩ + x k + 1 > 0 } g i ( x ) = vol ( A i ∩ H x ) g_i(x)=\operatorname{vol}(A_i\cap H_x) g i ( x ) = vol ( A i ∩ H x ) g = ( g 1 , … , g k ) : S k → R k g=(g_1,\dots,g_k)\colon S^k\to\mathbb{R}^k g = ( g 1 , … , g k ) : S k → R k g g g x j → x x_j\to x x j → x ⟨ y , x ′ ⟩ + x k + 1 ≠ 0 \langle y,x'\rangle+x_{k+1}\ne0 ⟨ y , x ′ ⟩ + x k + 1 = 0 y y y 1 H x j ( y ) → 1 H x ( y ) 1_{H_{x_j}}(y)\to1_{H_x}(y) 1 H x j ( y ) → 1 H x ( y ) y y y x ′ ≠ 0 x'\ne0 x ′ = 0 x = ± e k + 1 x=\pm e_{k+1} x = ± e k + 1 0 0 0 定理 7.3[ルベーグ積分の定義と収束定理] 。1 A i 1_{A_i} 1 A i g i ( x j ) → g i ( x ) g_i(x_j)\to g_i(x) g i ( x j ) → g i ( x )
定理 6.1 (3) により g ( x ) = g ( − x ) g(x)=g(-x) g ( x ) = g ( − x ) x x x H − x = { ⟨ y , x ′ ⟩ + x k + 1 < 0 } H_{-x}=\{\langle y,x'\rangle+x_{k+1}<0\} H − x = {⟨ y , x ′ ⟩ + x k + 1 < 0 } H x H_x H x H − x H_{-x} H − x { ⟨ y , x ′ ⟩ + x k + 1 = 0 } \{\langle y,x'\rangle+x_{k+1}=0\} {⟨ y , x ′ ⟩ + x k + 1 = 0 } R k \mathbb{R}^k R k x ′ ≠ 0 x'\ne0 x ′ = 0 0 0 0 vol ( A i ∩ H x ) = vol ( A i ∩ H − x ) = 1 2 vol ( A i ) \operatorname{vol}(A_i\cap H_x)=\operatorname{vol}(A_i\cap H_{-x})=\tfrac12\operatorname{vol}(A_i) vol ( A i ∩ H x ) = vol ( A i ∩ H − x ) = 2 1 vol ( A i ) x ′ = 0 x'=0 x ′ = 0 x = ± e k + 1 x=\pm e_{k+1} x = ± e k + 1 H x , H − x H_x,H_{-x} H x , H − x g ( x ) = g ( − x ) g(x)=g(-x) g ( x ) = g ( − x ) A i A_i A i 0 0 0
∎ k = 3 k=3 k = 3 A 1 , A 2 , A 3 A_1,A_2,A_3 A 1 , A 2 , A 3
定義 7.1 (ベクトル場の孤立零点の指数 ) ↗
M M M n n n n ≥ 2 n\ge2 n ≥ 2 V V V M M M p p p V V V p p p φ \varphi φ V V V v = d φ ∘ V ∘ φ − 1 : φ ( U ) → R n v=d\varphi\circ V\circ\varphi^{-1}\colon\varphi(U)\to\mathbb{R}^n v = d φ ∘ V ∘ φ − 1 : φ ( U ) → R n φ ( p ) \varphi(p) φ ( p ) 定義 5.1 (2)。R n \mathbb{R}^n R n
ind p ( V ) = ind φ ( p ) ( v ) \operatorname{ind}_p(V)=\operatorname{ind}_{\varphi(p)}(v) ind p ( V ) = ind φ ( p ) ( v ) と書き、V V V p p p 指数 という。d v φ ( p ) dv_{\varphi(p)} d v φ ( p ) p p p 非退化な零点 という。
指数は、零点のまわりの小さな球面を一周するとき、ベクトルの向きが球面を何回覆うかを数えます。
命題 7.2 (指数は座標によらない ) ✓
定義 7.1 の指数と非退化性は、チャートの取り方(向きを逆にするものを含む)によらない。非退化な零点は孤立しており、その指数は sign det d v φ ( p ) \operatorname{sign}\det dv_{\varphi(p)} sign det d v φ ( p )
証明(命題 7.2) 2 つのチャートの座標変換を g g g R n \mathbb{R}^n R n g ( 0 ) = 0 g(0)=0 g ( 0 ) = 0 v ′ = d g ∘ v ∘ g − 1 v'=dg\circ v\circ g^{-1} v ′ = d g ∘ v ∘ g − 1 v ( 0 ) = 0 v(0)=0 v ( 0 ) = 0 d v 0 ′ = d g 0 d v 0 d g 0 − 1 dv'_0=dg_0\,dv_0\,dg_0^{-1} d v 0 ′ = d g 0 d v 0 d g 0 − 1 det d v 0 \det dv_0 det d v 0 v v v 0 0 0 補題 5.2 (2) から sign det d v 0 \operatorname{sign}\det dv_0 sign det d v 0 g g g
det d g > 0 \det dg>0 det d g > 0 補題 6.1[管状近傍・カラー・イソトピーの拡張] (を相似拡大して使う)により、0 0 0 B B B R n \mathbb{R}^n R n Θ t \Theta_t Θ t t ∈ [ 0 , 1 ] t\in[0,1] t ∈ [ 0 , 1 ] Θ 0 = i d \Theta_0=\mathrm{id} Θ 0 = id B B B Θ 1 = g \Theta_1=g Θ 1 = g B B B 0 0 0 v v v v ′ v' v ′ B ′ = g ( B ) B'=g(B) B ′ = g ( B ) g : ∂ B → ∂ B ′ g\colon\partial B\to\partial B' g : ∂ B → ∂ B ′ 1 1 1 定理 4.5 (2))から
ind 0 ( v ′ ) = deg ( ∂ B ∋ x ↦ d g x ( v ( x ) ) ∣ d g x ( v ( x ) ) ∣ ) \operatorname{ind}_0(v')=\deg\Bigl(\partial B\ni x\mapsto\frac{dg_x(v(x))}{|dg_x(v(x))|}\Bigr) ind 0 ( v ′ ) = deg ( ∂ B ∋ x ↦ ∣ d g x ( v ( x )) ∣ d g x ( v ( x )) ) です。H t ( x ) = d ( Θ t ) x ( v ( x ) ) / ∣ d ( Θ t ) x ( v ( x ) ) ∣ H_t(x)=d(\Theta_t)_x(v(x))/|d(\Theta_t)_x(v(x))| H t ( x ) = d ( Θ t ) x ( v ( x )) /∣ d ( Θ t ) x ( v ( x )) ∣ d ( Θ t ) x d(\Theta_t)_x d ( Θ t ) x v ( x ) ≠ 0 v(x)\ne0 v ( x ) = 0 ∂ B \partial B ∂ B t = 0 t=0 t = 0 v / ∣ v ∣ v/|v| v /∣ v ∣ t = 1 t=1 t = 1 ind 0 ( v ′ ) = ind 0 ( v ) \operatorname{ind}_0(v')=\operatorname{ind}_0(v) ind 0 ( v ′ ) = ind 0 ( v )
det d g < 0 \det dg<0 det d g < 0 r r r g = ( g ∘ r ) ∘ r g=(g\circ r)\circ r g = ( g ∘ r ) ∘ r g ∘ r g\circ r g ∘ r g = r g=r g = r v ′ = r ∘ v ∘ r v'=r\circ v\circ r v ′ = r ∘ v ∘ r B B B 0 0 0 r ( B ) = B r(B)=B r ( B ) = B v ′ / ∣ v ′ ∣ = r ∘ ( v / ∣ v ∣ ) ∘ r v'/|v'|=r\circ(v/|v|)\circ r v ′ /∣ v ′ ∣ = r ∘ ( v /∣ v ∣ ) ∘ r r ∣ ∂ B r|_{\partial B} r ∣ ∂ B r ∣ S n − 1 r|_{S^{n-1}} r ∣ S n − 1 − 1 -1 − 1 ind 0 ( v ′ ) = ( − 1 ) 2 ind 0 ( v ) \operatorname{ind}_0(v')=(-1)^2\operatorname{ind}_0(v) ind 0 ( v ′ ) = ( − 1 ) 2 ind 0 ( v )
∎ 例 7.3 (平面のベクトル場の指数 )
R 2 = C \mathbb{R}^2=\mathbb{C} R 2 = C v ( z ) = z k v(z)=z^k v ( z ) = z k k ≥ 1 k\ge1 k ≥ 1 v / ∣ v ∣ v/|v| v /∣ v ∣ z ↦ z k z\mapsto z^k z ↦ z k k k k 例 4.7 と同じ計算)ind 0 ( v ) = k \operatorname{ind}_0(v)=k ind 0 ( v ) = k v ( z ) = z ˉ k v(z)=\bar z^k v ( z ) = z ˉ k − 1 -1 − 1 ind 0 ( v ) = − k \operatorname{ind}_0(v)=-k ind 0 ( v ) = − k k = 1 k=1 k = 1 v ( z ) = z v(z)=z v ( z ) = z v ( z ) = − z v(z)=-z v ( z ) = − z v ( z ) = i z v(z)=iz v ( z ) = i z + 1 +1 + 1 v ( z ) = z ˉ v(z)=\bar z v ( z ) = z ˉ ( x , − y ) (x,-y) ( x , − y ) − 1 -1 − 1 n n n v ( x ) = − x v(x)=-x v ( x ) = − x ( − 1 ) n (-1)^n ( − 1 ) n
Poincaré–Hopf の定理の証明の方針は次のとおりです。ベクトル場の零点の指数の和が、ベクトル場の選び方によらないことを示せば、勾配ベクトル場のように計算しやすいものを選んで Euler 標数を読み取れます。選び方によらないことを示すために、M M M R N \mathbb{R}^N R N M M M V V V
補題 7.4 (指数の和は管状近傍の Gauss 写像の写像度 ) ✓
M ⊂ R N M\subset\mathbb{R}^N M ⊂ R N n n n n ≥ 1 n\ge1 n ≥ 1 N ≥ 2 N\ge2 N ≥ 2 定理 7.3[横断性] (3))の定数 ε \varepsilon ε π \pi π 0 < ε ′ < ε 0<\varepsilon'<\varepsilon 0 < ε ′ < ε
N ′ = { w ∈ R N : dist ( w , M ) ≤ ε ′ } , g : ∂ N ′ → S N − 1 , g ( w ) = w − π ( w ) ε ′ N'=\{w\in\mathbb{R}^N:\operatorname{dist}(w,M)\le\varepsilon'\},\qquad g\colon\partial N'\to S^{N-1},\quad g(w)=\frac{w-\pi(w)}{\varepsilon'} N ′ = { w ∈ R N : dist ( w , M ) ≤ ε ′ } , g : ∂ N ′ → S N − 1 , g ( w ) = ε ′ w − π ( w ) とおく。N ′ N' N ′ N N N g g g ∂ N ′ \partial N' ∂ N ′ V V V M M M v v v
∑ V ( z ) = 0 sign det d v z = deg g \sum_{V(z)=0}\operatorname{sign}\det dv_z=\deg g V ( z ) = 0 ∑ sign det d v z = deg g が成り立つ。とくに左辺は V V V
証明(補題 7.4) N ′ N' N ′ h ( y , a ) = y + a h(y,a)=y+a h ( y , a ) = y + a M ε M^\varepsilon M ε N ε ( M ) N_\varepsilon(M) N ε ( M ) r ( w ) = ∣ w − π ( w ) ∣ 2 r(w)=|w-\pi(w)|^2 r ( w ) = ∣ w − π ( w ) ∣ 2 ∣ a ∣ 2 |a|^2 ∣ a ∣ 2 a ≠ 0 a\ne0 a = 0 0 0 0 N ′ = { ε ′ 2 − r ≥ 0 } N'=\{\varepsilon'^2-r\ge0\} N ′ = { ε ′2 − r ≥ 0 } 補題 3.7[横断性] )。w − π ( w ) w-\pi(w) w − π ( w ) T π ( w ) M T_{\pi(w)}M T π ( w ) M d π w ( b ) ∈ T π ( w ) M d\pi_w(b)\in T_{\pi(w)}M d π w ( b ) ∈ T π ( w ) M d r w ( b ) = 2 ⟨ w − π ( w ) , b − d π w ( b ) ⟩ = 2 ⟨ w − π ( w ) , b ⟩ dr_w(b)=2\langle w-\pi(w),b-d\pi_w(b)\rangle=2\langle w-\pi(w),b\rangle d r w ( b ) = 2 ⟨ w − π ( w ) , b − d π w ( b )⟩ = 2 ⟨ w − π ( w ) , b ⟩ r r r 2 ( w − π ( w ) ) 2(w-\pi(w)) 2 ( w − π ( w )) g g g ∂ N ′ = { r = ε ′ 2 } \partial N'=\{r=\varepsilon'^2\} ∂ N ′ = { r = ε ′2 }
ベクトル場を延ばす。 V V V R N \mathbb{R}^N R N M → R N M\to\mathbb{R}^N M → R N N ′ N' N ′
w ( x ) = ( x − π ( x ) ) + V ( π ( x ) ) \mathsf{w}(x)=(x-\pi(x))+V(\pi(x)) w ( x ) = ( x − π ( x )) + V ( π ( x )) を考えます。V ( π ( x ) ) ∈ T π ( x ) M V(\pi(x))\in T_{\pi(x)}M V ( π ( x )) ∈ T π ( x ) M x − π ( x ) x-\pi(x) x − π ( x ) ⟨ w ( x ) , x − π ( x ) ⟩ = ∣ x − π ( x ) ∣ 2 \langle\mathsf{w}(x),x-\pi(x)\rangle=|x-\pi(x)|^2 ⟨ w ( x ) , x − π ( x )⟩ = ∣ x − π ( x ) ∣ 2 w ( x ) = 0 \mathsf{w}(x)=0 w ( x ) = 0 x = π ( x ) ∈ M x=\pi(x)\in M x = π ( x ) ∈ M V ( x ) = 0 V(x)=0 V ( x ) = 0 ∂ N ′ \partial N' ∂ N ′ ⟨ w , g ⟩ = ε ′ > 0 \langle\mathsf{w},g\rangle=\varepsilon'>0 ⟨ w , g ⟩ = ε ′ > 0 ( ( 1 − t ) w + t g ) / ∣ ( 1 − t ) w + t g ∣ ((1-t)\mathsf{w}+tg)/|(1-t)\mathsf{w}+tg| (( 1 − t ) w + t g ) /∣ ( 1 − t ) w + t g ∣ w / ∣ w ∣ \mathsf{w}/|\mathsf{w}| w /∣ w ∣ g g g deg ( w / ∣ w ∣ ; ∂ N ′ ) = deg g \deg(\mathsf{w}/|\mathsf{w}|;\partial N')=\deg g deg ( w /∣ w ∣ ; ∂ N ′ ) = deg g 補題 5.2 (1) から deg g = ∑ z ind z ( w ) \deg g=\sum_z\operatorname{ind}_z(\mathsf{w}) deg g = ∑ z ind z ( w )
零点での微分。 z z z V V V π ∣ M = i d \pi|_M=\mathrm{id} π ∣ M = id d π z d\pi_z d π z T z M T_zM T z M b ∈ ( T z M ) ⊥ b\in(T_zM)^\perp b ∈ ( T z M ) ⊥ t t t π ( z + t b ) = z \pi(z+tb)=z π ( z + t b ) = z z + t b = h ( z , t b ) z+tb=h(z,tb) z + t b = h ( z , t b ) d π z ( b ) = 0 d\pi_z(b)=0 d π z ( b ) = 0 V V V φ \varphi φ V ( y ) = D ( φ − 1 ) φ ( y ) v ( φ ( y ) ) V(y)=D(\varphi^{-1})_{\varphi(y)}v(\varphi(y)) V ( y ) = D ( φ − 1 ) φ ( y ) v ( φ ( y )) z z z v ( φ ( z ) ) = 0 v(\varphi(z))=0 v ( φ ( z )) = 0 d V z = D ( φ − 1 ) ∘ d v φ ( z ) ∘ d φ z dV_z=D(\varphi^{-1})\circ dv_{\varphi(z)}\circ d\varphi_z d V z = D ( φ − 1 ) ∘ d v φ ( z ) ∘ d φ z T z M T_zM T z M T z M T_zM T z M det d v φ ( z ) \det dv_{\varphi(z)} det d v φ ( z )
d w z ( a ) = d V z ( a ) ( a ∈ T z M ) , d w z ( b ) = b ( b ∈ ( T z M ) ⊥ ) d\mathsf{w}_z(a)=dV_z(a)\ \ (a\in T_zM),\qquad d\mathsf{w}_z(b)=b\ \ (b\in(T_zM)^\perp) d w z ( a ) = d V z ( a ) ( a ∈ T z M ) , d w z ( b ) = b ( b ∈ ( T z M ) ⊥ ) で、det d w z = det d v φ ( z ) ≠ 0 \det d\mathsf{w}_z=\det dv_{\varphi(z)}\ne0 det d w z = det d v φ ( z ) = 0 補題 5.2 (2) から ind z ( w ) = sign det d v φ ( z ) \operatorname{ind}_z(\mathsf{w})=\operatorname{sign}\det dv_{\varphi(z)} ind z ( w ) = sign det d v φ ( z )
∎ 補題 7.5 (Morse 関数の勾配の指数 ) ✓
M ⊂ R N M\subset\mathbb{R}^N M ⊂ R N R N \mathbb{R}^N R N f : M → R f\colon M\to\mathbb{R} f : M → R grad f \operatorname{grad}f grad f ⟨ grad f , a ⟩ = d f ( a ) \langle\operatorname{grad}f,a\rangle=df(a) ⟨ grad f , a ⟩ = df ( a ) grad f \operatorname{grad}f grad f f f f λ \lambda λ p p p sign det d ( grad f ) p = ( − 1 ) λ \operatorname{sign}\det d(\operatorname{grad}f)_p=(-1)^\lambda sign det d ( grad f ) p = ( − 1 ) λ
証明(補題 7.5) チャート ( x 1 , … , x n ) (x^1,\dots,x^n) ( x 1 , … , x n ) G = ( g i j ) G=(g_{ij}) G = ( g ij ) grad f \operatorname{grad}f grad f v = G − 1 ∇ f v=G^{-1}\nabla f v = G − 1 ∇ f ∇ f \nabla f ∇ f ∇ f = 0 \nabla f=0 ∇ f = 0 p p p ∇ f ( p ) = 0 \nabla f(p)=0 ∇ f ( p ) = 0 d v p = G ( p ) − 1 H ( p ) dv_p=G(p)^{-1}H(p) d v p = G ( p ) − 1 H ( p ) H H H 定義 2.1[Morse 理論] )で、det d v p = det H ( p ) / det G ( p ) \det dv_p=\det H(p)/\det G(p) det d v p = det H ( p ) / det G ( p ) H ( p ) H(p) H ( p ) λ \lambda λ n − λ n-\lambda n − λ sign det H ( p ) = ( − 1 ) λ \operatorname{sign}\det H(p)=(-1)^\lambda sign det H ( p ) = ( − 1 ) λ det G > 0 \det G>0 det G > 0
∎ 定理 7.6 (Poincaré–Hopf の定理 ) ✓
M M M n n n n ≥ 2 n\ge2 n ≥ 2 V V V M M M
∑ V ( p ) = 0 ind p ( V ) = χ ( M ) = ∑ k = 0 n ( − 1 ) k b k ( M ) \sum_{V(p)=0}\operatorname{ind}_p(V)=\chi(M)=\sum_{k=0}^n(-1)^kb_k(M) V ( p ) = 0 ∑ ind p ( V ) = χ ( M ) = k = 0 ∑ n ( − 1 ) k b k ( M ) が成り立つ。M M M
証明(定理 7.6) M M M R N \mathbb{R}^N R N 定理 8.1[部分多様体と正則値定理] )。
第 1 段:非退化な場合。 V V V 命題 7.2 と 補題 7.4 から ∑ p ind p ( V ) = deg g \sum_p\operatorname{ind}_p(V)=\deg g ∑ p ind p ( V ) = deg g V V V M M M f f f 定理 4.1[Morse 理論] )、V = grad f V=\operatorname{grad}f V = grad f 補題 7.5 から、指数 λ \lambda λ C λ C_\lambda C λ
deg g = ∑ λ ( − 1 ) λ C λ = χ ( M ) \deg g=\sum_\lambda(-1)^\lambda C_\lambda=\chi(M) deg g = λ ∑ ( − 1 ) λ C λ = χ ( M ) です(最後は Morse 不等式の等号 定理 7.3[Morse 理論] (2))。
第 2 段:一般の孤立零点。 M M M p p p V V V v v v B 2 ‾ \overline{B_2} B 2 B 2 ‾ \overline{B_2} B 2 0 0 0 c = min 1 ≤ ∣ x ∣ ≤ 2 ∣ v ( x ) ∣ > 0 c=\min_{1\le|x|\le2}|v(x)|>0 c = min 1 ≤ ∣ x ∣ ≤ 2 ∣ v ( x ) ∣ > 0 v v v y y y ∣ y ∣ < c |y|<c ∣ y ∣ < c β : R n → [ 0 , 1 ] \beta\colon\mathbb{R}^n\to[0,1] β : R n → [ 0 , 1 ] B 1 ‾ \overline{B_1} B 1 1 1 1 B 2 B_2 B 2 v ′ = v − β y v'=v-\beta y v ′ = v − β y 1 ≤ ∣ x ∣ ≤ 2 1\le|x|\le2 1 ≤ ∣ x ∣ ≤ 2 ∣ v ′ ∣ ≥ c − ∣ y ∣ > 0 |v'|\ge c-|y|>0 ∣ v ′ ∣ ≥ c − ∣ y ∣ > 0 v ′ v' v ′ B 2 ‾ \overline{B_2} B 2 B 1 B_1 B 1 v ′ = v − y v'=v-y v ′ = v − y v − 1 ( y ) ∩ B 1 v^{-1}(y)\cap B_1 v − 1 ( y ) ∩ B 1 ∂ B 2 \partial B_2 ∂ B 2 v ′ = v v'=v v ′ = v 補題 5.2 (1) から
∑ v ′ ( x ) = 0 , x ∈ B 1 ind x ( v ′ ) = W ( v ′ ∣ ∂ B 2 , 0 ) = W ( v ∣ ∂ B 2 , 0 ) = ind 0 ( v ) \sum_{v'(x)=0,\ x\in B_1}\operatorname{ind}_x(v')=W(v'|_{\partial B_2},0)=W(v|_{\partial B_2},0)=\operatorname{ind}_0(v) v ′ ( x ) = 0 , x ∈ B 1 ∑ ind x ( v ′ ) = W ( v ′ ∣ ∂ B 2 , 0 ) = W ( v ∣ ∂ B 2 , 0 ) = ind 0 ( v ) です。各零点のまわりでこの置き換えをして得られるベクトル場 V ′ V' V ′ V V V χ ( M ) \chi(M) χ ( M )
∎ n = 1 n=1 n = 1 χ = 0 \chi=0 χ = 0 ∂ / ∂ θ \partial/\partial\theta ∂ / ∂ θ
定理 7.7 (零点のないベクトル場の存在 ) ✓
M M M M M M 0 0 0 χ ( M ) = 0 \chi(M)=0 χ ( M ) = 0
証明(定理 7.7) n = dim M = 1 n=\dim M=1 n = dim M = 1 M ≅ S 1 M\cong S^1 M ≅ S 1 定理 4.4[横断性] )で両方とも成り立ちます。n ≥ 2 n\ge2 n ≥ 2 定理 7.6 の左辺は空な和で χ ( M ) = 0 \chi(M)=0 χ ( M ) = 0
逆に χ ( M ) = 0 \chi(M)=0 χ ( M ) = 0 M M M R N \mathbb{R}^N R N V V V 補題 7.5 )を取ると、零点は非退化なので有限個 z 1 , … , z r z_1,\dots,z_r z 1 , … , z r φ : U → R n \varphi\colon U\to\mathbb{R}^n φ : U → R n B 2 ‾ \overline{B_2} B 2 φ − 1 ( B 1 / 2 ) \varphi^{-1}(B_{1/2}) φ − 1 ( B 1/2 ) q 1 , … , q r q_1,\dots,q_r q 1 , … , q r 定理 5.4[管状近傍・カラー・イソトピーの拡張] (2) により Φ ( z i ) = q i \Phi(z_i)=q_i Φ ( z i ) = q i M M M Φ \Phi Φ V ′ = d Φ ∘ V ∘ Φ − 1 V'=d\Phi\circ V\circ\Phi^{-1} V ′ = d Φ ∘ V ∘ Φ − 1 q 1 , … , q r q_1,\dots,q_r q 1 , … , q r v : B 2 ‾ → R n v\colon\overline{B_2}\to\mathbb{R}^n v : B 2 → R n 補題 5.2 (1) と 定理 7.6 から
deg ( v / ∣ v ∣ : ∂ B 1 → S n − 1 ) = ∑ i ind q i ( V ′ ) = χ ( M ) = 0 \deg\bigl(v/|v|\colon\partial B_1\to S^{n-1}\bigr)=\sum_i\operatorname{ind}_{q_i}(V')=\chi(M)=0 deg ( v /∣ v ∣ : ∂ B 1 → S n − 1 ) = i ∑ ind q i ( V ′ ) = χ ( M ) = 0 です。
∂ B 1 = S n − 1 \partial B_1=S^{n-1} ∂ B 1 = S n − 1 定理 4.5 (3))、Hopf の写像度定理(系 6.2[Hurewicz の定理と Freudenthal の懸垂定理] )により v / ∣ v ∣ v/|v| v /∣ v ∣ u : D n → S n − 1 u\colon D^n\to S^{n-1} u : D n → S n − 1 補題 2.5[ホモトピー群とファイブレーション] )。B 2 ‾ \overline{B_2} B 2 W \mathsf{W} W 1 ≤ ∣ x ∣ ≤ 2 1\le|x|\le2 1 ≤ ∣ x ∣ ≤ 2 W = v \mathsf{W}=v W = v ∣ x ∣ ≤ 1 |x|\le1 ∣ x ∣ ≤ 1 W ( x ) = m ( x ) u ( x ) \mathsf{W}(x)=m(x)u(x) W ( x ) = m ( x ) u ( x ) m ( x ) = ∣ x ∣ ∣ v ( x / ∣ x ∣ ) ∣ + ( 1 − ∣ x ∣ ) m(x)=|x|\,|v(x/|x|)|+(1-|x|) m ( x ) = ∣ x ∣ ∣ v ( x /∣ x ∣ ) ∣ + ( 1 − ∣ x ∣ ) m ( 0 ) = 1 m(0)=1 m ( 0 ) = 1 m > 0 m>0 m > 0 ∣ x ∣ = 1 |x|=1 ∣ x ∣ = 1 W \mathsf{W} W R n ∖ { 0 } \mathbb{R}^n\setminus\{0\} R n ∖ { 0 } W \mathsf{W} W { 1 < ∣ x ∣ < 2 } \{1<|x|<2\} { 1 < ∣ x ∣ < 2 } 定理 8.1[管状近傍・カラー・イソトピーの拡張] (1)。多様体 B 2 B_2 B 2 R n ∖ { 0 } \mathbb{R}^n\setminus\{0\} R n ∖ { 0 } { 3 2 ≤ ∣ x ∣ < 2 } \{\tfrac32\le|x|<2\} { 2 3 ≤ ∣ x ∣ < 2 } W ~ : B 2 → R n ∖ { 0 } \tilde{\mathsf{W}}\colon B_2\to\mathbb{R}^n\setminus\{0\} W ~ : B 2 → R n ∖ { 0 } { 3 2 ≤ ∣ x ∣ < 2 } \{\tfrac32\le|x|<2\} { 2 3 ≤ ∣ x ∣ < 2 } v v v φ − 1 ( B 2 ) \varphi^{-1}(B_2) φ − 1 ( B 2 ) V ′ V' V ′ W ~ \tilde{\mathsf{W}} W ~ M M M 0 0 0
∎ 例 7.8 (Poincaré–Hopf の定理の例 )
(a) S 2 S^2 S 2 z z z V ( x , y , z ) = ( − y , x , 0 ) V(x,y,z)=(-y,x,0) V ( x , y , z ) = ( − y , x , 0 ) 0 0 0 ( x , y ) (x,y) ( x , y ) v = ( − y , x ) v=(-y,x) v = ( − y , x ) 1 1 1 + 1 +1 + 1 2 = χ ( S 2 ) 2=\chi(S^2) 2 = χ ( S 2 ) ( − 1 ) 0 (-1)^0 ( − 1 ) 0 ( − 1 ) 2 (-1)^2 ( − 1 ) 2 2 2 2
(b) トーラス T 2 = R 2 / Z 2 T^2=\mathbb{R}^2/\mathbb{Z}^2 T 2 = R 2 / Z 2 ∂ / ∂ x \partial/\partial x ∂ / ∂ x χ ( T 2 ) = 0 \chi(T^2)=0 χ ( T 2 ) = 0 g g g 1 1 1 2 g 2g 2 g 1 1 1 1 − 2 g + 1 = 2 − 2 g 1-2g+1=2-2g 1 − 2 g + 1 = 2 − 2 g
(c) χ ( S 2 m ) = 2 ≠ 0 \chi(S^{2m})=2\ne0 χ ( S 2 m ) = 2 = 0 定理 6.3[胞体ホモロジーと写像度] )の滑らかな場合です。奇数次元の球面 S 2 m − 1 ⊂ C m S^{2m-1}\subset\mathbb{C}^m S 2 m − 1 ⊂ C m V ( z ) = i z V(z)=iz V ( z ) = i z χ = 0 \chi=0 χ = 0
(d) C P n \mathbb{C}P^n C P n a 0 , … , a n a_0,\dots,a_n a 0 , … , a n [ z 0 : ⋯ : z n ] ↦ [ e t a 0 z 0 : ⋯ : e t a n z n ] [z_0:\dots:z_n]\mapsto[e^{ta_0}z_0:\dots:e^{ta_n}z_n] [ z 0 : ⋯ : z n ] ↦ [ e t a 0 z 0 : ⋯ : e t a n z n ] [ 0 : ⋯ : 1 : ⋯ : 0 ] [0:\dots:1:\dots:0] [ 0 : ⋯ : 1 : ⋯ : 0 ] n + 1 n+1 n + 1 j j j w i = z i / z j w_i=z_i/z_j w i = z i / z j i ≠ j i\ne j i = j w i ↦ e t ( a i − a j ) w i w_i\mapsto e^{t(a_i-a_j)}w_i w i ↦ e t ( a i − a j ) w i w i ↦ ( a i − a j ) w i w_i\mapsto(a_i-a_j)w_i w i ↦ ( a i − a j ) w i 2 n 2n 2 n ∏ i ≠ j ( a i − a j ) 2 > 0 \prod_{i\ne j}(a_i-a_j)^2>0 ∏ i = j ( a i − a j ) 2 > 0 + 1 +1 + 1 χ ( C P n ) = n + 1 \chi(\mathbb{C}P^n)=n+1 χ ( C P n ) = n + 1
(e) R 3 \mathbb{R}^3 R 3 S S S 補題 7.4 を使うと、∂ N ′ \partial N' ∂ N ′ S S S ν \nu ν − ν -\nu − ν − 1 -1 − 1 deg ν \deg\nu deg ν χ ( S ) = 2 deg ν \chi(S)=2\deg\nu χ ( S ) = 2 deg ν ν : S → S 2 \nu\colon S\to S^2 ν : S → S 2 K K K 系 4.4 から ∫ S K d A = 4 π deg ν = 2 π χ ( S ) \int_SK\,dA=4\pi\deg\nu=2\pi\chi(S) ∫ S K d A = 4 π deg ν = 2 π χ ( S ) 定理 6.3[曲線と曲面] )と一致します。
定義 8.1 (絡み数 ) ↗
K , L ⊂ R 3 K,L\subset\mathbb{R}^3 K , L ⊂ R 3
λ K , L : K × L → S 2 , λ K , L ( x , y ) = y − x ∣ y − x ∣ \lambda_{K,L}\colon K\times L\to S^2,\qquad\lambda_{K,L}(x,y)=\frac{y-x}{|y-x|} λ K , L : K × L → S 2 , λ K , L ( x , y ) = ∣ y − x ∣ y − x の写像度(K × L K\times L K × L lk ( K , L ) \operatorname{lk}(K,L) lk ( K , L ) K K K L L L 絡み数 という。
K K K L L L λ K , L \lambda_{K,L} λ K , L K K K L L L λ K , L \lambda_{K,L} λ K , L 0 0 0
命題 8.2 (絡み数の 3 つの表示と対称性 ) ✓
定義 8.1 の K , L K,L K , L
(Gauss の積分)K , L K,L K , L x ( s ) x(s) x ( s ) y ( t ) y(t) y ( t ) lk ( K , L ) = 1 4 π ∫ K ∫ L det ( x ′ ( s ) , y ′ ( t ) , x ( s ) − y ( t ) ) ∣ x ( s ) − y ( t ) ∣ 3 d s d t . \operatorname{lk}(K,L)=\frac1{4\pi}\int_K\!\!\int_L\frac{\det\bigl(x'(s),\,y'(t),\,x(s)-y(t)\bigr)}{|x(s)-y(t)|^3}\,ds\,dt . lk ( K , L ) = 4 π 1 ∫ K ∫ L ∣ x ( s ) − y ( t ) ∣ 3 det ( x ′ ( s ) , y ′ ( t ) , x ( s ) − y ( t ) ) d s d t .
(Seifert 膜との交点数)F ⊂ R 3 F\subset\mathbb{R}^3 F ⊂ R 3 ∂ F = K \partial F=K ∂ F = K L L L F F F lk ( K , L ) = ∑ p ∈ F ∩ L ϵ p , \operatorname{lk}(K,L)=\sum_{p\in F\cap L}\epsilon_p, lk ( K , L ) = p ∈ F ∩ L ∑ ϵ p , ϵ p \epsilon_p ϵ p T p F T_pF T p F ( a 1 , a 2 ) (a_1,a_2) ( a 1 , a 2 ) L L L b b b sign det ( a 1 , a 2 , b ) \operatorname{sign}\det(a_1,a_2,b) sign det ( a 1 , a 2 , b )
(対称性)lk ( L , K ) = lk ( K , L ) \operatorname{lk}(L,K)=\operatorname{lk}(K,L) lk ( L , K ) = lk ( K , L )
証明(命題 8.2) 1。 S 2 S^2 S 2 ω u ( a , b ) = det ( u , a , b ) \omega_u(a,b)=\det(u,a,b) ω u ( a , b ) = det ( u , a , b ) ∫ S 2 ω = 4 π \int_{S^2}\omega=4\pi ∫ S 2 ω = 4 π 系 4.4 を使います。r = y − x r=y-x r = y − x λ = r / ∣ r ∣ \lambda=r/|r| λ = r /∣ r ∣ ∂ s λ \partial_s\lambda ∂ s λ ∂ t λ \partial_t\lambda ∂ t λ ∂ s r / ∣ r ∣ = − x ′ / ∣ r ∣ \partial_sr/|r|=-x'/|r| ∂ s r /∣ r ∣ = − x ′ /∣ r ∣ ∂ t r / ∣ r ∣ = y ′ / ∣ r ∣ \partial_tr/|r|=y'/|r| ∂ t r /∣ r ∣ = y ′ /∣ r ∣ r r r r r r
λ ∗ ω ( ∂ s , ∂ t ) = det ( λ , ∂ s λ , ∂ t λ ) = det ( r , − x ′ , y ′ ) ∣ r ∣ 3 = det ( x ′ , y ′ , x − y ) ∣ x − y ∣ 3 \lambda^{*}\omega(\partial_s,\partial_t)=\det(\lambda,\partial_s\lambda,\partial_t\lambda)=\frac{\det(r,-x',y')}{|r|^3}=\frac{\det(x',y',x-y)}{|x-y|^3} λ ∗ ω ( ∂ s , ∂ t ) = det ( λ , ∂ s λ , ∂ t λ ) = ∣ r ∣ 3 det ( r , − x ′ , y ′ ) = ∣ x − y ∣ 3 det ( x ′ , y ′ , x − y ) です(列の巡回置換は行列式を変えず、− det ( x ′ , y ′ , r ) = det ( x ′ , y ′ , − r ) -\det(x',y',r)=\det(x',y',-r) − det ( x ′ , y ′ , r ) = det ( x ′ , y ′ , − r )
2。 D = F × L D=F\times L D = F × L ∂ F × L = K × L \partial F\times L=K\times L ∂ F × L = K × L ν \nu ν F F F ( ν , k , l ) (\nu,k,l) ( ν , k , l ) ( ν , k ) (\nu,k) ( ν , k ) F F F l l l L L L G : D → R 3 G\colon D\to\mathbb{R}^3 G : D → R 3 G ( x , y ) = y − x G(x,y)=y-x G ( x , y ) = y − x ∂ G / ∣ ∂ G ∣ = λ K , L \partial G/|\partial G|=\lambda_{K,L} ∂ G /∣ ∂ G ∣ = λ K , L lk ( K , L ) = W ( ∂ G , 0 ) \operatorname{lk}(K,L)=W(\partial G,0) lk ( K , L ) = W ( ∂ G , 0 ) G G G p ∈ F ∩ L p\in F\cap L p ∈ F ∩ L ( p , p ) (p,p) ( p , p ) K ∩ L = ∅ K\cap L=\varnothing K ∩ L = ∅ d G ( p , p ) ( a , b ) = b − a dG_{(p,p)}(a,b)=b-a d G ( p , p ) ( a , b ) = b − a L ⋔ F L\pitchfork F L ⋔ F T p F + T p L = R 3 T_pF+T_pL=\mathbb{R}^3 T p F + T p L = R 3 ( ( a 1 , 0 ) , ( a 2 , 0 ) , ( 0 , b ) ) ((a_1,0),(a_2,0),(0,b)) (( a 1 , 0 ) , ( a 2 , 0 ) , ( 0 , b )) ( − a 1 , − a 2 , b ) (-a_1,-a_2,b) ( − a 1 , − a 2 , b ) det ( a 1 , a 2 , b ) \det(a_1,a_2,b) det ( a 1 , a 2 , b ) 補題 5.2 (1)(2) から W ( ∂ G , 0 ) = ∑ p ϵ p W(\partial G,0)=\sum_p\epsilon_p W ( ∂ G , 0 ) = ∑ p ϵ p
3。 σ : L × K → K × L \sigma\colon L\times K\to K\times L σ : L × K → K × L σ ( y , x ) = ( x , y ) \sigma(y,x)=(x,y) σ ( y , x ) = ( x , y ) α \alpha α S 2 S^2 S 2 λ L , K = α ∘ λ K , L ∘ σ \lambda_{L,K}=\alpha\circ\lambda_{K,L}\circ\sigma λ L , K = α ∘ λ K , L ∘ σ α ∗ ω = − ω \alpha^{*}\omega=-\omega α ∗ ω = − ω det ( − u , − a , − b ) = − det ( u , a , b ) \det(-u,-a,-b)=-\det(u,a,b) det ( − u , − a , − b ) = − det ( u , a , b ) 系 4.4 から
4 π lk ( L , K ) = ∫ L × K σ ∗ λ K , L ∗ α ∗ ω = − ∫ L × K σ ∗ ( λ K , L ∗ ω ) = ∫ K × L λ K , L ∗ ω = 4 π lk ( K , L ) 4\pi\operatorname{lk}(L,K)=\int_{L\times K}\sigma^{*}\lambda_{K,L}^{*}\alpha^{*}\omega=-\int_{L\times K}\sigma^{*}(\lambda_{K,L}^{*}\omega)=\int_{K\times L}\lambda_{K,L}^{*}\omega=4\pi\operatorname{lk}(K,L) 4 π lk ( L , K ) = ∫ L × K σ ∗ λ K , L ∗ α ∗ ω = − ∫ L × K σ ∗ ( λ K , L ∗ ω ) = ∫ K × L λ K , L ∗ ω = 4 π lk ( K , L ) です。
∎ 例 8.3 (Hopf 絡み目と Whitehead 絡み目 )
(a) K K K x y xy x y L L L y ( t ) = ( 1 + cos t , 0 , sin t ) y(t)=(1+\cos t,0,\sin t) y ( t ) = ( 1 + cos t , 0 , sin t ) Hopf 絡み目 )。F F F x y xy x y ( e 1 , e 2 ) (e_1,e_2) ( e 1 , e 2 ) L L L F F F t = π t=\pi t = π ( 0 , 0 , − 1 ) (0,0,-1) ( 0 , 0 , − 1 ) ϵ = sign det ( e 1 , e 2 , − e 3 ) = − 1 \epsilon=\operatorname{sign}\det(e_1,e_2,-e_3)=-1 ϵ = sign det ( e 1 , e 2 , − e 3 ) = − 1 lk ( K , L ) = − 1 \operatorname{lk}(K,L)=-1 lk ( K , L ) = − 1 L L L + 1 +1 + 1 0 0 0
(b) Whitehead 絡み目 は、一方の成分 K K K L L L 命題 8.2 (2) から絡み数は ( − 1 ) + ( + 1 ) = 0 (-1)+(+1)=0 ( − 1 ) + ( + 1 ) = 0
定義 8.4 (Lefschetz 写像・局所 Lefschetz 数 ) ↗
X X X n n n f : X → X f\colon X\to X f : X → X Δ \Delta Δ Γ f = { ( x , f ( x ) ) } \Gamma_f=\{(x,f(x))\} Γ f = {( x , f ( x ))} X × X X\times X X × X n n n X X X x ↦ ( x , x ) x\mapsto(x,x) x ↦ ( x , x ) γ f : x ↦ ( x , f ( x ) ) \gamma_f\colon x\mapsto(x,f(x)) γ f : x ↦ ( x , f ( x ))
L ( f ) = I ( Δ , Γ f ) L(f)=I(\Delta,\Gamma_f) L ( f ) = I ( Δ , Γ f ) を f f f Lefschetz 数 という。Γ f ⋔ Δ \Gamma_f\pitchfork\Delta Γ f ⋔ Δ f f f Lefschetz 写像 といい、不動点 x x x L x ( f ) = sign ( x , x ) ( Δ , Γ f ) L_x(f)=\operatorname{sign}_{(x,x)}(\Delta,\Gamma_f) L x ( f ) = sign ( x , x ) ( Δ , Γ f ) 局所 Lefschetz 数 という。
Γ f ⋔ Δ \Gamma_f\pitchfork\Delta Γ f ⋔ Δ d f x df_x d f x 1 1 1 演習 11.2[横断性] )。
命題 8.5 (局所 Lefschetz 数 ) ✓
定義 8.4 の状況で次が成り立つ。
L ( f ) L(f) L ( f ) f f f f f f x x x L x ( f ) = sign det ( d f x − I ) , L ( f ) = ∑ f ( x ) = x sign det ( d f x − I ) L_x(f)=\operatorname{sign}\det(df_x-I),\qquad L(f)=\sum_{f(x)=x}\operatorname{sign}\det(df_x-I) L x ( f ) = sign det ( d f x − I ) , L ( f ) = f ( x ) = x ∑ sign det ( d f x − I ) L ( f ) ≠ 0 L(f)\ne0 L ( f ) = 0 f f f 証明(命題 8.5) 1。 命題 3.5 から I ( Δ , Γ f ) = ( − 1 ) n 2 I ( Γ f , Δ ) = ( − 1 ) n I ( γ f , Δ ) I(\Delta,\Gamma_f)=(-1)^{n^2}I(\Gamma_f,\Delta)=(-1)^nI(\gamma_f,\Delta) I ( Δ , Γ f ) = ( − 1 ) n 2 I ( Γ f , Δ ) = ( − 1 ) n I ( γ f , Δ ) f t f_t f t γ f t \gamma_{f_t} γ f t 定理 3.4 から右辺は不変です。
2。 Δ ∩ Γ f \Delta\cap\Gamma_f Δ ∩ Γ f 0 0 0 x x x T x X T_xX T x X ( e 1 , … , e n ) (e_1,\dots,e_n) ( e 1 , … , e n ) A = d f x A=df_x A = d f x T ( x , x ) Δ T_{(x,x)}\Delta T ( x , x ) Δ ( e i , e i ) (e_i,e_i) ( e i , e i ) T ( x , x ) Γ f T_{(x,x)}\Gamma_f T ( x , x ) Γ f ( e i , A e i ) (e_i,Ae_i) ( e i , A e i ) X × X X\times X X × X ( e 1 , 0 ) , … , ( e n , 0 ) , ( 0 , e 1 ) , … , ( 0 , e n ) (e_1,0),\dots,(e_n,0),(0,e_1),\dots,(0,e_n) ( e 1 , 0 ) , … , ( e n , 0 ) , ( 0 , e 1 ) , … , ( 0 , e n )
( I I I A ) , det ( I I I A ) = det ( I I 0 A − I ) = det ( A − I ) \begin{pmatrix}I&I\\I&A\end{pmatrix},\qquad\det\begin{pmatrix}I&I\\I&A\end{pmatrix}=\det\begin{pmatrix}I&I\\0&A-I\end{pmatrix}=\det(A-I) ( I I I A ) , det ( I I I A ) = det ( I 0 I A − I ) = det ( A − I ) です(第 1 ブロック行を第 2 ブロック行から引きました)。よって L x ( f ) = sign det ( d f x − I ) L_x(f)=\operatorname{sign}\det(df_x-I) L x ( f ) = sign det ( d f x − I )
3。 不動点がなければ Δ ∩ Γ f = ∅ \Delta\cap\Gamma_f=\varnothing Δ ∩ Γ f = ∅ I ( Δ , Γ f ) = 0 I(\Delta,\Gamma_f)=0 I ( Δ , Γ f ) = 0
∎ 演習 9.1 標準
連続写像 f : D n → D n f\colon D^n\to D^n f : D n → D n 系 4.6[横断性] と滑らかな近似から導け。
解答 不動点がないとします。c = min x ∣ f ( x ) − x ∣ > 0 c=\min_x|f(x)-x|>0 c = min x ∣ f ( x ) − x ∣ > 0 f f f 定理 6.1 (3) の証明と同じく、1 の分割で滑らかな f ~ : D n → R n \tilde f\colon D^n\to\mathbb{R}^n f ~ : D n → R n ∣ f ~ − f ∣ < c / 4 |\tilde f-f|<c/4 ∣ f ~ − f ∣ < c /4 f 1 = f ~ / ( 1 + c / 4 ) f_1=\tilde f/(1+c/4) f 1 = f ~ / ( 1 + c /4 ) ∣ f 1 ∣ ≤ ( 1 + c / 4 ) / ( 1 + c / 4 ) = 1 |f_1|\le(1+c/4)/(1+c/4)=1 ∣ f 1 ∣ ≤ ( 1 + c /4 ) / ( 1 + c /4 ) = 1 f 1 : D n → D n f_1\colon D^n\to D^n f 1 : D n → D n ∣ f 1 − f ∣ ≤ ∣ f ~ − f ∣ + ∣ f ~ ∣ ⋅ c / 4 1 + c / 4 < c / 4 + c / 4 |f_1-f|\le|\tilde f-f|+|\tilde f|\cdot\frac{c/4}{1+c/4}<c/4+c/4 ∣ f 1 − f ∣ ≤ ∣ f ~ − f ∣ + ∣ f ~ ∣ ⋅ 1 + c /4 c /4 < c /4 + c /4 ∣ f 1 ( x ) − x ∣ > c / 2 > 0 |f_1(x)-x|>c/2>0 ∣ f 1 ( x ) − x ∣ > c /2 > 0
x x x f 1 ( x ) f_1(x) f 1 ( x ) S n − 1 S^{n-1} S n − 1 r ( x ) r(x) r ( x ) r ( x ) = x + t ( x ) ( x − f 1 ( x ) ) r(x)=x+t(x)(x-f_1(x)) r ( x ) = x + t ( x ) ( x − f 1 ( x )) t ≥ 0 t\ge0 t ≥ 0 ∣ x + t ( x − f 1 ( x ) ) ∣ 2 = 1 |x+t(x-f_1(x))|^2=1 ∣ x + t ( x − f 1 ( x )) ∣ 2 = 1
t ( x ) = − ⟨ x , d ⟩ + ⟨ x , d ⟩ 2 + ∣ d ∣ 2 ( 1 − ∣ x ∣ 2 ) ∣ d ∣ 2 , d = x − f 1 ( x ) t(x)=\frac{-\langle x,d\rangle+\sqrt{\langle x,d\rangle^2+|d|^2(1-|x|^2)}}{|d|^2},\qquad d=x-f_1(x) t ( x ) = ∣ d ∣ 2 − ⟨ x , d ⟩ + ⟨ x , d ⟩ 2 + ∣ d ∣ 2 ( 1 − ∣ x ∣ 2 ) , d = x − f 1 ( x ) です。根号の中は、∣ x ∣ < 1 |x|<1 ∣ x ∣ < 1 ∣ x ∣ = 1 |x|=1 ∣ x ∣ = 1 ⟨ x , d ⟩ 2 \langle x,d\rangle^2 ⟨ x , d ⟩ 2 ∣ x ∣ = 1 |x|=1 ∣ x ∣ = 1 ⟨ x , d ⟩ = 1 − ⟨ x , f 1 ( x ) ⟩ > 0 \langle x,d\rangle=1-\langle x,f_1(x)\rangle>0 ⟨ x , d ⟩ = 1 − ⟨ x , f 1 ( x )⟩ > 0 ∣ f 1 ( x ) ∣ ≤ 1 |f_1(x)|\le1 ∣ f 1 ( x ) ∣ ≤ 1 f 1 ( x ) ≠ x f_1(x)\ne x f 1 ( x ) = x ⟨ x , f 1 ( x ) ⟩ < 1 \langle x,f_1(x)\rangle<1 ⟨ x , f 1 ( x )⟩ < 1 t t t r r r ∣ x ∣ = 1 |x|=1 ∣ x ∣ = 1 t = 0 t=0 t = 0 r ( x ) = x r(x)=x r ( x ) = x r : D n → S n − 1 r\colon D^n\to S^{n-1} r : D n → S n − 1 系 4.6[横断性] に反します。
演習 9.2 標準
整数行列 A = ( a b c d ) A=\begin{pmatrix}a&b\\c&d\end{pmatrix} A = ( a c b d ) f A : T 2 → T 2 f_A\colon T^2\to T^2 f A : T 2 → T 2 T 2 = R 2 / Z 2 T^2=\mathbb{R}^2/\mathbb{Z}^2 T 2 = R 2 / Z 2 [ x ] ↦ [ A x ] [x]\mapsto[Ax] [ x ] ↦ [ A x ] det A \det A det A det ( A − I ) ≠ 0 \det(A-I)\ne0 det ( A − I ) = 0 f A f_A f A
解答 ω = d x ∧ d y \omega=dx\wedge dy ω = d x ∧ d y T 2 T^2 T 2 ∫ T 2 ω = 1 \int_{T^2}\omega=1 ∫ T 2 ω = 1 f A ∗ ω = det A d x ∧ d y f_A^{*}\omega=\det A\,dx\wedge dy f A ∗ ω = det A d x ∧ d y 系 4.4 から deg f A = det A \deg f_A=\det A deg f A = det A det A = 0 \det A=0 det A = 0 f A f_A f A 0 0 0
不動点は ( A − I ) x ∈ Z 2 (A-I)x\in\mathbb{Z}^2 ( A − I ) x ∈ Z 2 [ x ] [x] [ x ] d f A = A df_A=A d f A = A det ( A − I ) ≠ 0 \det(A-I)\ne0 det ( A − I ) = 0 f A f_A f A sign det ( A − I ) \operatorname{sign}\det(A-I) sign det ( A − I ) 命題 8.5 )。不動点の個数は f A − I f_{A-I} f A − I [ 0 ] [0] [ 0 ] f A − I f_{A-I} f A − I det ( A − I ) \det(A-I) det ( A − I ) det ( A − I ) \det(A-I) det ( A − I ) ∣ det ( A − I ) ∣ |\det(A-I)| ∣ det ( A − I ) ∣ L ( f A ) = det ( A − I ) = 1 − tr A + det A L(f_A)=\det(A-I)=1-\operatorname{tr}A+\det A L ( f A ) = det ( A − I ) = 1 − tr A + det A H 0 , H 1 , H 2 H^0,H^1,H^2 H 0 , H 1 , H 2 1 , tr A , det A 1,\operatorname{tr}A,\det A 1 , tr A , det A 注意 8.6 と整合します。
演習 9.3 易
S 2 = C ∪ { ∞ } S^2=\mathbb{C}\cup\{\infty\} S 2 = C ∪ { ∞ } C \mathbb{C} C v ( z ) = z 2 v(z)=z^2 v ( z ) = z 2 ∞ \infty ∞ w = 1 / z w=1/z w = 1/ z ∞ \infty ∞ 定理 7.6 を確かめよ。
解答 座標変換 w = 1 / z w=1/z w = 1/ z d w = − z − 2 d z dw=-z^{-2}dz d w = − z − 2 d z z z z z 2 z^2 z 2 w w w − z − 2 ⋅ z 2 = − 1 -z^{-2}\cdot z^2=-1 − z − 2 ⋅ z 2 = − 1 ∞ \infty ∞ w = 0 w=0 w = 0 − 1 -1 − 1 ∞ \infty ∞ z = 0 z=0 z = 0 2 2 2 例 7.3 )、χ ( S 2 ) = 2 \chi(S^2)=2 χ ( S 2 ) = 2 v ( z ) = z k v(z)=z^k v ( z ) = z k w w w − w 2 − k -w^{2-k} − w 2 − k k ≤ 2 k\le2 k ≤ 2 k + ( 2 − k ) = 2 k+(2-k)=2 k + ( 2 − k ) = 2
演習 9.4 標準
K K K x y xy x y m ≥ 1 m\ge1 m ≥ 1 L m L_m L m
y ( t ) = ( ( 1 + 1 2 cos m t ) cos t , ( 1 + 1 2 cos m t ) sin t , 1 2 sin m t ) ( 0 ≤ t ≤ 2 π ) y(t)=\bigl((1+\tfrac12\cos mt)\cos t,\ (1+\tfrac12\cos mt)\sin t,\ \tfrac12\sin mt\bigr)\qquad(0\le t\le2\pi) y ( t ) = ( ( 1 + 2 1 cos m t ) cos t , ( 1 + 2 1 cos m t ) sin t , 2 1 sin m t ) ( 0 ≤ t ≤ 2 π ) で定まる閉曲線とする。L m L_m L m K K K lk ( K , L m ) \operatorname{lk}(K,L_m) lk ( K , L m ) 2 2 2 y ~ ( t ) = ( ( 2 + 1 2 cos m t ) cos t , ( 2 + 1 2 cos m t ) sin t , 1 2 sin m t ) \tilde y(t)=((2+\tfrac12\cos mt)\cos t,(2+\tfrac12\cos mt)\sin t,\tfrac12\sin mt) y ~ ( t ) = (( 2 + 2 1 cos m t ) cos t , ( 2 + 2 1 cos m t ) sin t , 2 1 sin m t )
解答 L m L_m L m K K K 1 2 \tfrac12 2 1 m m m y ( t ) y(t) y ( t ) K K K z z z ρ = 1 + 1 2 cos m t \rho=1+\tfrac12\cos mt ρ = 1 + 2 1 cos m t z = 1 2 sin m t z=\tfrac12\sin mt z = 2 1 sin m t ( ( ρ − 1 ) 2 + z 2 ) 1 / 2 = 1 2 ((\rho-1)^2+z^2)^{1/2}=\tfrac12 (( ρ − 1 ) 2 + z 2 ) 1/2 = 2 1 L m L_m L m K K K
F F F x y xy x y 例 8.3 と同じ向き)とします。L m L_m L m F F F z = 0 z=0 z = 0 ρ < 1 \rho<1 ρ < 1 sin m t = 0 \sin mt=0 sin m t = 0 cos m t = − 1 \cos mt=-1 cos m t = − 1 m m m t t t z z z m 2 cos m t = − m 2 < 0 \tfrac m2\cos mt=-\tfrac m2<0 2 m cos m t = − 2 m < 0 F F F ϵ = sign det ( e 1 , e 2 , y ′ ) = − 1 \epsilon=\operatorname{sign}\det(e_1,e_2,y')=-1 ϵ = sign det ( e 1 , e 2 , y ′ ) = − 1 命題 8.2 (2) から lk ( K , L m ) = − m \operatorname{lk}(K,L_m)=-m lk ( K , L m ) = − m m = 1 m=1 m = 1
y ~ \tilde y y ~ z z z 3 2 \tfrac32 2 3 F F F K K K 0 0 0 K K K
V. Guillemin, A. Pollack, Differential Topology , Prentice-Hall, 1974 — Chapter 2(§4〜§6:mod 2 交点数、回転数と Jordan–Brouwer の分離定理、Borsuk–Ulam の定理)、Chapter 3(向き付きの交点数、Lefschetz 不動点理論、ベクトル場と Poincaré–Hopf の定理)。
J. W. Milnor, Topology from the Differentiable Viewpoint , University Press of Virginia, 1965 — §4〜§6(写像度、ベクトル場の指数、Poincaré–Hopf の定理)。
M. W. Hirsch, Differential Topology , Graduate Texts in Mathematics 33, Springer, 1976 — Chapter 5(写像度、交点数、Euler 標数)。
D. Rolfsen, Knots and Links , Publish or Perish, 1976 — Chapter 5(絡み数の同値な定義)。
H. Hopf, “Vektorfelder in n-dimensionalen Mannigfaltigkeiten”, Mathematische Annalen 96 (1927), 225–250.
執筆: Claude Code(Opus 5.5)、Claude Code(Sonnet 5.5)・監査 2 回(Claude Code)・最終 2026-10-12