プログラムを書くと、どんな入力でも必ず答えを返すものもあれば、入力によっては延々と動き続けるものもあります。「あるプログラムが、この入力でいつか止まるか」を、別のプログラムで必ず見抜くことはできるのでしょうか。この記事では、まず「計算できる」とは何かを数学の言葉で決め、そのうえで「見抜く手順は存在しない」ことを証明します。読み終えると、「解けない」ことを証明するとはどういうことか、その典型的な形が分かります。
「アルゴリズムで計算できる関数」を、チューリング機械 で数学的に定義します。有限個の規則をもつ機械が、無限に延びるテープの上で記号 0 , 1 0,1 0 , 1 2 2 2
同じクラスの関数を、機械を使わない帰納的な定義でも与えられます。原始再帰関数 (足し算から掛け算を作るように、一つ前の値から次の値を組み立てる繰り返しで定義される関数)に最小化演算 μ \mu μ 部分再帰関数 です。両者が一致すること(定理 5.4 , 定理 6.2 )が、定義の選び方に依らない概念であることの根拠になります。
チューリング機械の動作を数に置き換えて(算術化)、ステップ数を探索する部分以外が原始再帰的であることを示すと、クリーネの標準形定理 (定理 5.3 )が出ます。これが機械そのものを数で名指しし、それを実行する万能関数 (番号 e e e e e e
停止問題 は決定不能です(定理 7.2 )。証明はカントールの対角線論法と同じ形で、「自分自身に適用した結果を反転する」関数を作ります。ライスの定理 (定理 8.2 ):機械が計算する関数の(自明でない)性質を、機械の記述から判定するアルゴリズムは存在しない。停止問題への帰着が証明の中身です。この結果が、不完全性定理(形式体系の定理は列挙できるが判定できない)と、型検査器にできること・できないことの前提になります。
部分関数 : 定義域の一部でしか値が決まらなくてもよい関数。入力によっては「未定義」になります。§1 でこの記事の記号を確認します。対角線論法 : 数え上げた表の対角成分をずらして、どの行にも現れないものを作る議論。→ 濃度と無限 数学的帰納法 : 最初の場合と「n n n n + 1 n+1 n + 1 証明の技術 背理法 : 結論が成り立たないと仮定して矛盾を導く証明。→ 証明の技術 特性関数 : 集合に属すれば 1 1 1 0 0 0 素因数分解の一意性 : 自然数は素数の積として(順序を除いて)ただ一通りに書けること。 1928 年、ヒルベルトとアッケルマンは決定問題 を提示しました。一階述語論理の文を与えられたとき、それが恒真であるか否かを、有限回の機械的な操作で必ず判定する手順はあるか、という問いです。一階述語論理と完全性定理 で見たとおり、恒真な文には必ず証明があり、証明は機械的に検査できます。証明を短い順にすべて試せば、恒真な文はいつか見つかります。しかし恒真でない文については、探索は永遠に終わりません。
この問いに「ない」と答えるには、「手順」の意味を数学の言葉で固定しなければなりません。「どんな手順をもってしても不可能だ」を証明するには、手順の全体を定義する必要があるからです。1936 年にチャーチは λ \lambda λ チューリング機械 で、これを行いました。さらに両者が(そしてゲーデルとクリーネの再帰関数も)同じクラスの関数を与えることが示されます。
この記事の目標は三つです。(1) 計算可能性の標準的な定義を与え、それらが一致することを示す。(2) 停止問題が解けないことを証明する。(3) その帰結として、機械の性質に関する問いのほとんどが解けないこと(ライスの定理)を示す。
記号と約束。 N = { 0 , 1 , 2 , … } \mathbb{N}=\{0,1,2,\ldots\} N = { 0 , 1 , 2 , … } f : N n ⇀ N f:\mathbb{N}^n\rightharpoonup\mathbb{N} f : N n ⇀ N 部分関数 (定義域が N n \mathbb{N}^n N n f ( x ⃗ ) ↓ f(\vec{x})\downarrow f ( x ) ↓ f ( x ⃗ ) f(\vec{x}) f ( x ) f ( x ⃗ ) ↑ f(\vec{x})\uparrow f ( x ) ↑ f ( x ⃗ ) ≃ g ( x ⃗ ) f(\vec{x})\simeq g(\vec{x}) f ( x ) ≃ g ( x ) 全関数 と呼びます。
定義 2.1 (チューリング機械 ) ↗
チューリング機械 (以下、機械)M M M 規則 の集合である。各規則は
( q , a ) ⟼ ( q ′ , b , d ) (q,a)\longmapsto(q',b,d) ( q , a ) ⟼ ( q ′ , b , d ) の形をしている。ここで q , q ′ ∈ N q,q'\in\mathbb{N} q , q ′ ∈ N 状態 、a , b ∈ { 0 , 1 , 2 } a,b\in\{0,1,2\} a , b ∈ { 0 , 1 , 2 } 記号 (0 0 0 2 2 2 d ∈ { L , R } d\in\{L,R\} d ∈ { L , R } 移動方向 である。各組 ( q , a ) (q,a) ( q , a )
テープ は両側に無限に延びる升目の列で、各升目に 0 , 1 , 2 0,1,2 0 , 1 , 2 0 0 0 ヘッド は升目の一つを指す。状況 (configuration)とは、テープの内容、ヘッドの位置、現在の状態の組である。
機械は状態 0 0 0 ( q , a ) (q,a) ( q , a ) q q q a a a ( q , a ) ↦ ( q ′ , b , d ) (q,a)\mapsto(q',b,d) ( q , a ) ↦ ( q ′ , b , d ) b b b d d d q ′ q' q ′ 停止 する。
0 0 1 1 1 0 1 0 0 0 0 … … ヘッド(状態 q) テープ(有限個を除いて 0) テープとヘッド。状態 q の機械が 1 を読み、規則 (q,1) → (q′, 0, R) があれば、0 を書いて右へ 1 つ動き状態 q′ になる。 規則が高々一つ(決定性 )で、状態集合が有限(規則が有限個)である点が肝心です。状態は無限の番号が使えますが、ひとつの機械が実際に使う番号は有限個です。
自然数を関数の入出力に使うため、規約を決めます。
定義 2.2 (機械が計算する関数 ) ↗
自然数 x x x x + 1 x+1 x + 1 1 1 1 1 x + 1 1^{x+1} 1 x + 1 n n n x 1 , … , x n x_1,\ldots,x_n x 1 , … , x n 標準入力 とは、テープが
1 x 1 + 1 0 1 x 2 + 1 0 ⋯ 0 1 x n + 1 1^{x_1+1}\,0\,1^{x_2+1}\,0\cdots0\,1^{x_n+1} 1 x 1 + 1 0 1 x 2 + 1 0 ⋯ 0 1 x n + 1 の形で、これ以外の升目がすべて 0 0 0 1 1 1 0 0 0 標準出力 y y y 1 y + 1 1^{y+1} 1 y + 1 0 0 0 1 1 1
機械 M M M x ⃗ \vec{x} x y y y φ M ( n ) ( x ⃗ ) = y \varphi^{(n)}_M(\vec{x})=y φ M ( n ) ( x ) = y φ M ( n ) ( x ⃗ ) ↑ \varphi^{(n)}_M(\vec{x})\uparrow φ M ( n ) ( x ) ↑ f f f f = φ M ( n ) f=\varphi^{(n)}_M f = φ M ( n ) M M M f f f チューリング計算可能 であるという。
例 2.3 (後者関数を計算する機械 )
次の三つの規則からなる機械 M S M_S M S φ M S ( 1 ) ( x ) = x + 1 \varphi^{(1)}_{M_S}(x)=x+1 φ M S ( 1 ) ( x ) = x + 1
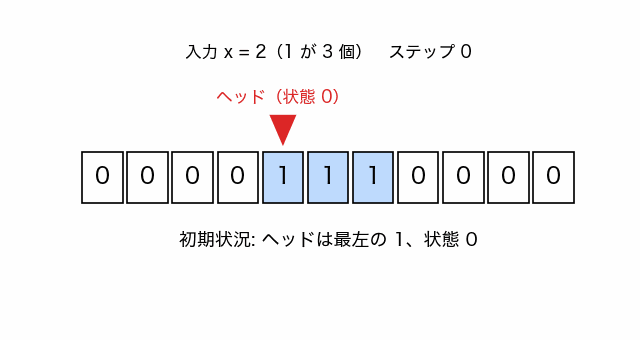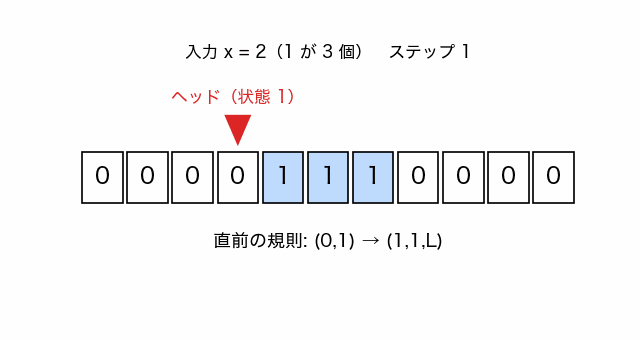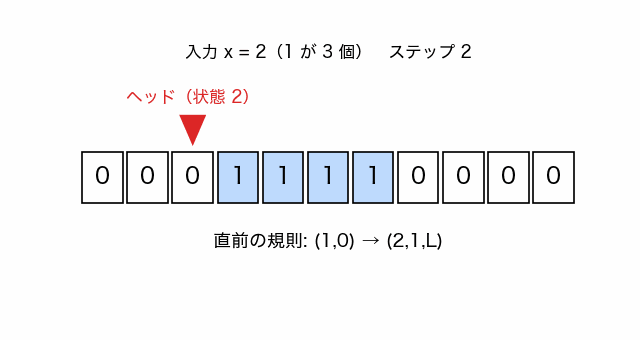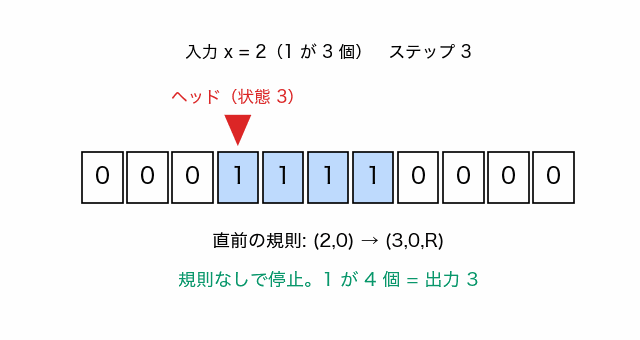
( 0 , 1 ) ↦ ( 1 , 1 , L ) , ( 1 , 0 ) ↦ ( 2 , 1 , L ) , ( 2 , 0 ) ↦ ( 3 , 0 , R ) . (0,1)\mapsto(1,1,L),\qquad(1,0)\mapsto(2,1,L),\qquad(2,0)\mapsto(3,0,R). ( 0 , 1 ) ↦ ( 1 , 1 , L ) , ( 1 , 0 ) ↦ ( 2 , 1 , L ) , ( 2 , 0 ) ↦ ( 3 , 0 , R ) . 標準入力のヘッドは最左の 1 1 1 p p p 0 0 0 1 1 1 p − 1 p-1 p − 1 1 1 1 0 0 0 1 1 1 p − 2 p-2 p − 2 2 2 2 0 0 0 0 0 0 p − 1 p-1 p − 1 3 3 3 1 1 1 3 3 3 p − 1 p-1 p − 1 p + x p+x p + x 1 1 1 x + 2 x+2 x + 2 1 1 1 x + 1 x+1 x + 1
x = 2 x=2 x = 2 M S M_S M S
後者関数の機械 M_S を x = 2 で動かした 3 ステップ。テープに 1 が 1 つ増え、ヘッドは最左の 1 に戻って停止する。 決定問題と半決定問題 を定義します。集合 A ⊆ N A\subseteq\mathbb{N} A ⊆ N 決定可能 であるとは、特性関数 χ A \chi_A χ A A A A 1 1 1 0 0 0 A A A 半決定可能 (計算可能枚挙可能)であるとは、A A A
機械を使わずに、関数を帰納的に定義する方法を用意します。これは「f ( y + 1 ) f(y+1) f ( y + 1 ) f ( y ) f(y) f ( y )
定義 3.1 (原始再帰関数 ) ↗
次の基本関数 を考える。
ゼロ関数 Z ( x ) = 0 Z(x)=0 Z ( x ) = 0
後者関数 S ( x ) = x + 1 S(x)=x+1 S ( x ) = x + 1
射影関数 P i n ( x 1 , … , x n ) = x i P^n_i(x_1,\ldots,x_n)=x_i P i n ( x 1 , … , x n ) = x i 1 ≤ i ≤ n 1\le i\le n 1 ≤ i ≤ n
原始再帰関数 とは、基本関数から次の二つの操作を有限回繰り返して得られる関数である。
合成 :g : N m → N g:\mathbb{N}^m\to\mathbb{N} g : N m → N h 1 , … , h m : N n → N h_1,\ldots,h_m:\mathbb{N}^n\to\mathbb{N} h 1 , … , h m : N n → N f ( x ⃗ ) = g ( h 1 ( x ⃗ ) , … , h m ( x ⃗ ) ) f(\vec{x})=g(h_1(\vec{x}),\ldots,h_m(\vec{x})) f ( x ) = g ( h 1 ( x ) , … , h m ( x )) 原始再帰 :g : N n → N g:\mathbb{N}^n\to\mathbb{N} g : N n → N h : N n + 2 → N h:\mathbb{N}^{n+2}\to\mathbb{N} h : N n + 2 → N f ( x ⃗ , 0 ) = g ( x ⃗ ) , f ( x ⃗ , y + 1 ) = h ( x ⃗ , y , f ( x ⃗ , y ) ) . f(\vec{x},0)=g(\vec{x}),\qquad f(\vec{x},y+1)=h(\vec{x},y,f(\vec{x},y)). f ( x , 0 ) = g ( x ) , f ( x , y + 1 ) = h ( x , y , f ( x , y )) . 原始再帰関数はすべて全関数です(再帰の深さ y y y 述語 )P ⊆ N n P\subseteq\mathbb{N}^n P ⊆ N n
証明(命題 3.2) (1) x + 0 = x x+0=x x + 0 = x x + ( y + 1 ) = S ( x + y ) x+(y+1)=S(x+y) x + ( y + 1 ) = S ( x + y ) x ⋅ 0 = 0 x\cdot0=0 x ⋅ 0 = 0 x ⋅ ( y + 1 ) = x ⋅ y + x x\cdot(y+1)=x\cdot y+x x ⋅ ( y + 1 ) = x ⋅ y + x x y x^y x y x ! x! x ! p d \mathrm{pd} pd p d ( 0 ) = 0 \mathrm{pd}(0)=0 pd ( 0 ) = 0 p d ( y + 1 ) = y \mathrm{pd}(y+1)=y pd ( y + 1 ) = y h ( y , ⋅ ) = P 1 2 h(y,\cdot)=P^2_1 h ( y , ⋅ ) = P 1 2 x − ˙ 0 = x x\dot-0=x x − ˙ 0 = x x − ˙ ( y + 1 ) = p d ( x − ˙ y ) x\dot-(y+1)=\mathrm{pd}(x\dot-y) x − ˙ ( y + 1 ) = pd ( x − ˙ y ) s g ( 0 ) = 0 \mathrm{sg}(0)=0 sg ( 0 ) = 0 s g ( y + 1 ) = 1 \mathrm{sg}(y+1)=1 sg ( y + 1 ) = 1 χ P , χ Q \chi_P,\chi_Q χ P , χ Q χ ¬ P = 1 − ˙ χ P \chi_{\neg P}=1\dot-\chi_P χ ¬ P = 1 − ˙ χ P χ P ∧ Q = χ P ⋅ χ Q \chi_{P\wedge Q}=\chi_P\cdot\chi_Q χ P ∧ Q = χ P ⋅ χ Q χ P ∨ Q = s g ( χ P + χ Q ) \chi_{P\vee Q}=\mathrm{sg}(\chi_P+\chi_Q) χ P ∨ Q = sg ( χ P + χ Q ) f = g 1 f=g_1 f = g 1 P P P g 2 g_2 g 2 χ P ⋅ g 1 + ( 1 − ˙ χ P ) ⋅ g 2 \chi_P\cdot g_1+(1\dot-\chi_P)\cdot g_2 χ P ⋅ g 1 + ( 1 − ˙ χ P ) ⋅ g 2 F ( x ⃗ , 0 ) = 0 F(\vec{x},0)=0 F ( x , 0 ) = 0 F ( x ⃗ , y + 1 ) = F ( x ⃗ , y ) + f ( x ⃗ , y ) F(\vec{x},y+1)=F(\vec{x},y)+f(\vec{x},y) F ( x , y + 1 ) = F ( x , y ) + f ( x , y ) 1 1 1 ∃ i < y P = s g ( ∑ i < y χ P ( x ⃗ , i ) ) \exists i<y\,P=\mathrm{sg}(\sum_{i<y}\chi_P(\vec{x},i)) ∃ i < y P = sg ( ∑ i < y χ P ( x , i )) ∀ i < y P = ¬ ∃ i < y ¬ P \forall i<y\,P=\neg\exists i<y\,\neg P ∀ i < y P = ¬∃ i < y ¬ P μ i < y [ P ] = ∑ j < y ∏ i ≤ j ( 1 − ˙ χ P ( x ⃗ , i ) ) \mu i<y[P]=\sum_{j<y}\prod_{i\le j}(1\dot-\chi_P(\vec{x},i)) μ i < y [ P ] = ∑ j < y ∏ i ≤ j ( 1 − ˙ χ P ( x , i )) P P P i 0 i_0 i 0 j < i 0 j<i_0 j < i 0 1 1 1 j ≥ i 0 j\ge i_0 j ≥ i 0 0 0 0 i 0 i_0 i 0 1 1 1 y y y ⌊ x / y ⌋ = μ k < x + 1 [ ( k + 1 ) ⋅ y > x ] \lfloor x/y\rfloor=\mu k<x+1\,[(k+1)\cdot y>x] ⌊ x / y ⌋ = μ k < x + 1 [( k + 1 ) ⋅ y > x ] y > 0 y>0 y > 0 x m o d y = x − ˙ y ⋅ ⌊ x / y ⌋ x\bmod y=x\dot-y\cdot\lfloor x/y\rfloor x mod y = x − ˙ y ⋅ ⌊ x / y ⌋ y ∣ x ⟺ x m o d y = 0 ( y > 0 ) y\mid x\iff x\bmod y=0\ (y>0) y ∣ x ⟺ x mod y = 0 ( y > 0 ) x ≥ 2 x\ge2 x ≥ 2 ∀ d < x ( d ≤ 1 ∨ d ∤ x ) \forall d<x\,(d\le1\vee d\nmid x) ∀ d < x ( d ≤ 1 ∨ d ∤ x ) p i + 1 p_{i+1} p i + 1 p i ! + 1 p_i!+1 p i ! + 1 p i p_i p i 定理 3.2[素数の魅力と素数定理] の議論)ので p i ! + 1 p_i!+1 p i ! + 1 p i p_i p i p i ! + 1 p_i!+1 p i ! + 1 p i + 1 = μ k ≤ p i ! + 1 [ k > p i ∧ k は素数 ] p_{i+1}=\mu k\le p_i!+1\,[k>p_i\wedge k\text{ は素数}] p i + 1 = μ k ≤ p i ! + 1 [ k > p i ∧ k は素数 ] p i + 1 p_{i+1} p i + 1 p i p_i p i n > 0 n>0 n > 0 ( n ) i = μ k < n [ p i k + 1 ∤ n ] (n)_i=\mu k<n\,[\,p_i^{k+1}\nmid n\,] ( n ) i = μ k < n [ p i k + 1 ∤ n ] p i k ≤ n p_i^{k}\le n p i k ≤ n k < n k<n k < n
∎ 有界最小化の式 (4) は、小さな例で確かめると意味が見えます。y = 4 y=4 y = 4 P ( i ) P(i) P ( i ) i = 2 i=2 i = 2 χ P = ( 0 , 0 , 1 , ∗ ) \chi_P=(0,0,1,\ast) χ P = ( 0 , 0 , 1 , ∗ ) ∗ \ast ∗ j = 0 , 1 j=0,1 j = 0 , 1 ∏ i ≤ j ( 1 − ˙ χ P ( i ) ) = 1 \prod_{i\le j}(1\dot-\chi_P(i))=1 ∏ i ≤ j ( 1 − ˙ χ P ( i )) = 1 j = 2 , 3 j=2,3 j = 2 , 3 χ P ( 2 ) = 1 \chi_P(2)=1 χ P ( 2 ) = 1 0 0 0 1 + 1 + 0 + 0 = 2 1+1+0+0=2 1 + 1 + 0 + 0 = 2 i i i
素因数分解の存在と一意性(定理 4.2[素数の魅力と素数定理] )により、有限列 ( a 0 , … , a k ) (a_0,\ldots,a_k) ( a 0 , … , a k ) p 0 a 0 p 1 a 1 ⋯ p k a k p_0^{a_0}p_1^{a_1}\cdots p_k^{a_k} p 0 a 0 p 1 a 1 ⋯ p k a k ( n ) i (n)_i ( n ) i
原始再帰関数はすべて全関数ですが、機械は停止しないことがあるので、機械が計算する関数のクラスに一致させるには部分関数まで広げる必要があります。無限探索を許す最小化 を加えます。
定義 4.1 (部分再帰関数 ) ↗
部分関数 g : N n + 1 ⇀ N g:\mathbb{N}^{n+1}\rightharpoonup\mathbb{N} g : N n + 1 ⇀ N 最小化 f = μ g f=\mu g f = μg
f ( x ⃗ ) ≃ μ y [ g ( x ⃗ , y ) = 0 ] f(\vec{x})\simeq\mu y\,[g(\vec{x},y)=0] f ( x ) ≃ μ y [ g ( x , y ) = 0 ] で定める。右辺は「g ( x ⃗ , 0 ) , … , g ( x ⃗ , y − 1 ) g(\vec{x},0),\ldots,g(\vec{x},y-1) g ( x , 0 ) , … , g ( x , y − 1 ) 0 0 0 g ( x ⃗ , y ) = 0 g(\vec{x},y)=0 g ( x , y ) = 0 y y y y y y
部分再帰関数 (μ \mu μ ≃ \simeq ≃ f ( x ⃗ , y + 1 ) ≃ h ( x ⃗ , y , f ( x ⃗ , y ) ) f(\vec{x},y+1)\simeq h(\vec{x},y,f(\vec{x},y)) f ( x , y + 1 ) ≃ h ( x , y , f ( x , y )) f ( x ⃗ , y ) f(\vec{x},y) f ( x , y ) f ( x ⃗ , y + 1 ) f(\vec{x},y+1) f ( x , y + 1 ) 再帰関数 という。
機械の動作を数の演算に翻訳します(算術化 )。以下では φ e ( n ) \varphi_e^{(n)} φ e ( n ) e e e n n n
定義 5.1 (機械の番号 ) ↗
自然数 e e e M e M_e M e q ∈ N q\in\mathbb{N} q ∈ N a ∈ { 0 , 1 , 2 } a\in\{0,1,2\} a ∈ { 0 , 1 , 2 } v = ( e + 1 ) 3 q + a v=(e+1)_{3q+a} v = ( e + 1 ) 3 q + a e + 1 e+1 e + 1 p 3 q + a p_{3q+a} p 3 q + a v = 0 v=0 v = 0 ( q , a ) (q,a) ( q , a ) v ≥ 1 v\ge1 v ≥ 1 w = v − 1 w=v-1 w = v − 1
( q , a ) ⟼ ( q ′ , b , d ) , q ′ = ⌊ w / 6 ⌋ , b = ⌊ w / 2 ⌋ m o d 3 , d = { R ( w m o d 2 = 1 ) L ( w m o d 2 = 0 ) (q,a)\longmapsto(q',b,d),\qquad q'=\lfloor w/6\rfloor,\ b=\lfloor w/2\rfloor\bmod3,\ d=\begin{cases}R&(w\bmod 2=1)\\L&(w\bmod 2=0)\end{cases} ( q , a ) ⟼ ( q ′ , b , d ) , q ′ = ⌊ w /6 ⌋ , b = ⌊ w /2 ⌋ mod 3 , d = { R L ( w mod 2 = 1 ) ( w mod 2 = 0 ) を M e M_e M e e + 1 e+1 e + 1 M e M_e M e φ e ( n ) = φ M e ( n ) \varphi^{(n)}_e=\varphi^{(n)}_{M_e} φ e ( n ) = φ M e ( n )
w = 6 q ′ + 2 b + d ′ w=6q'+2b+d' w = 6 q ′ + 2 b + d ′ d ′ ∈ { 0 , 1 } d'\in\{0,1\} d ′ ∈ { 0 , 1 } w ↦ ( q ′ , b , d ) w\mapsto(q',b,d) w ↦ ( q ′ , b , d ) N \mathbb{N} N すべての機械はある M e M_e M e e e e (素因数分解の一意性による)。機械の番号は無限に重複なく振られています。
具体例として、§2.2 の機械 M S M_S M S ( 0 , 1 ) ↦ ( 1 , 1 , L ) (0,1)\mapsto(1,1,L) ( 0 , 1 ) ↦ ( 1 , 1 , L ) w = 6 ⋅ 1 + 2 ⋅ 1 + 0 = 8 w=6\cdot1+2\cdot1+0=8 w = 6 ⋅ 1 + 2 ⋅ 1 + 0 = 8 v = 9 v=9 v = 9 3 q + a = 1 3q+a=1 3 q + a = 1 p 1 = 3 p_1=3 p 1 = 3 9 9 9 ( 1 , 0 ) ↦ ( 2 , 1 , L ) (1,0)\mapsto(2,1,L) ( 1 , 0 ) ↦ ( 2 , 1 , L ) w = 14 w=14 w = 14 v = 15 v=15 v = 15 3 3 3 p 3 = 7 p_3=7 p 3 = 7 ( 2 , 0 ) ↦ ( 3 , 0 , R ) (2,0)\mapsto(3,0,R) ( 2 , 0 ) ↦ ( 3 , 0 , R ) w = 19 w=19 w = 19 v = 20 v=20 v = 20 6 6 6 p 6 = 17 p_6=17 p 6 = 17 e + 1 = 3 9 ⋅ 7 15 ⋅ 17 20 e+1=3^{9}\cdot7^{15}\cdot17^{20} e + 1 = 3 9 ⋅ 7 15 ⋅ 1 7 20 M e = M S M_e=M_S M e = M S
テープの内容を、ヘッドが指す升目の記号 a a a l l l r r r 0 0 0 l , r l,r l , r
3 進数を使う理由は、記号が 0 , 1 , 2 0,1,2 0 , 1 , 2 1 , 2 1,2 1 , 2 1 1 1 0 , 1 0,1 0 , 1 l = 1 + 2 ⋅ 3 = 7 l=1+2\cdot3=7 l = 1 + 2 ⋅ 3 = 7 a = 1 a=1 a = 1 r = 0 + 1 ⋅ 3 = 3 r=0+1\cdot3=3 r = 0 + 1 ⋅ 3 = 3
状態 q q q
⟨ q , l , a , r ⟩ = 2 q 3 l 5 a 7 r \langle q,l,a,r\rangle=2^q3^l5^a7^r ⟨ q , l , a , r ⟩ = 2 q 3 l 5 a 7 r で表します。次の補題が、機械の 1 ステップが原始再帰的な計算であることを示します。
補題 5.2 (1 ステップの算術化 ) ✓
関数 S t e p ( e , c ) \mathrm{Step}(e,c) Step ( e , c ) c = ⟨ q , l , a , r ⟩ c=\langle q,l,a,r\rangle c = ⟨ q , l , a , r ⟩ M e M_e M e ( q , a ) ↦ ( q ′ , b , d ) (q,a)\mapsto(q',b,d) ( q , a ) ↦ ( q ′ , b , d )
d = R d=R d = R S t e p ( e , c ) = ⟨ q ′ , 3 l + b , r m o d 3 , ⌊ r / 3 ⌋ ⟩ \mathrm{Step}(e,c)=\langle q',\,3l+b,\ r\bmod3,\ \lfloor r/3\rfloor\rangle Step ( e , c ) = ⟨ q ′ , 3 l + b , r mod 3 , ⌊ r /3 ⌋⟩ d = L d=L d = L S t e p ( e , c ) = ⟨ q ′ , ⌊ l / 3 ⌋ , l m o d 3 , 3 r + b ⟩ \mathrm{Step}(e,c)=\langle q',\,\lfloor l/3\rfloor,\ l\bmod3,\ 3r+b\rangle Step ( e , c ) = ⟨ q ′ , ⌊ l /3 ⌋ , l mod 3 , 3 r + b ⟩ 規則がなければ S t e p ( e , c ) = c \mathrm{Step}(e,c)=c Step ( e , c ) = c S t e p \mathrm{Step} Step M e M_e M e c c c
証明(補題 5.2) 右へ動く場合:書き込んだ記号 b b b b b b l ′ = 3 l + b l'=3l+b l ′ = 3 l + b r r r r m o d 3 r\bmod3 r mod 3 ⌊ r / 3 ⌋ \lfloor r/3\rfloor ⌊ r /3 ⌋ ( q ′ , b , d ) (q',b,d) ( q ′ , b , d ) 定義 5.1 のとおり ( e + 1 ) 3 q + a (e+1)_{3q+a} ( e + 1 ) 3 q + a 命題 3.2 の道具で原始再帰的に書ける。q , l , a , r q,l,a,r q , l , a , r c c c ( c ) 0 , ( c ) 1 , ( c ) 2 , ( c ) 3 (c)_0,(c)_1,(c)_2,(c)_3 ( c ) 0 , ( c ) 1 , ( c ) 2 , ( c ) 3 c c c 2 q ′ 3 l ′ 5 a ′ 7 r ′ 2^{q'}3^{l'}5^{a'}7^{r'} 2 q ′ 3 l ′ 5 a ′ 7 r ′
∎ 標準入力の状況 I n i t n ( x ⃗ ) \mathrm{Init}_n(\vec{x}) Init n ( x ) W n ( x 1 , … , x n ) W_n(x_1,\ldots,x_n) W n ( x 1 , … , x n )
W 1 ( x ) = 3 x + 1 − 1 2 , W n + 1 ( x 1 , x ⃗ ′ ) = 3 x 1 + 1 − 1 2 + 3 x 1 + 2 W n ( x ⃗ ′ ) W_1(x)=\frac{3^{x+1}-1}{2},\qquad W_{n+1}(x_1,\vec{x}')=\frac{3^{x_1+1}-1}{2}+3^{x_1+2}\,W_n(\vec{x}') W 1 ( x ) = 2 3 x + 1 − 1 , W n + 1 ( x 1 , x ′ ) = 2 3 x 1 + 1 − 1 + 3 x 1 + 2 W n ( x ′ ) です(1 x 1 + 1 1^{x_1+1} 1 x 1 + 1 ∑ i ≤ x 1 3 i = ( 3 x 1 + 1 − 1 ) / 2 \sum_{i\le x_1}3^i=(3^{x_1+1}-1)/2 ∑ i ≤ x 1 3 i = ( 3 x 1 + 1 − 1 ) /2 0 0 0 1 1 1 0 0 0 r = ( W n − 1 ) / 3 r=(W_n-1)/3 r = ( W n − 1 ) /3 I n i t n ( x ⃗ ) = ⟨ 0 , 0 , 1 , ( W n ( x ⃗ ) − 1 ) / 3 ⟩ \mathrm{Init}_n(\vec{x})=\langle0,0,1,(W_n(\vec{x})-1)/3\rangle Init n ( x ) = ⟨ 0 , 0 , 1 , ( W n ( x ) − 1 ) /3 ⟩
標準出力の状況は、l = 0 l=0 l = 0 a = 1 a=1 a = 1 r = ( 3 y − 1 ) / 2 r=(3^y-1)/2 r = ( 3 y − 1 ) /2 y y y 1 1 1 y y y y = μ y ≤ r [ 3 y = 2 r + 1 ] y=\mu y\le r\,[\,3^y=2r+1\,] y = μ y ≤ r [ 3 y = 2 r + 1 ]
証明(定理 5.3) C o n f ( e , x ⃗ , 0 ) = I n i t n ( x ⃗ ) \mathrm{Conf}(e,\vec{x},0)=\mathrm{Init}_n(\vec{x}) Conf ( e , x , 0 ) = Init n ( x ) C o n f ( e , x ⃗ , t + 1 ) = S t e p ( e , C o n f ( e , x ⃗ , t ) ) \mathrm{Conf}(e,\vec{x},t+1)=\mathrm{Step}(e,\mathrm{Conf}(e,\vec{x},t)) Conf ( e , x , t + 1 ) = Step ( e , Conf ( e , x , t )) 補題 5.2 )。T n ( e , x ⃗ , t ) T_n(e,\vec{x},t) T n ( e , x , t ) c = C o n f ( e , x ⃗ , t ) c=\mathrm{Conf}(e,\vec{x},t) c = Conf ( e , x , t ) c c c M e M_e M e c c c U ( c ) U(c) U ( c ) c c c y y y
機械が停止するまで C o n f \mathrm{Conf} Conf S t e p \mathrm{Step} Step T n ( e , x ⃗ , t ) T_n(e,\vec{x},t) T n ( e , x , t ) t t t M e M_e M e C o n f ( e , x ⃗ , t ) \mathrm{Conf}(e,\vec{x},t) Conf ( e , x , t ) U U U t t t T n T_n T n μ \mu μ φ e ( n ) ( x ⃗ ) ↑ \varphi^{(n)}_e(\vec{x})\uparrow φ e ( n ) ( x ) ↑
∎ 定理 5.4 (チューリング計算可能なら部分再帰的 ) ✓
チューリング計算可能な部分関数はすべて部分再帰関数である。さらに、万能関数 Φ ( n ) ( e , x ⃗ ) ≃ φ e ( n ) ( x ⃗ ) \Phi^{(n)}(e,\vec{x})\simeq\varphi^{(n)}_e(\vec{x}) Φ ( n ) ( e , x ) ≃ φ e ( n ) ( x )
証明(定理 5.4) 定理 5.3 の右辺は、原始再帰関数と一回の最小化 μ t [ 1 − ˙ χ T n ( e , x ⃗ , t ) = 0 ] \mu t\,[1\dot-\chi_{T_n}(e,\vec{x},t)=0] μ t [ 1 − ˙ χ T n ( e , x , t ) = 0 ] f f f e e e f = φ e ( n ) f=\varphi^{(n)}_e f = φ e ( n ) M e M_e M e f ( x ⃗ ) ≃ Φ ( n ) ( e , x ⃗ ) f(\vec{x})\simeq\Phi^{(n)}(e,\vec{x}) f ( x ) ≃ Φ ( n ) ( e , x ) e e e Φ ( n ) \Phi^{(n)} Φ ( n )
∎ 万能関数が部分再帰的であることは、一つの機械が他のすべての機械を番号付きで模倣できる (万能チューリング機械)という事実の算術化された形です。コンピュータの原型です。
逆向きは、再帰関数の構成の各段階に対応する機械を作ることで示します。機械同士を組み合わせるため、次の性質をもつ機械を考えます。
定義 6.1 (整った機械 ) ↗
n n n f f f M M M 整っている とは、すべての標準入力 x ⃗ \vec{x} x 1 1 1 p p p
(a) M M M p p p 1 y + 1 1^{y+1} 1 y + 1 0 0 0 1 1 1 y = f ( x ⃗ ) y=f(\vec{x}) y = f ( x ) f ( x ⃗ ) ↑ f(\vec{x})\uparrow f ( x ) ↑ M M M p − 1 p-1 p − 1
(b) M M M p − 2 p-2 p − 2 p − 1 p-1 p − 1
(b) は、M M M M M M p p p p − 1 p-1 p − 1 M M M p p p 2 2 2 D D D
(S1) 語の右端(空白が二つ続く位置)へ移る。
(S2) j j j
(S3) 語の右端のブロックを消す。
(S4) 右端のブロックを、直前の空白を詰めて左へ平行移動する。
(S5) ブロックの長さを一つ増やす。二つのブロックの長さが等しいかを判定して分岐する。
例えば (S2) は、複製元の最左の 1 1 1 2 2 2 1 1 1 1 1 1 2 2 2 2 2 2 1 1 1
定理 6.2 (部分再帰関数はチューリング計算可能 ) ✓
すべての部分再帰関数 f : N n ⇀ N f:\mathbb{N}^n\rightharpoonup\mathbb{N} f : N n ⇀ N f f f M f M_f M f f f f
証明(定理 6.2) f f f M 1 ; M 2 M_1;M_2 M 1 ; M 2 M 1 M_1 M 1 1 1 1 M 2 M_2 M 2 M 1 M_1 M 1 M 2 M_2 M 2 M 1 M_1 M 1
基本関数。 Z Z Z 1 1 1 S S S 1 1 1 1 1 1 P i n P^n_i P i n i i i n n n i i i 1 1 1
合成 f ( x ⃗ ) = g ( h 1 ( x ⃗ ) , … , h m ( x ⃗ ) ) f(\vec{x})=g(h_1(\vec{x}),\ldots,h_m(\vec{x})) f ( x ) = g ( h 1 ( x ) , … , h m ( x )) D = x ⃗ D=\vec{x} D = x i = 1 , … , m i=1,\ldots,m i = 1 , … , m D D D 1 1 1 M h i M_{h_i} M h i D D D D 0 y 1 0 ⋯ 0 y i D\ 0\ y_1\ 0\cdots0\ y_i D 0 y 1 0 ⋯ 0 y i y j = h j ( x ⃗ ) y_j=h_j(\vec{x}) y j = h j ( x ) y 1 y_1 y 1 1 1 1 M g M_g M g D D D 1 1 1 h i h_i h i g g g
原始再帰 f ( x ⃗ , 0 ) = g ( x ⃗ ) f(\vec{x},0)=g(\vec{x}) f ( x , 0 ) = g ( x ) f ( x ⃗ , y + 1 ) = h ( x ⃗ , y , f ( x ⃗ , y ) ) f(\vec{x},y+1)=h(\vec{x},y,f(\vec{x},y)) f ( x , y + 1 ) = h ( x , y , f ( x , y )) x ⃗ 0 y \vec{x}\ 0\ y x 0 y x ⃗ \vec{x} x M g M_g M g x ⃗ 0 y 0 1 0 v 0 \vec{x}\ 0\ y\ 0\ 1\ 0\ v_0 x 0 y 0 1 0 v 0 1 1 1 i = 0 i=0 i = 0 v 0 = g ( x ⃗ ) v_0=g(\vec{x}) v 0 = g ( x ) i i i y y y v i v_i v i x ⃗ , i , v i \vec{x},i,v_i x , i , v i M h M_h M h v i + 1 v_{i+1} v i + 1 v i v_i v i i i i 1 1 1 y y y
最小化 f ( x ⃗ ) ≃ μ y [ g ( x ⃗ , y ) = 0 ] f(\vec{x})\simeq\mu y\,[g(\vec{x},y)=0] f ( x ) ≃ μ y [ g ( x , y ) = 0 ] x ⃗ 0 y \vec{x}\ 0\ y x 0 y y = 0 y=0 y = 0 1 1 1 x ⃗ \vec{x} x y y y M g M_g M g 0 0 0 1 1 1 0 0 0 y y y y y y 1 1 1 g g g y y y
どの場合も、機械が停止するのは出力を得た後の標準出力に限ることを、構成から確かめられる。
∎ 遷移表を一つずつ書き下すことは機械的ですが長いため、上では部品の連結の図式で記述しました。各部品が少数の状態の機械であること、連結が規則の追加と状態の改番で行えることは、読者が確かめられる範囲です。
定理 6.3 (チューリング計算可能性と部分再帰性の一致 ) ✓
部分関数 f : N n ⇀ N f:\mathbb{N}^n\rightharpoonup\mathbb{N} f : N n ⇀ N
f f f f f f 証明(定理 6.3) (1) ⇒ \Rightarrow ⇒ 定理 5.4 、(2) ⇒ \Rightarrow ⇒ 定理 6.2 。
∎ 以後、「計算可能」はどちらの意味でも同じなので、単に計算可能な部分関数 と呼びます。
機械の番号 e e e N \mathbb{N} N
定義 7.1 (停止問題 ) ↗
K = { e ∈ N ∣ φ e ( 1 ) ( e ) ↓ } K=\{\,e\in\mathbb{N}\mid\varphi^{(1)}_e(e)\downarrow\,\} K = { e ∈ N ∣ φ e ( 1 ) ( e ) ↓ } 停止問題 の集合という。機械 M e M_e M e e e e e e e
定理 7.2 (停止問題の決定不能性 ) ✓
K K K K K K
証明の方針は次のとおりです。K K K K K K 0 0 0 μ y [ χ K ( e ) = 0 ] \mu y\,[\chi_K(e)=0] μ y [ χ K ( e ) = 0 ] y y y χ K ( e ) = 0 \chi_K(e)=0 χ K ( e ) = 0 y = 0 y=0 y = 0 χ K ( e ) = 1 \chi_K(e)=1 χ K ( e ) = 1 y y y
証明(定理 7.2) 決定不能性 。K K K χ K \chi_K χ K 定理 5.4 から χ K \chi_K χ K
h ( e ) ≃ μ y [ χ K ( e ) = 0 ] h(e)\simeq\mu y\,[\chi_K(e)=0] h ( e ) ≃ μ y [ χ K ( e ) = 0 ] を考える。部分再帰関数の最小化の定義より、h h h e ∉ K e\notin K e ∈ / K χ K ( e ) = 0 \chi_K(e)=0 χ K ( e ) = 0 h ( e ) = 0 h(e)=0 h ( e ) = 0 e ∈ K e\in K e ∈ K χ K ( e ) = 1 \chi_K(e)=1 χ K ( e ) = 1 y y y χ K ( e ) ≠ 0 \chi_K(e)\ne0 χ K ( e ) = 0 h ( e ) ↑ h(e)\uparrow h ( e ) ↑
定理 6.2 により h h h e 0 e_0 e 0 h = φ e 0 ( 1 ) h=\varphi^{(1)}_{e_0} h = φ e 0 ( 1 ) e 0 e_0 e 0
e 0 ∈ K ⟺ φ e 0 ( 1 ) ( e 0 ) ↓ ⟺ h ( e 0 ) ↓ ⟺ e 0 ∉ K e_0\in K\iff\varphi^{(1)}_{e_0}(e_0)\downarrow\iff h(e_0)\downarrow\iff e_0\notin K e 0 ∈ K ⟺ φ e 0 ( 1 ) ( e 0 ) ↓ ⟺ h ( e 0 ) ↓ ⟺ e 0 ∈ / K となり矛盾する。
半決定可能性 。e ↦ Φ ( 1 ) ( e , e ) e\mapsto\Phi^{(1)}(e,e) e ↦ Φ ( 1 ) ( e , e ) 定理 5.4 )で、その定義域は K K K 定理 6.2 によりチューリング計算可能である。
∎ 証明の骨格は、カントールの対角線論法(定理 7.1[濃度と無限] )と同じです。計算可能な部分関数を表の行 φ 0 , φ 1 , … \varphi_0,\varphi_1,\ldots φ 0 , φ 1 , … φ e ( e ) \varphi_e(e) φ e ( e ) 0 0 0
3 ↑ 0 7 ↑ ↑ ↑ 2 ↑ 1 5 1 8 4 0 ↑ 6 1 ↑ 2 0 0 9 3 7 x = 0 x = 1 x = 2 x = 3 x = 4 φ₀ φ₁ φ₂ φ₃ φ₄ 対角成分が定義 → h は未定義 対角成分が ↑ → h = 0 h = (↑, 0, ↑, 0, ↑, …) どの φ_e とも x = e で食い違う (表の値は説明のための例。↑ は未定義)
対角線論法。表の行は計算可能な部分関数 φ_e。対角成分を反転した関数 h は、どの行とも対角で食い違う。h が計算可能なら矛盾。 系 7.3 (停止問題の補集合は半決定可能でない ) ✓
集合 A A A 補集合 A ‾ = N ∖ A \overline{A}=\mathbb{N}\setminus A A = N ∖ A A A A K ‾ \overline{K} K
証明(系 7.3) A = d o m ( φ a ( 1 ) ) A=\mathrm{dom}(\varphi^{(1)}_a) A = dom ( φ a ( 1 ) ) A ‾ = d o m ( φ b ( 1 ) ) \overline{A}=\mathrm{dom}(\varphi^{(1)}_b) A = dom ( φ b ( 1 ) ) M e M_e M e x x x t t t H ( e , x , t ) H(e,x,t) H ( e , x , t ) 定理 5.3 の T 1 T_1 T 1 ∃ t ′ ≤ t T 1 ( e , x , t ′ ) \exists t'\le t\,T_1(e,x,t') ∃ t ′ ≤ t T 1 ( e , x , t ′ ) x x x x ∈ A x\in A x ∈ A x ∈ A ‾ x\in\overline{A} x ∈ A s ( x ) = μ t [ H ( a , x , t ) ∨ H ( b , x , t ) ] s(x)=\mu t\,[H(a,x,t)\vee H(b,x,t)] s ( x ) = μ t [ H ( a , x , t ) ∨ H ( b , x , t )] χ A ( x ) = χ H ( a , ⋅ , ⋅ ) ( x , s ( x ) ) \chi_A(x)=\chi_{H(a,\cdot,\cdot)}(x,s(x)) χ A ( x ) = χ H ( a , ⋅ , ⋅ ) ( x , s ( x )) χ A \chi_A χ A 定理 6.2 により A A A K ‾ \overline{K} K K K K 定理 7.2 に反する。
∎ 停止問題の次に問いたいのは、「機械が計算する関数が何かの性質をもつか」を機械の記述から判定できるか、ということです。答えは、自明でない性質については否定的です。
補題 8.1 (パラメータの固定(s-m-n) ) ✓
G G G φ G ( 2 ) \varphi^{(2)}_G φ G ( 2 ) s s s e , y e,y e , y
φ s ( e ) ( 1 ) ( y ) ≃ φ G ( 2 ) ( e , y ) \varphi^{(1)}_{s(e)}(y)\simeq\varphi^{(2)}_G(e,y) φ s ( e ) ( 1 ) ( y ) ≃ φ G ( 2 ) ( e , y ) が成り立つ。
証明(補題 8.1) e e e P e P_e P e 0 , 1 , … , e + 3 0,1,\ldots,e+3 0 , 1 , … , e + 3
( 0 , 1 ) ↦ ( 1 , 1 , L ) , ( 1 , 0 ) ↦ ( 2 , 0 , L ) , ( 2 + i , 0 ) ↦ ( 3 + i , 1 , L ) ( 0 ≤ i ≤ e ) , ( e + 3 , 0 ) ↦ ( e + 4 , 0 , R ) . (0,1)\mapsto(1,1,L),\quad(1,0)\mapsto(2,0,L),\quad(2+i,0)\mapsto(3+i,1,L)\ (0\le i\le e),\quad(e+3,0)\mapsto(e+4,0,R). ( 0 , 1 ) ↦ ( 1 , 1 , L ) , ( 1 , 0 ) ↦ ( 2 , 0 , L ) , ( 2 + i , 0 ) ↦ ( 3 + i , 1 , L ) ( 0 ≤ i ≤ e ) , ( e + 3 , 0 ) ↦ ( e + 4 , 0 , R ) . 標準入力 1 y + 1 1^{y+1} 1 y + 1 1 1 1 p p p P e P_e P e p − 1 p-1 p − 1 p − 2 , p − 3 , … , p − 2 − e p-2,p-3,\ldots,p-2-e p − 2 , p − 3 , … , p − 2 − e 1 1 1 e + 1 e+1 e + 1 p − 2 − e p-2-e p − 2 − e 1 1 1 e + 4 e+4 e + 4 1 e + 1 0 1 y + 1 1^{e+1}\,0\,1^{y+1} 1 e + 1 0 1 y + 1 ( e , y ) (e,y) ( e , y )
M G M_G M G q q q q + e + 4 q+e+4 q + e + 4 P e P_e P e M s ( e ) M_{s(e)} M s ( e ) e + 4 e+4 e + 4 y y y φ G ( 2 ) ( e , y ) \varphi^{(2)}_G(e,y) φ G ( 2 ) ( e , y ) s ( e ) s(e) s ( e ) P e P_e P e 定義 5.1 の符号化に従う)と、G G G e + 4 e+4 e + 4 − 1 -1 − 1
∎ 定理 8.2 (ライスの定理 ) ✓
P \mathcal{P} P A P = { e ∣ φ e ( 1 ) ∈ P } A_{\mathcal{P}}=\{\,e\mid\varphi^{(1)}_e\in\mathcal{P}\,\} A P = { e ∣ φ e ( 1 ) ∈ P } P \mathcal{P} P A P A_{\mathcal{P}} A P
証明(定理 8.2) どの x x x ⊥ \bot ⊥
⊥ ∉ P \bot\notin\mathcal{P} ⊥ ∈ / P P ≠ ∅ \mathcal{P}\ne\varnothing P = ∅ φ e 1 ( 1 ) ∈ P \varphi^{(1)}_{e_1}\in\mathcal{P} φ e 1 ( 1 ) ∈ P e 1 e_1 e 1
g ( e , y ) ≃ Φ ( 1 ) ( e 1 , y + 0 ⋅ Φ ( 1 ) ( e , e ) ) g(e,y)\simeq\Phi^{(1)}\bigl(e_1,\ y+0\cdot\Phi^{(1)}(e,e)\bigr) g ( e , y ) ≃ Φ ( 1 ) ( e 1 , y + 0 ⋅ Φ ( 1 ) ( e , e ) ) を考える。Φ ( 1 ) ( e , e ) \Phi^{(1)}(e,e) Φ ( 1 ) ( e , e ) e ∈ K e\in K e ∈ K g ( e , y ) = φ e 1 ( 1 ) ( y ) g(e,y)=\varphi^{(1)}_{e_1}(y) g ( e , y ) = φ e 1 ( 1 ) ( y ) e ∉ K e\notin K e ∈ / K g ( e , y ) ↑ g(e,y)\uparrow g ( e , y ) ↑ g g g 定理 6.2 によりある G G G g = φ G ( 2 ) g=\varphi^{(2)}_G g = φ G ( 2 ) 補題 8.1 の s s s
e ∈ K ⇒ φ s ( e ) ( 1 ) = φ e 1 ( 1 ) ∈ P , e ∉ K ⇒ φ s ( e ) ( 1 ) = ⊥ ∉ P . e\in K\ \Rightarrow\ \varphi^{(1)}_{s(e)}=\varphi^{(1)}_{e_1}\in\mathcal{P},\qquad e\notin K\ \Rightarrow\ \varphi^{(1)}_{s(e)}=\bot\notin\mathcal{P}. e ∈ K ⇒ φ s ( e ) ( 1 ) = φ e 1 ( 1 ) ∈ P , e ∈ / K ⇒ φ s ( e ) ( 1 ) = ⊥ ∈ / P . したがって e ∈ K ⟺ s ( e ) ∈ A P e\in K\iff s(e)\in A_{\mathcal{P}} e ∈ K ⟺ s ( e ) ∈ A P χ K = χ A P ∘ s \chi_K=\chi_{A_{\mathcal{P}}}\circ s χ K = χ A P ∘ s A P A_{\mathcal{P}} A P χ A P \chi_{A_{\mathcal{P}}} χ A P s s s χ K \chi_K χ K 定理 7.2 に反する。
⊥ ∈ P \bot\in\mathcal{P} ⊥ ∈ P P c \mathcal{P}^{c} P c P \mathcal{P} P ⊥ ∉ P c \bot\notin\mathcal{P}^{c} ⊥ ∈ / P c A P c A_{\mathcal{P}^c} A P c A P c = N ∖ A P A_{\mathcal{P}^c}=\mathbb{N}\setminus A_{\mathcal{P}} A P c = N ∖ A P A P A_{\mathcal{P}} A P
∎ 例 8.3 (ライスの定理の応用 )
次の集合はいずれも決定可能でありません(P \mathcal{P} P
{ e ∣ φ e が全関数 } \{e\mid\varphi_e\text{ が全関数}\} { e ∣ φ e が全関数 } { e ∣ φ e ( 0 ) ↓ } \{e\mid\varphi_e(0)\downarrow\} { e ∣ φ e ( 0 ) ↓ } 0 0 0 { e ∣ φ e は定数関数 } \{e\mid\varphi_e\text{ は定数関数}\} { e ∣ φ e は定数関数 } { e ∣ φ e = φ e ′ } \{e\mid\varphi_e=\varphi_{e'}\} { e ∣ φ e = φ e ′ } e ′ e' e ′ プログラムの「意味」に関する自明でない問いは、静的解析で完全には判定できない、という事実の数学的な根拠です。一方、機械の記述 に関する問い(規則が 5 個以下か、状態番号が偶数か)は、φ e \varphi_e φ e e e e A P A_{\mathcal{P}} A P
演習 9.1 標準
フィボナッチ数列 F ( 0 ) = 0 F(0)=0 F ( 0 ) = 0 F ( 1 ) = 1 F(1)=1 F ( 1 ) = 1 F ( n + 2 ) = F ( n + 1 ) + F ( n ) F(n+2)=F(n+1)+F(n) F ( n + 2 ) = F ( n + 1 ) + F ( n ) f ( y + 1 ) f(y+1) f ( y + 1 ) f ( y ) f(y) f ( y )
解答 G ( n ) = 2 F ( n ) 3 F ( n + 1 ) G(n)=2^{F(n)}3^{F(n+1)} G ( n ) = 2 F ( n ) 3 F ( n + 1 ) G ( 0 ) = 2 0 3 1 = 3 G(0)=2^03^1=3 G ( 0 ) = 2 0 3 1 = 3 G ( n + 1 ) = 2 F ( n + 1 ) 3 F ( n + 2 ) = 2 ( G ( n ) ) 1 ⋅ 3 ( G ( n ) ) 0 + ( G ( n ) ) 1 G(n+1)=2^{F(n+1)}3^{F(n+2)}=2^{(G(n))_1}\cdot3^{(G(n))_0+(G(n))_1} G ( n + 1 ) = 2 F ( n + 1 ) 3 F ( n + 2 ) = 2 ( G ( n ) ) 1 ⋅ 3 ( G ( n ) ) 0 + ( G ( n ) ) 1 G ( n + 1 ) G(n+1) G ( n + 1 ) G ( n ) G(n) G ( n ) G G G 命題 3.2 (5) の ( ⋅ ) i (\cdot)_i ( ⋅ ) i F ( n ) = ( G ( n ) ) 0 F(n)=(G(n))_0 F ( n ) = ( G ( n ) ) 0 G G G ( ⋅ ) 0 (\cdot)_0 ( ⋅ ) 0
演習 9.2 標準
B = { e ∣ φ e ( 1 ) ( 0 ) ↓ } B=\{\,e\mid\varphi^{(1)}_e(0)\downarrow\,\} B = { e ∣ φ e ( 1 ) ( 0 ) ↓ }
解答 B B B e ↦ Φ ( 1 ) ( e , 0 ) e\mapsto\Phi^{(1)}(e,0) e ↦ Φ ( 1 ) ( e , 0 ) 定理 5.4 により部分再帰的、定理 6.2 により計算可能だから、B B B P = { f ∣ f ( 0 ) ↓ } \mathcal{P}=\{f\mid f(0)\downarrow\} P = { f ∣ f ( 0 ) ↓ } 定理 8.2 ) を使う。P \mathcal{P} P 0 0 0 Z Z Z ⊥ ∉ P \bot\notin\mathcal{P} ⊥ ∈ / P
演習 9.3 難
全関数 g : N 2 → N g:\mathbb{N}^2\to\mathbb{N} g : N 2 → N 全 関数 f : N → N f:\mathbb{N}\to\mathbb{N} f : N → N e e e f = g ( e , ⋅ ) f=g(e,\cdot) f = g ( e , ⋅ ) Φ \Phi Φ
解答 g g g d ( x ) = g ( x , x ) + 1 d(x)=g(x,x)+1 d ( x ) = g ( x , x ) + 1 d = g ( e 0 , ⋅ ) d=g(e_0,\cdot) d = g ( e 0 , ⋅ ) e 0 e_0 e 0 d ( e 0 ) = g ( e 0 , e 0 ) d(e_0)=g(e_0,e_0) d ( e 0 ) = g ( e 0 , e 0 ) d ( e 0 ) = g ( e 0 , e 0 ) + 1 d(e_0)=g(e_0,e_0)+1 d ( e 0 ) = g ( e 0 , e 0 ) + 1
A. M. Turing, “On Computable Numbers, with an Application to the Entscheidungsproblem”, Proceedings of the London Mathematical Society (2) 42 (1936), 230–265.
S. C. Kleene, “General recursive functions of natural numbers”, Mathematische Annalen 112 (1936), 727–742.
H. G. Rice, “Classes of recursively enumerable sets and their decision problems”, Transactions of the American Mathematical Society 74 (1953), 358–366.
M. Davis, Computability and Unsolvability , McGraw-Hill, 1958(Dover 版 1982)。
H. Rogers Jr., Theory of Recursive Functions and Effective Computability , McGraw-Hill, 1967。
田中一之編『ゲーデルと 20 世紀の論理学』東京大学出版会、2006–2007。